
Επιταχυνσιόμετρο#
Εισαγωγή#
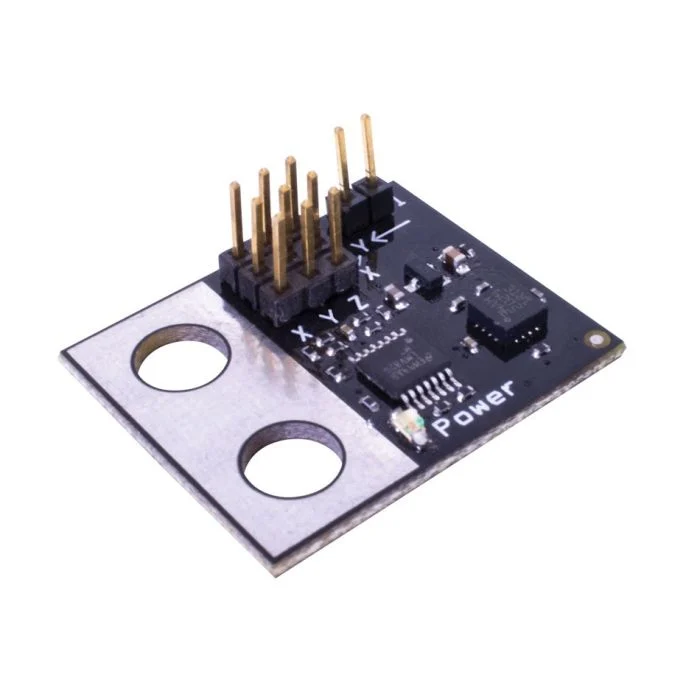
Η κλάση του επιταχυνσιόμετρου μετρά την επιτάχυνση του ρομπότ κατά μήκος ενός ή περισσότερων αξόνων. Ο αισθητήρας εξάγει μια αναλογική τάση που αλλάζει με βάση την επιτάχυνση σε δυνάμεις G (G).
Ένας βραχυκυκλωτήρας στο επιταχυνσιόμετρο καθορίζει το εύρος ευαισθησίας του:

2G - Μετράει την επιτάχυνση από -2G σε +2G
6G - Μετράει την επιτάχυνση από -6G σε +6G
Κατασκευαστής κλάσης#
accelerometer(
triport::port &port,
bool bHighSensitivity = false);
Καταστροφέας κλάσης#
Καταστρέφει το αντικείμενο επιταχυνσιόμετρου
virtual ~accelerometer();
Παράμετροι#
Παράμετρος
Τύπος
Περιγραφή
port
triport::port &
Η θύρα 3 καλωδίων στην οποία είναι συνδεδεμένο το επιταχυνσιόμετρο, γράφεται ως Brain.ThreeWirePort.X ή ExpanderName.X, όπου X είναι το γράμμα της θύρας (για παράδειγμα, Brain.ThreeWirePort.A ή Expander1.A).
bHighSensitivity
bool
Προαιρετικό. Ενεργοποίηση λειτουργίας υψηλής ευαισθησίας στο Επιταχυνσιόμετρο:
true - Ενεργοποιεί υψηλή ευαισθησία (+/- 2G).false (προεπιλογή) - Ενεργοποιεί χαμηλή ευαισθησία (+/- 6G).
Παραδείγματα#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Συναρτήσεις Μελών#
Η κλάση επιταχυνσιόμετρο περιλαμβάνει τις ακόλουθες συναρτήσεις-μέλη:
επιτάχυνση — Επιστρέφει την επιτάχυνση που μετράται από το Επιταχυνσιόμετρο σε Gs.
Πριν από την κλήση οποιασδήποτε συνάρτησης μέλους accelerometer , πρέπει να δημιουργηθεί μια παρουσία accelerometer , όπως φαίνεται παρακάτω:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Επιστρέφει την επιτάχυνση που μετριέται σε Gs.
Available Functions
double acceleration();
Parameters
Αυτή η συνάρτηση δεν δέχεται καμία παράμετρο.
Return Values
Επιστρέφει ένα διπλό που αντιπροσωπεύει την επιτάχυνση που μετριέται σε Gs.
// Drive the robot forward.
Drivetrain.drive(forward);
// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();