
V5 26-27 覆盖#
V5 Override 是 2026-2027 赛季 VEX V5 机器人竞赛的比赛项目。
要了解比赛规则,请点击此处访问比赛手册。](https://link.vex.com/docs/26-27/v5rc/game-manual)
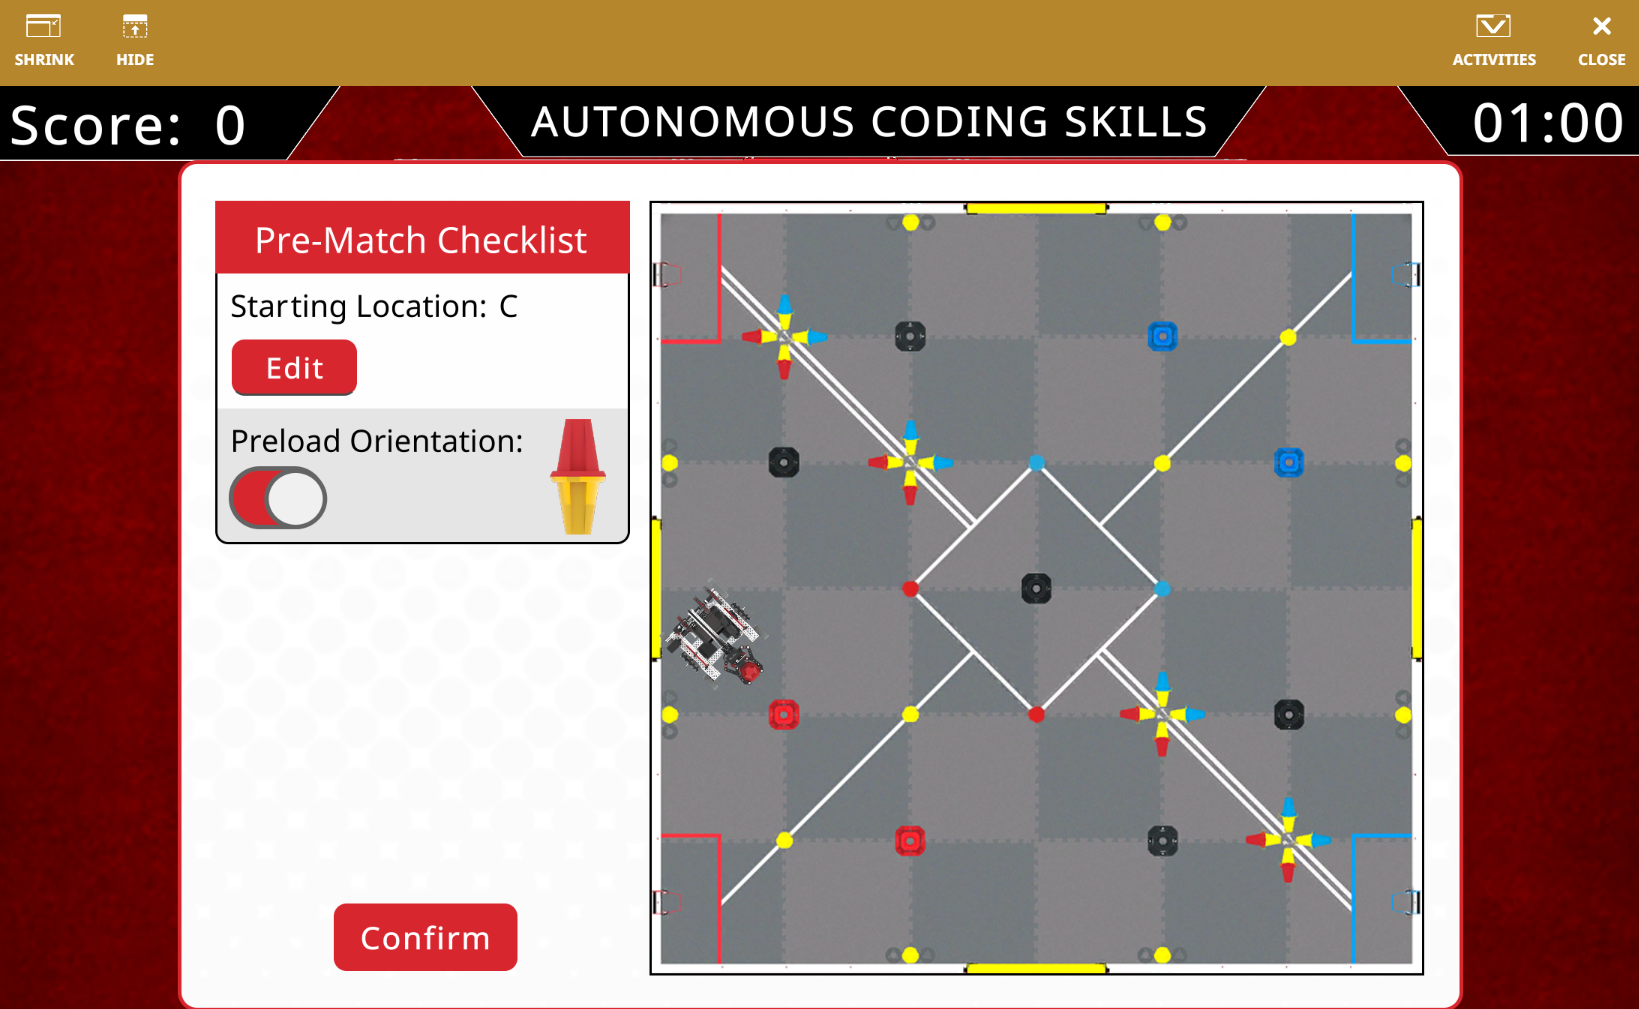
V5 26-27 Override Playground 让您有机会在本赛季的自主编程技能挑战赛中获得最高分。
领域概述#
游乐场有四个不同的起始位置,可以使用游乐场的赛前检查清单进行设置。
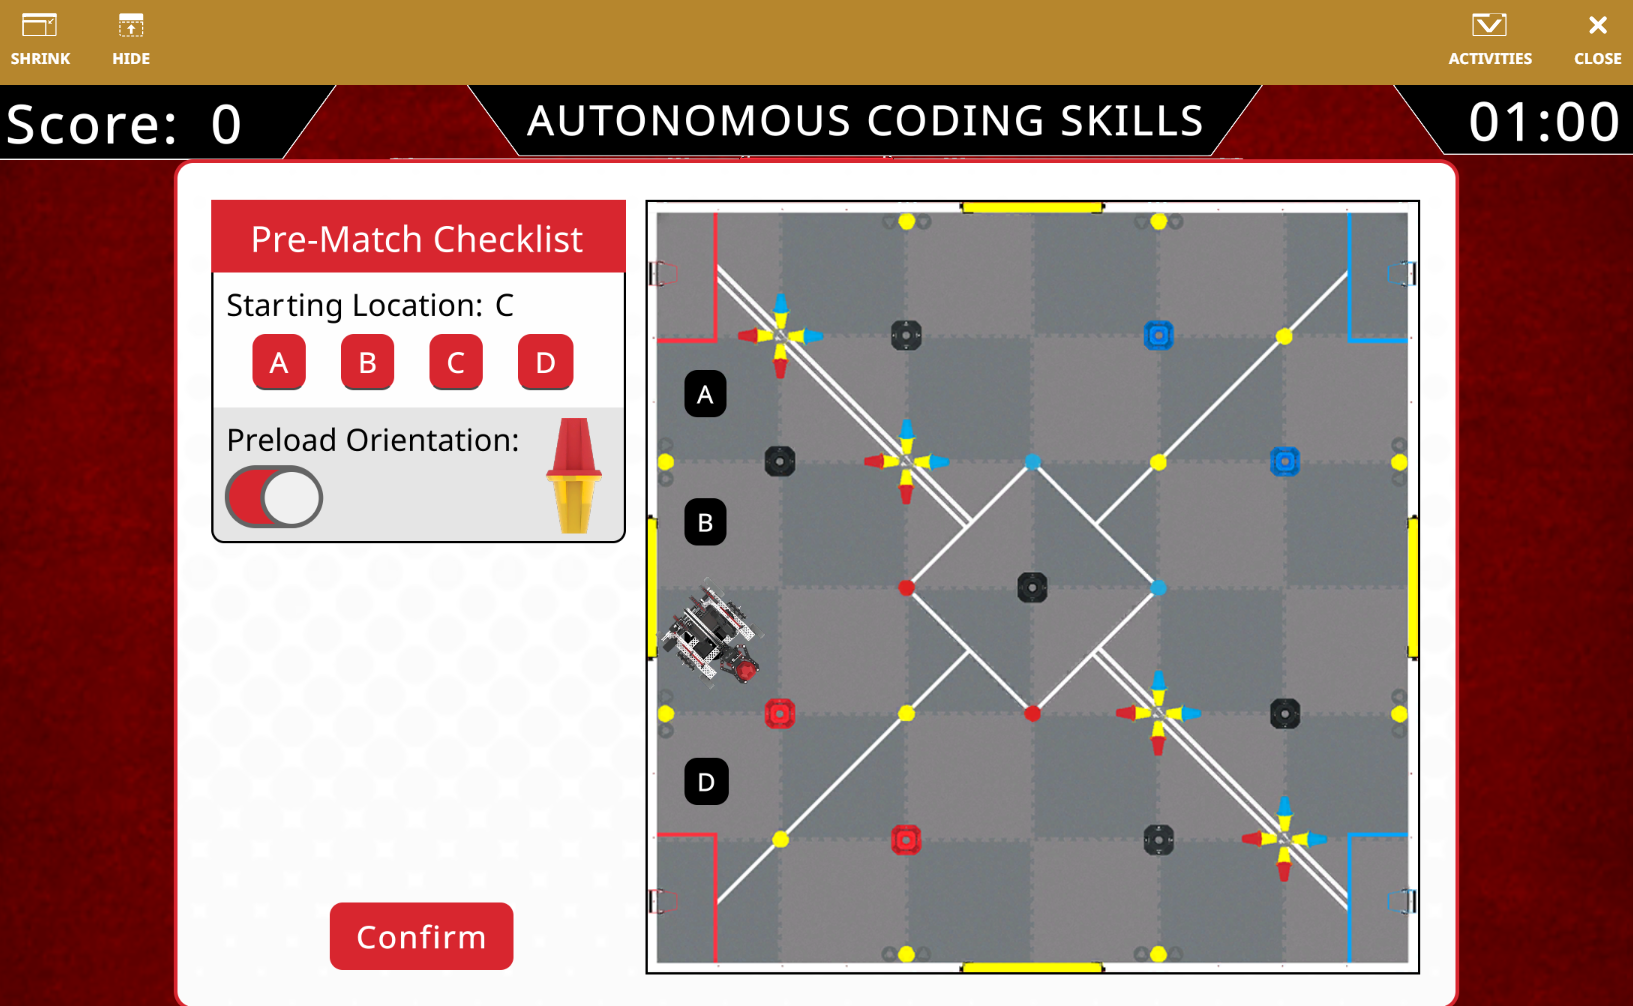
您还可以配置预装在机器人爪子中的销钉的方向,以及销钉顶部是黄色还是红色。
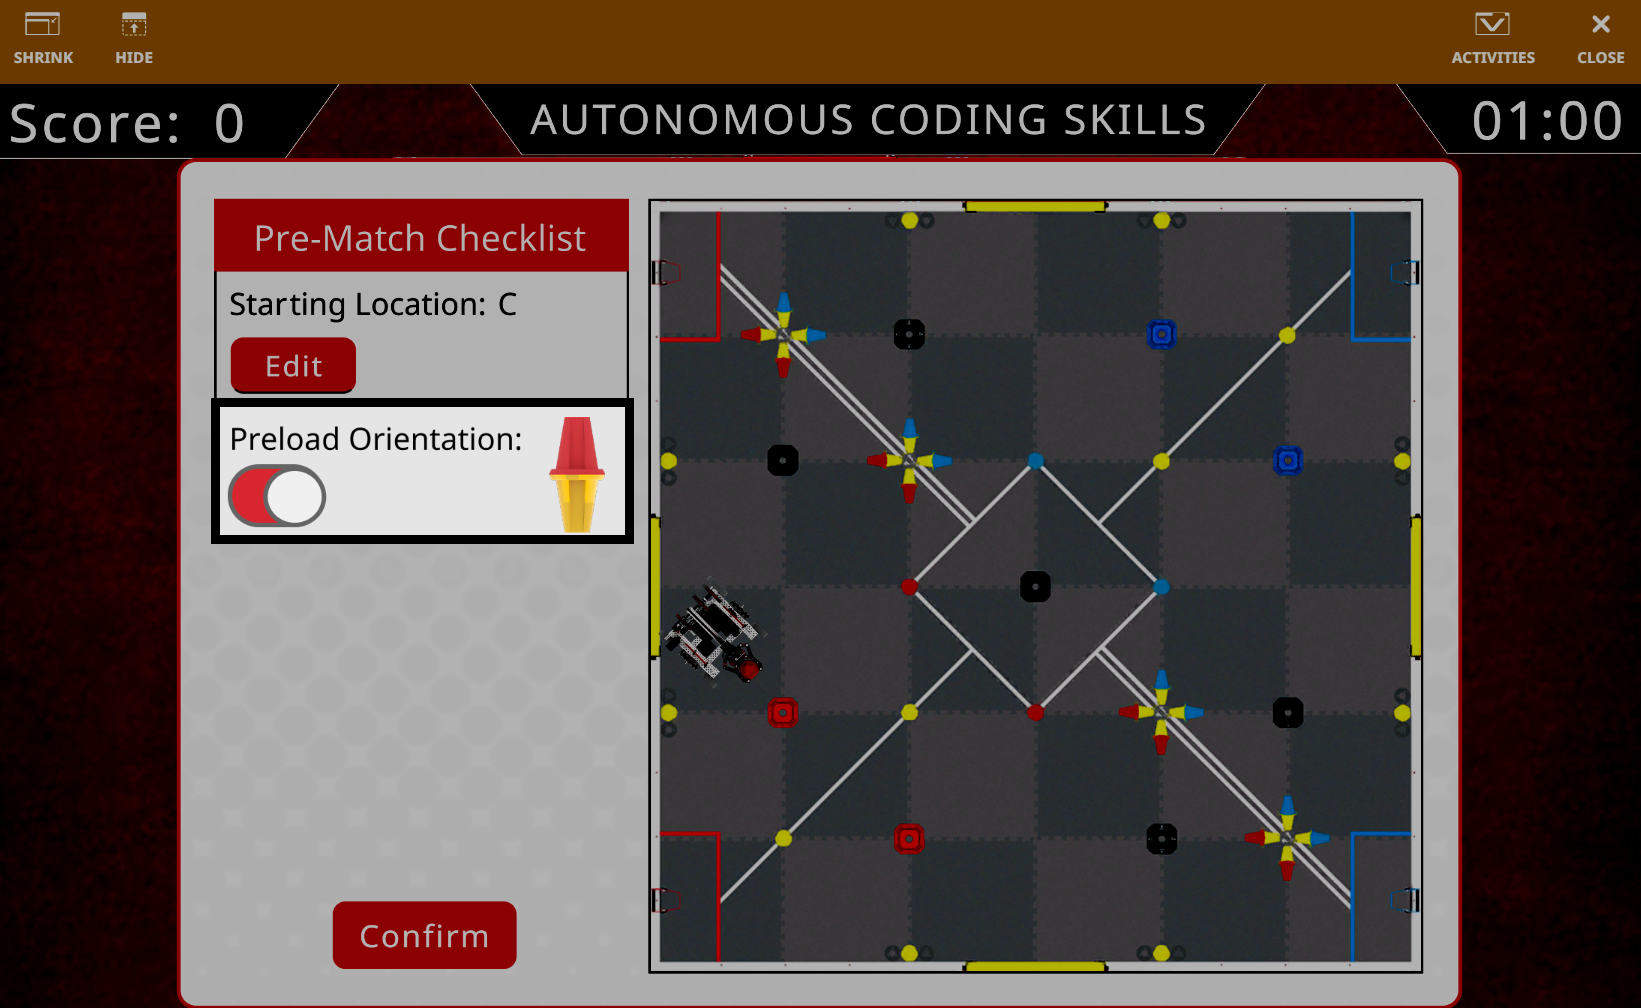
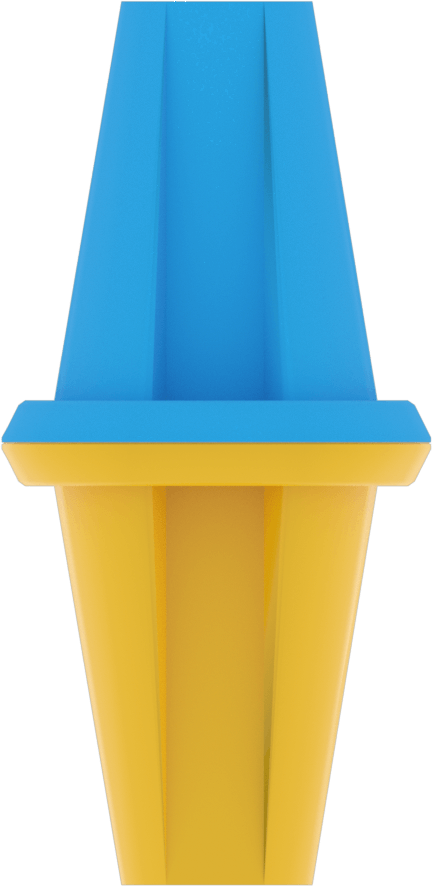
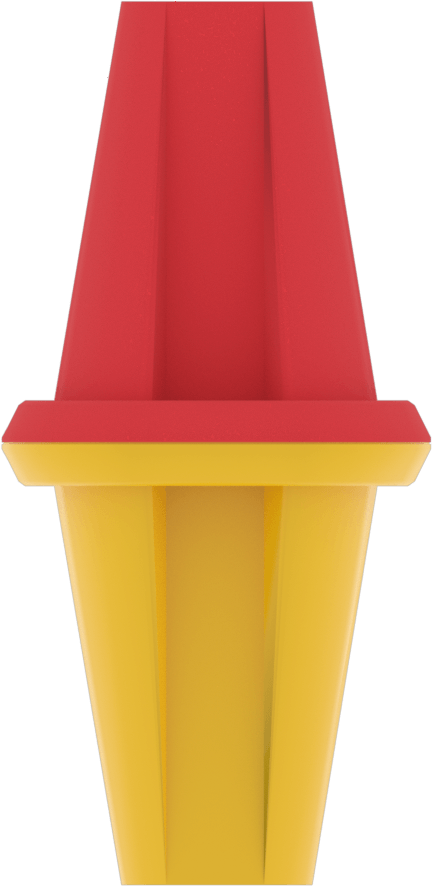
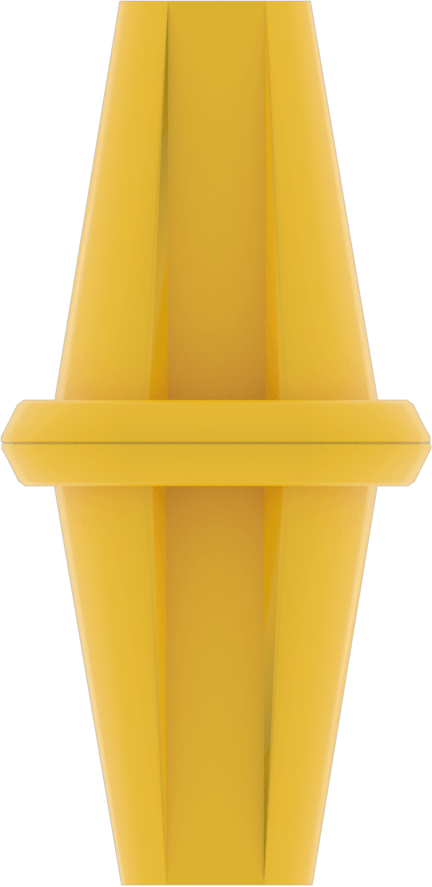
该场地包含五种类型的游戏元素:红蓝针、蓝黄针、红黄针、黄针和杯子。
该场地还使用 GPS 场地代码来利用机器人的GPS 传感器。请前往GPS 坐标查看场地上重要地点或物体的坐标。
机器人概览#
V5 26-27 Override Playground 使用 VEX V5 Hero Bot,Flex。
GPS坐标#
GPS(游戏定位系统)传感器提供(X,Y)坐标和航向,用于在 V5 26-27 Override Playground 中进行导航,使用 GPS 场代码来确定位置。
GPS 传感器从机器人的精确中心进行测量,测量场的中心定义为 (0, 0)。
游戏元素的(X,Y)坐标#
以下图片显示了场地的俯视图,并标出了重要比赛元素的 GPS 坐标。
目标#
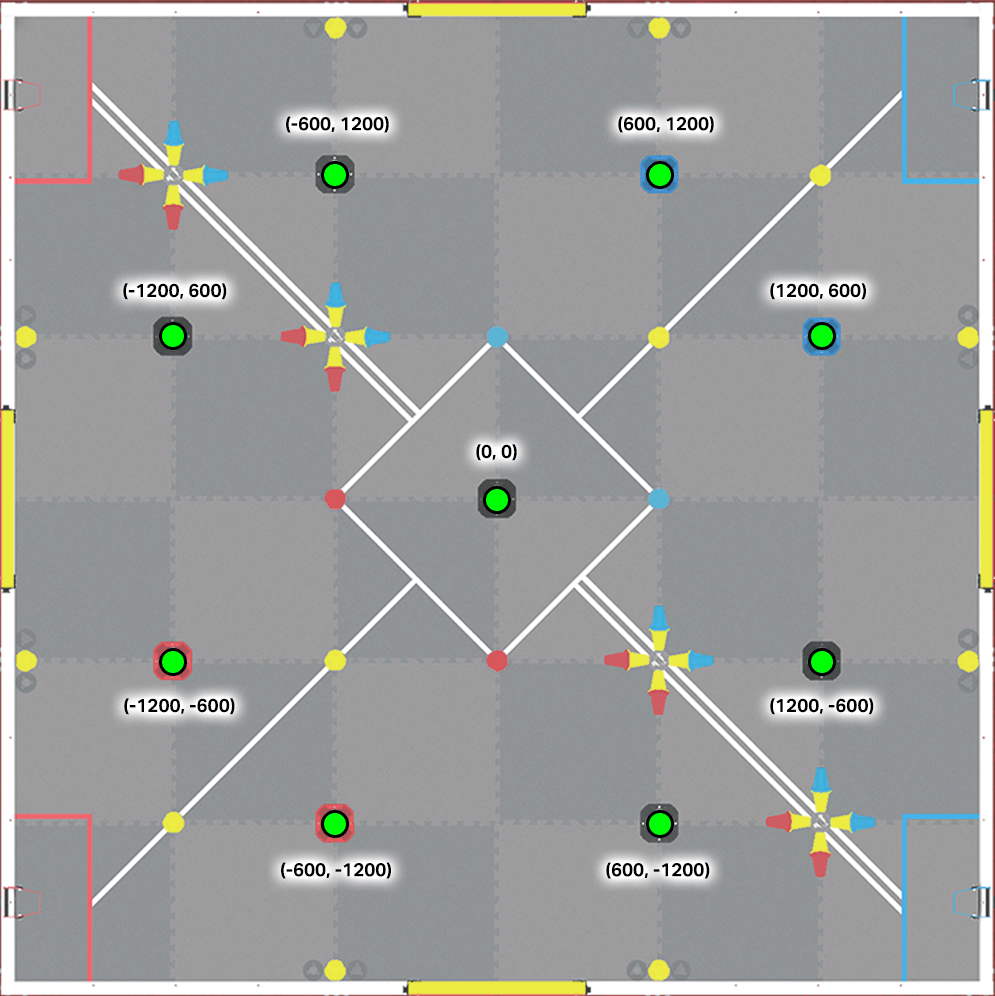
目标位置:
中立目标:
(0,0)
(-600,1200)
(-1200,600)
(1200,-600)
(600,-1200)
红色联盟的目标:
(-1200,-600)
(-600,-1200)
蓝色联盟的目标:
(600,1200)
(1200,600)
切换中心#
场地上有四个拨动开关,分别位于场地的四个边缘。下方的GPS坐标代表每个拨动开关的中心点,而非其外边界。
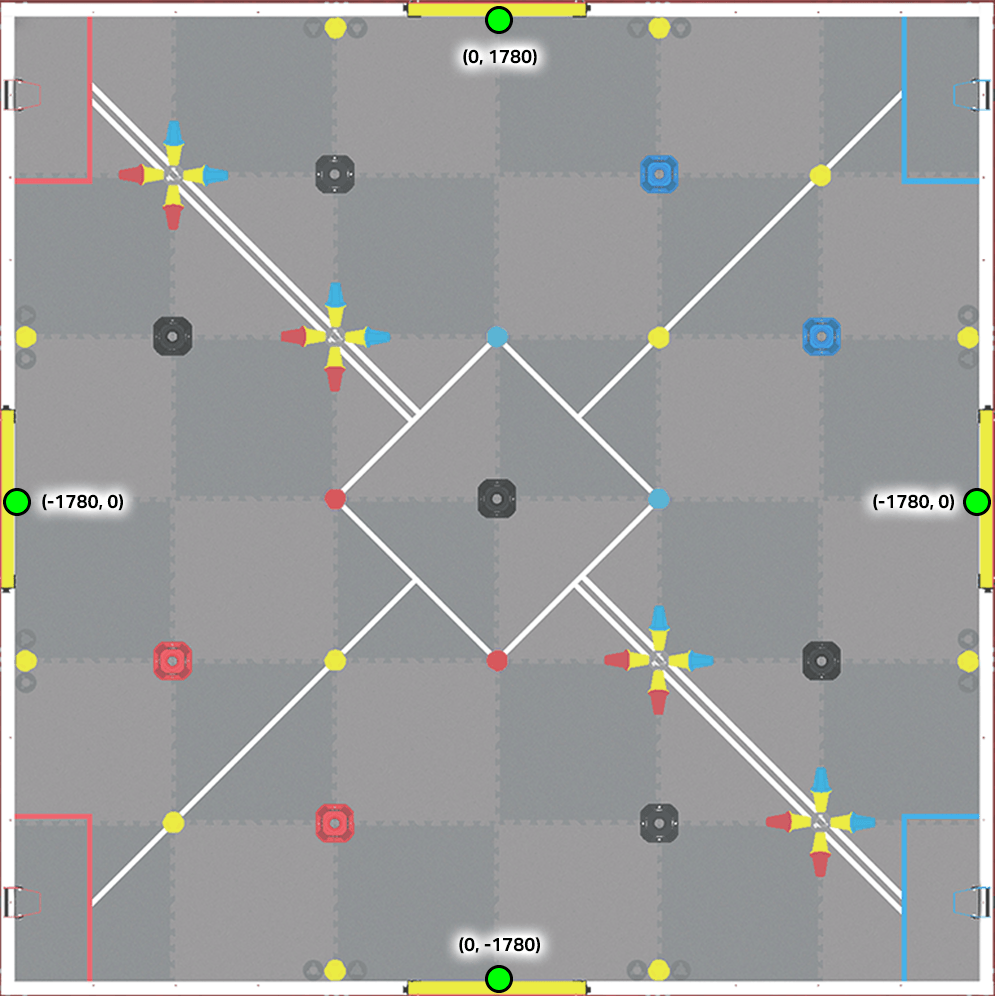
切换中心位置:
(0, 1780) - 顶部墙壁切换
(1780, 0) - 右侧墙壁切换
(0, -1780) - 底部墙壁切换
(-1780, 0) - 左侧墙壁切换
别针和杯子#
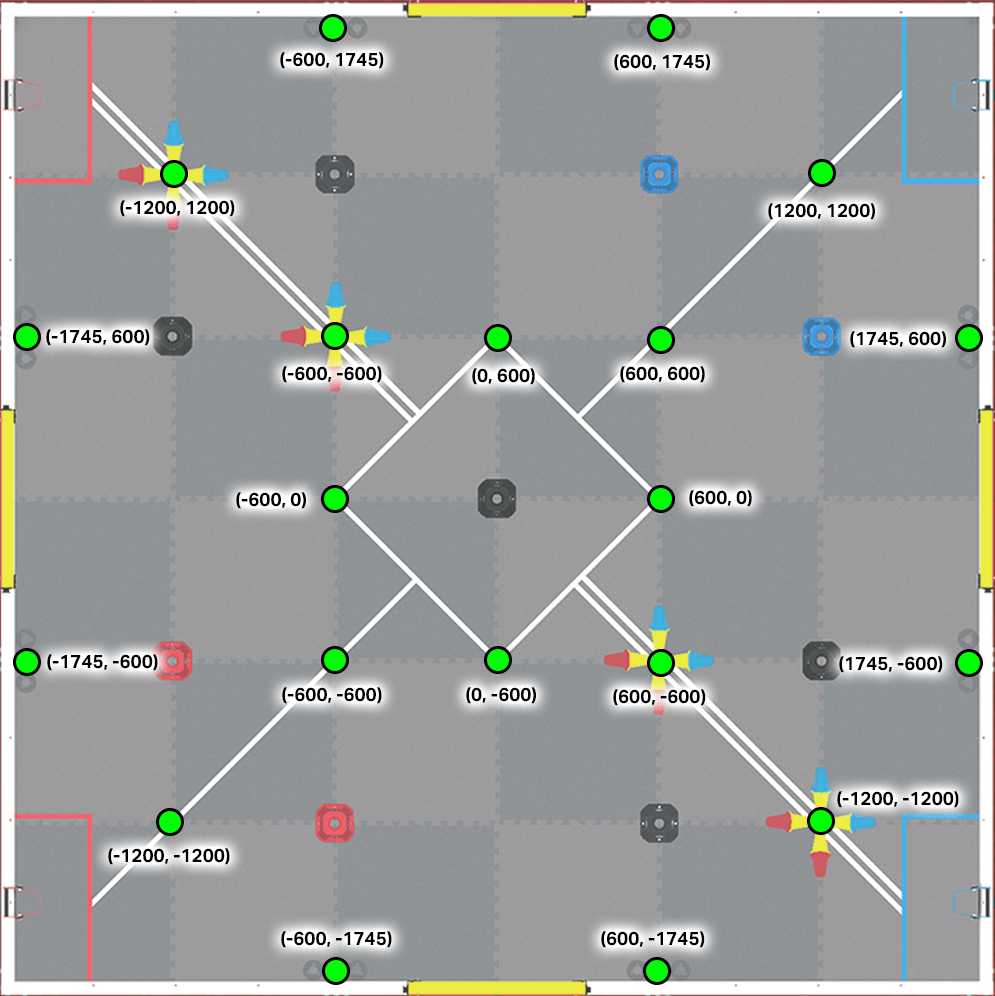
插销和杯的位置:
(-600,1745)
(600,1745)
(-1200,1200)
(1200,1200)
(-1745,600)
(-600,600)
(0,600)
(600,600)
(1745,600)
(-600,0)
(600,0)
(-1745,-600)
(-600,-600)
(0,-600)
(600,-600)
(1745,-600)
(-1200,-1200)
(1200,-1200)
(-600, -1745)
(600,-1745)
装载机#
控制场上有四个加载器,每个联盟站旁边各有一个。在这个自主编程技能训练场中,只有两个红色加载器可以使用。
装载机位置:
红色装载机:
(-1740,1490)
(-1740,-1490)