
V5 覆盖(Flex)#
Flex 是 VEX V5 Hero Bot,用于 V5 26-27 Override Playground。
机器人概览#
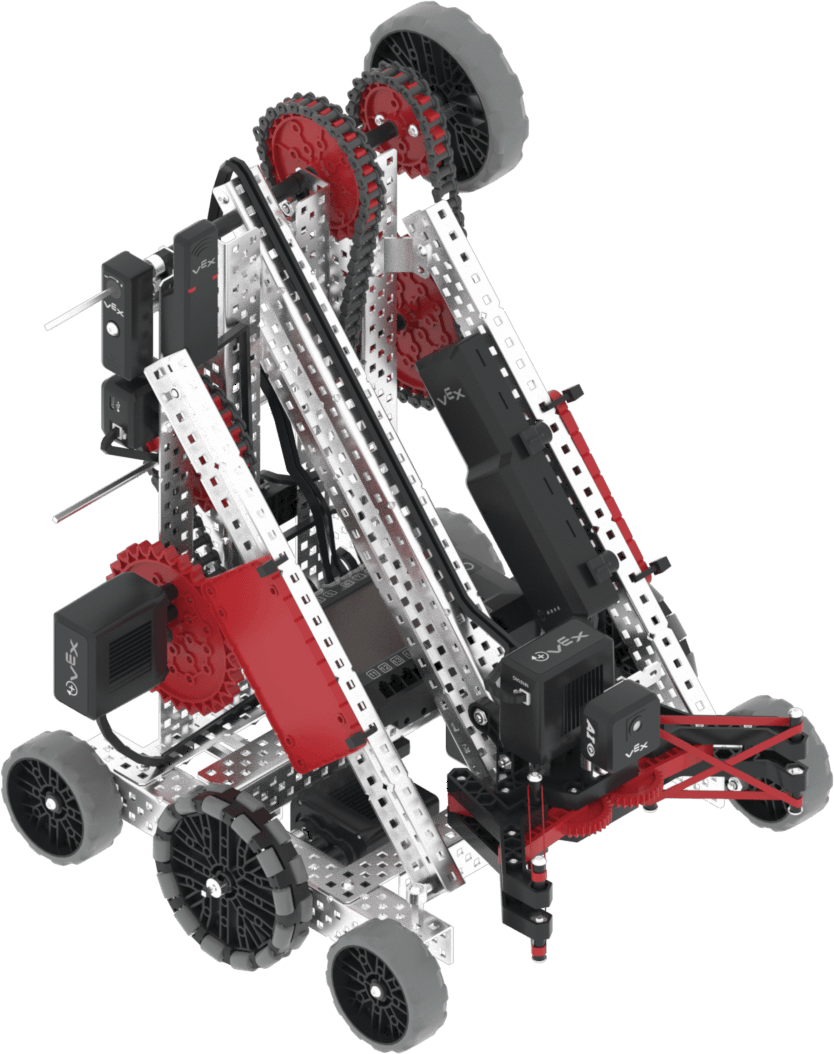
Flex 支持标准 VR 控制和传感器,例如惯性传感器和脑计时器,其他 Flex 特有的功能在 机器人专用模块 和 机器人专用 Python 中有所介绍。
电机#
配置和 |
描述 |
|---|---|
|
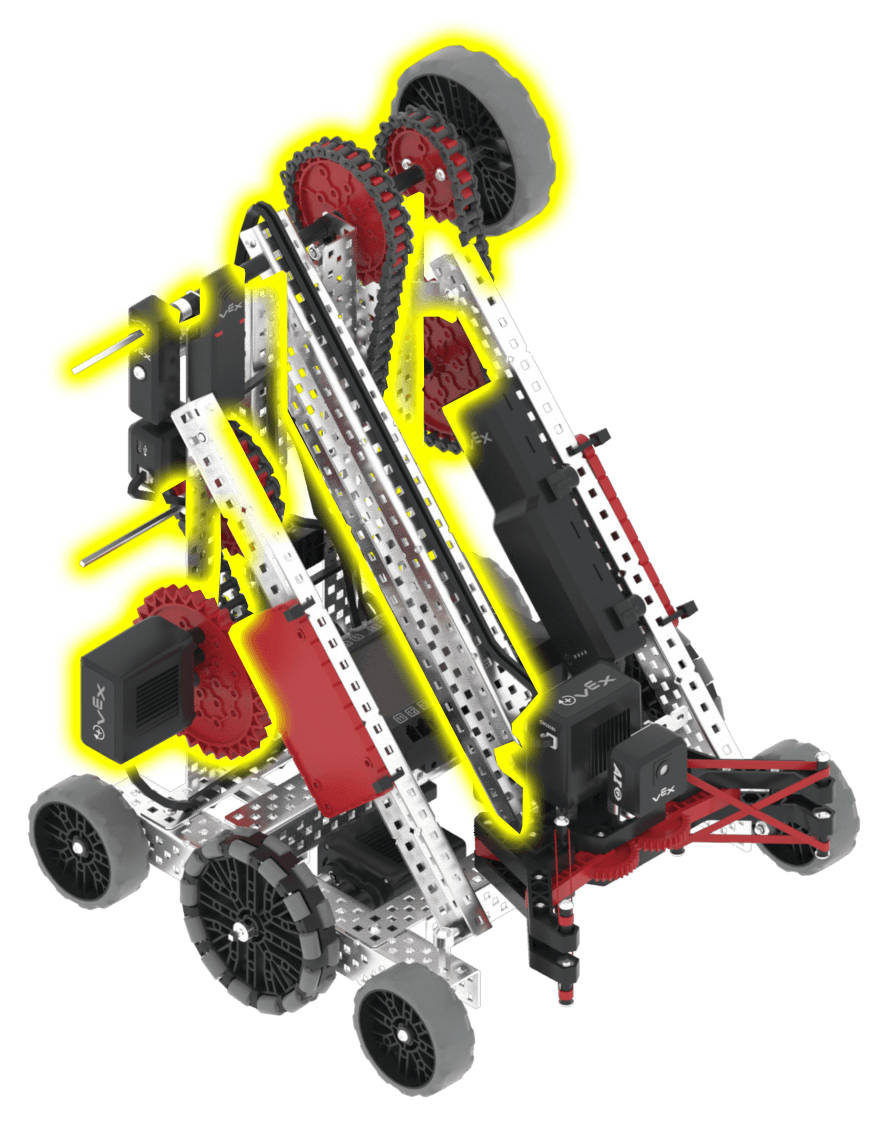
抬起并放下手臂。手臂完全抬起时的角度为 2000 度;起始位置为 0 度。 |
|
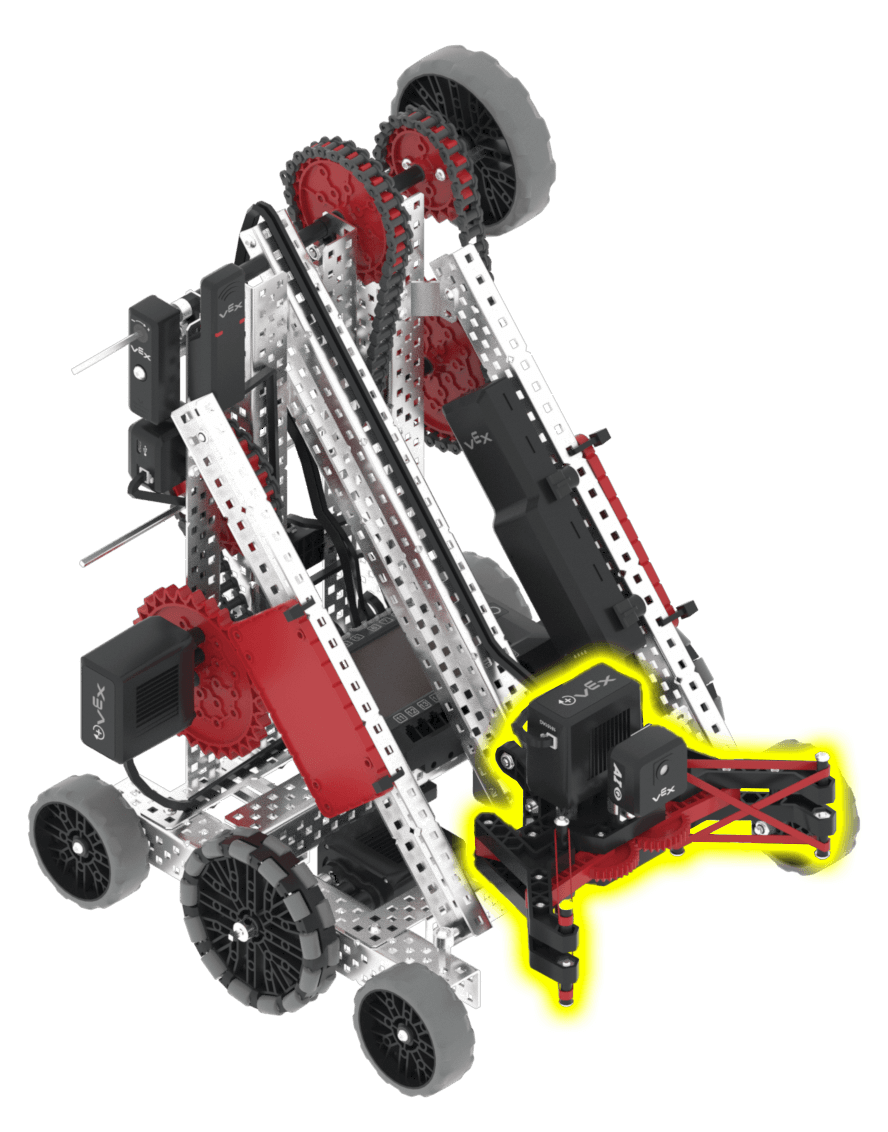
爪子可以张开和闭合。初始位置为 467 度(完全闭合);爪子完全打开时为 0 度。 |
组件和功能#
组件或功能 |
使用 |
API 文档 |
|---|---|---|
传动系统 |
移动和转向机器人。 |
|
臂电机 |
抬起和放下手臂以与游戏元素互动。 |
|
爪式马达 |
打开和闭合爪子,抓取和释放游戏元素。 |
|
AI视觉传感器 |
安装在机械爪上,朝向前方。用于检测机械爪前方的游戏物体,以便机器人自主调整方向。当机械爪抓取图钉或杯子时,该装置会被遮挡,因此仅在机械爪为空时工作。 |
|
距离传感器 |
安装在机器人前端,朝向前方。用于检测机器人前端与物体之间的距离。 |
|
GPS传感器 |
返回机器人当前在游乐场上的位置和方向。 |
|
脑力计时器 |
记录项目启动以来经过的时间。 |
游乐场#
操场 |
描述 |
|---|---|
参加 V5 26-27 自主编码技能挑战。 |