
Anulación V5 (Flex)#
Flex es el robot héroe VEX V5 utilizado en el V5 26-27 Override Playground.
Descripción general del robot#
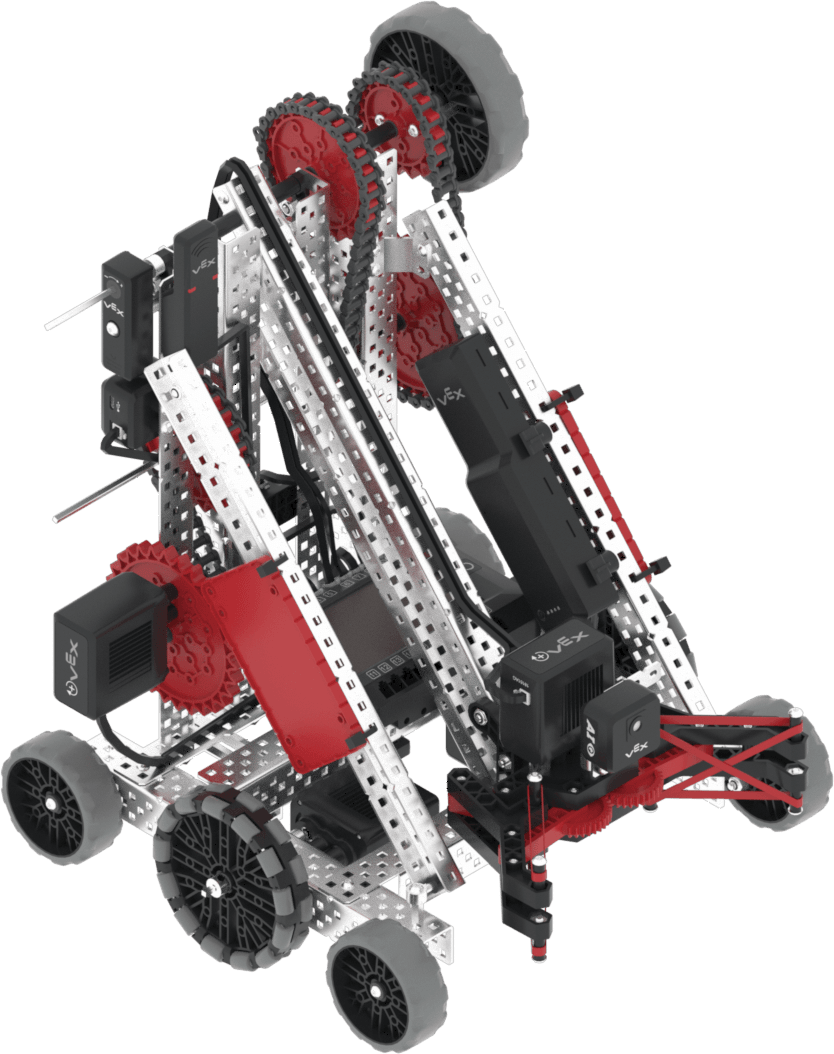
Flex admite controles y sensores de realidad virtual estándar, como el sensor inercial y el temporizador cerebral, con características adicionales específicas de Flex que se tratan en Bloques específicos del robot y Python específico del robot.
Motores#
Configuración y nombre del comando Python |
Descripción |
|---|---|
|
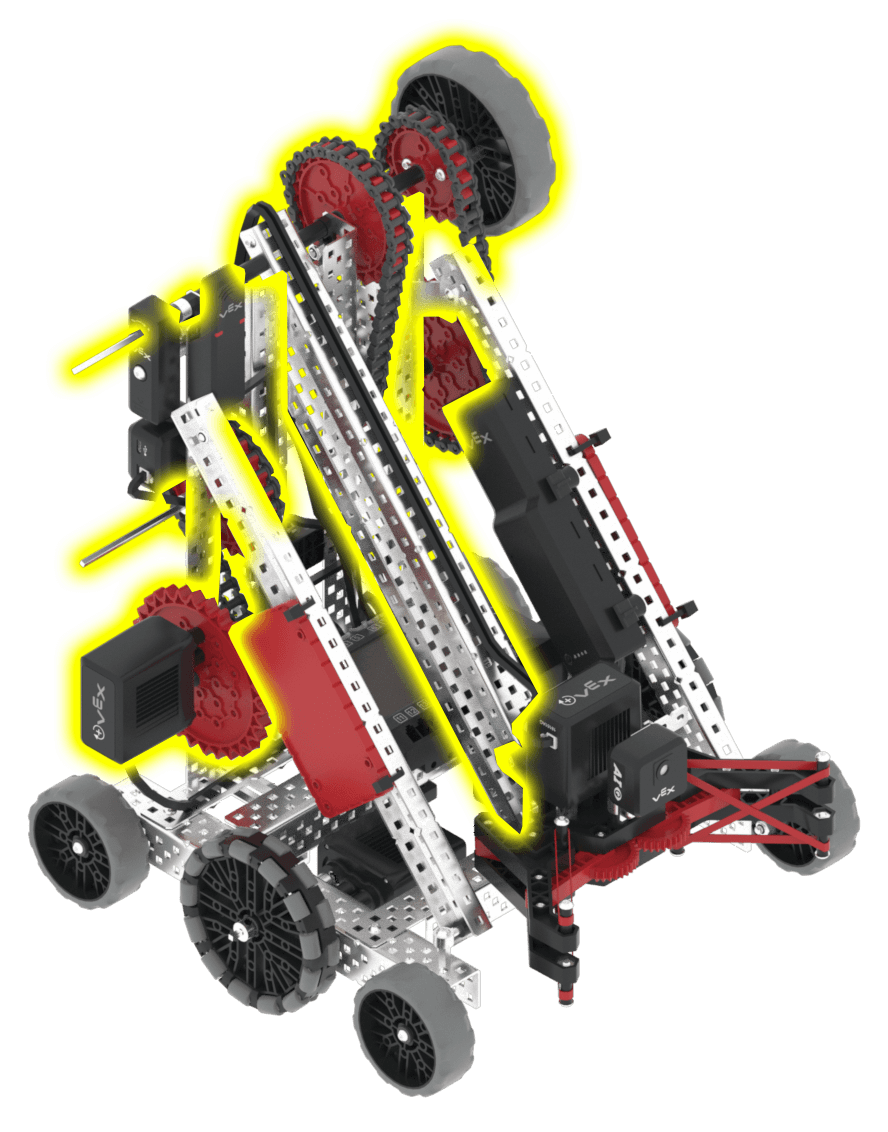
Eleva y baja el brazo. El brazo está en la posición completamente elevada a 2000 grados; la posición inicial es de 0 grados. |
|
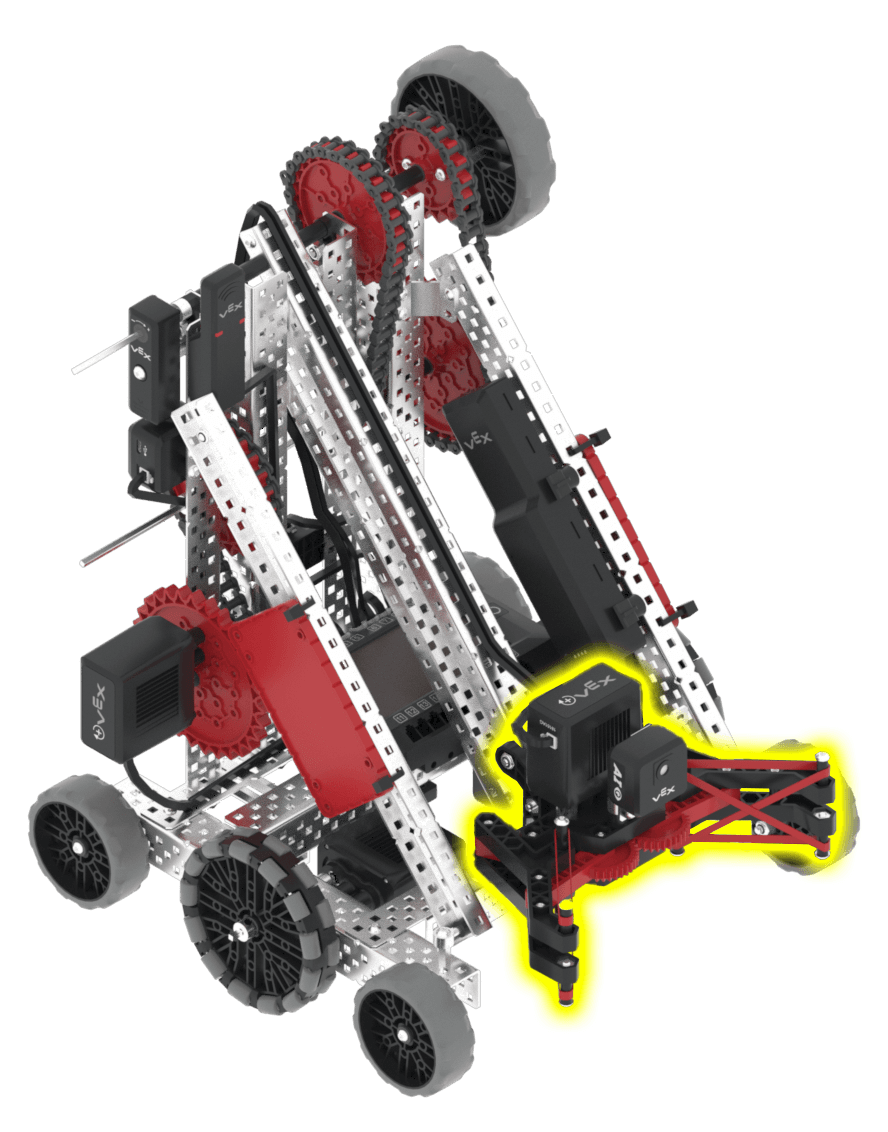
Abre y cierra la garra. La posición inicial es de 467 grados (completamente cerrada); la garra está completamente abierta a 0 grados. |
Componentes y características#
Componente o característica |
Usar |
Documentación de la API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
Motor del brazo |
Levanta y baja el brazo para interactuar con los elementos del juego. |
|
Motor de garra |
Abre y cierra la garra para agarrar y soltar elementos del juego. |
|
Sensor de visión con IA |
Montado en la garra, orientado hacia adelante. Detecta objetos del juego frente a la garra para que el robot pueda orientarse de forma autónoma. Se bloquea cuando la garra sostiene un alfiler o un vaso, por lo que solo funciona cuando la garra está vacía. |
|
Sensor de distancia |
Montado en la parte frontal del robot, apuntando hacia adelante. Detecta la distancia entre la parte frontal del robot y un objeto. |
|
Sensor GPS |
Devuelve la posición y la dirección actuales del robot en el área de juego. |
|
Temporizador cerebral |
Registra el tiempo transcurrido desde que comenzó el proyecto. |
parques infantiles#
Patio de juegos |
Descripción |
|---|---|
Juega al desafío V5 26-27 de Anulación de Habilidades de Codificación Autónoma. |