
Subir de nivel de CI (Fracaso)#
Flop es el VEX IQ Hero Bot utilizado en el IQ 26-27 Level Up Playground.
Descripción general del robot#
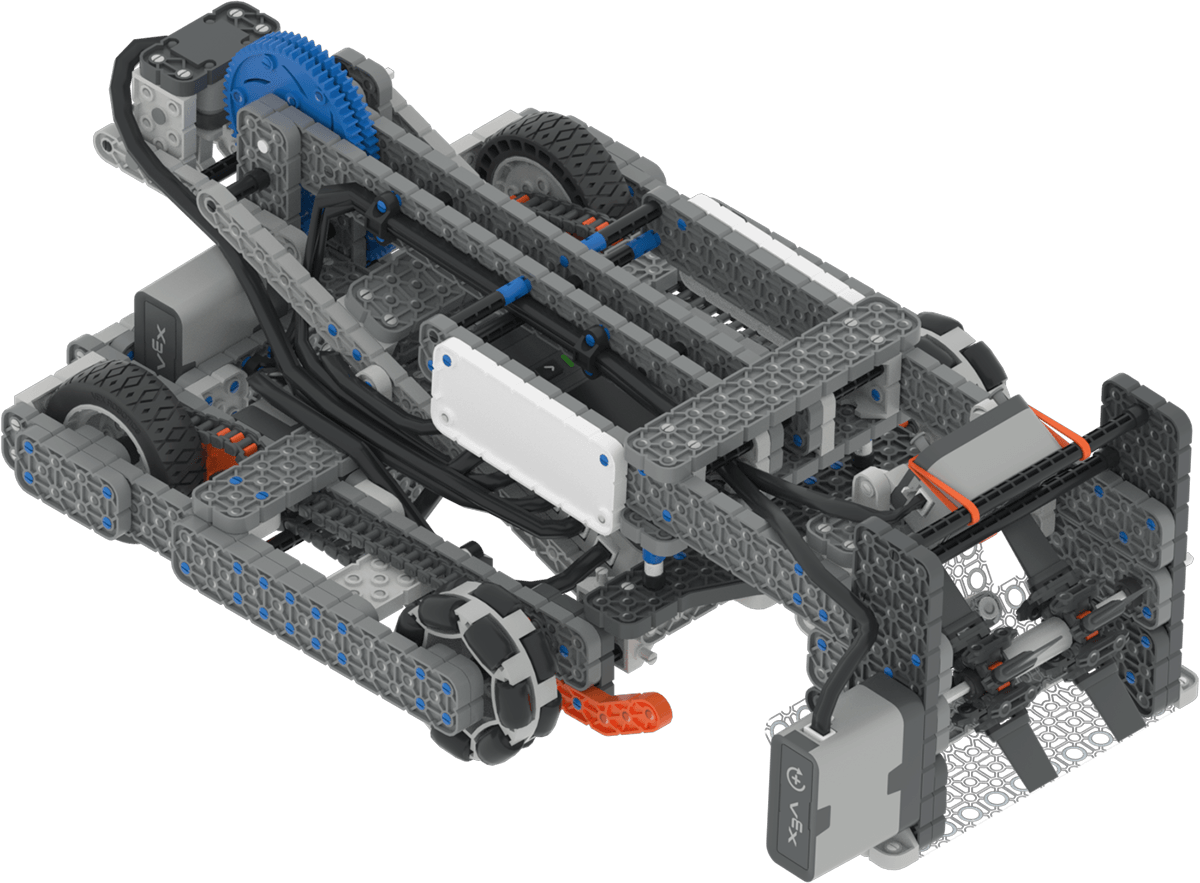
Flop admite controles y sensores de realidad virtual estándar, como el sensor inercial y el temporizador cerebral, con características adicionales específicas de Flop que se tratan en Bloques específicos del robot y Python específico del robot.
Motores#
Configuración y nombre del comando Python |
Descripción |
|---|---|
|
Spins the intake to collect or eject game elements. Spinning |
|
Raises and lowers the arm. Spinning |
Componentes y características#
Componente o característica |
Usar |
Documentación de la API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
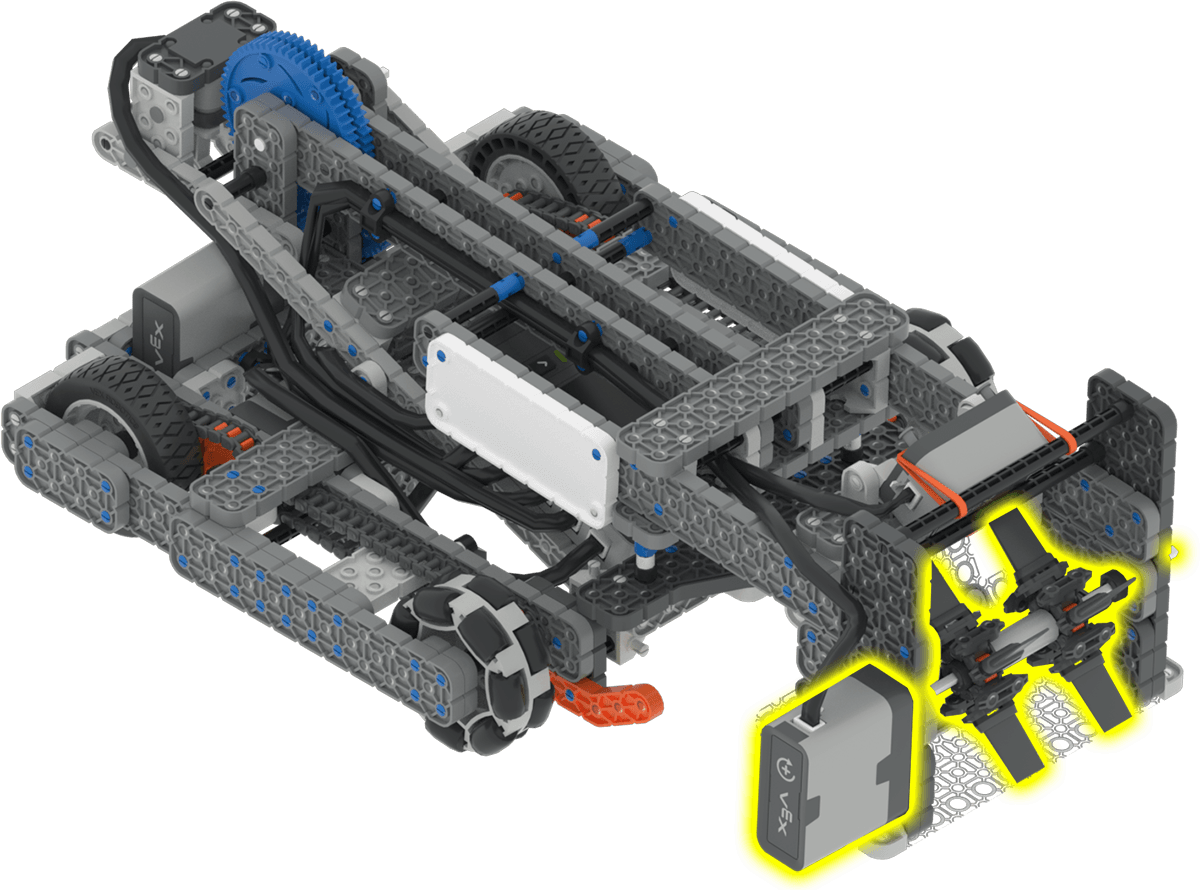
Motor de admisión |
Gira para recoger o expulsar elementos del juego. |
|
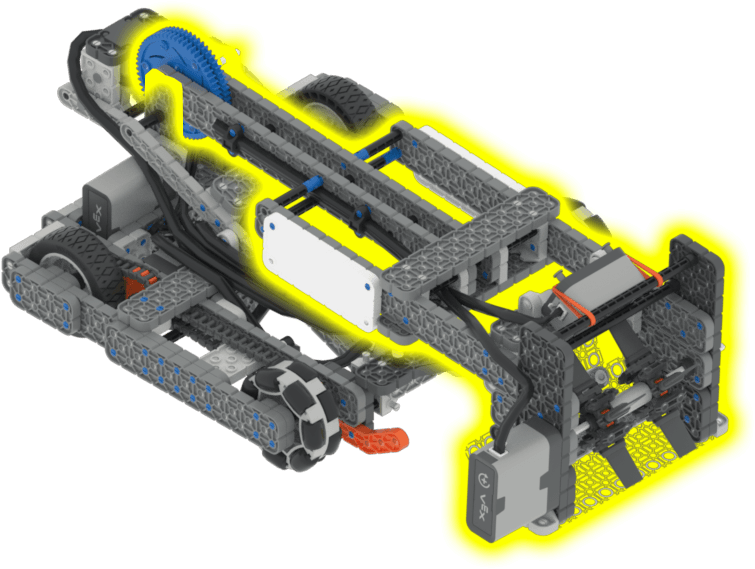
Motor del brazo |
Levanta y baja el brazo. |
|
Sensor de visión con IA |
Montado en el brazo, inclinado hacia abajo. Ayuda a orientar el robot para alinearlo con los BeanBags sin que se bloquee cuando uno está en la entrada, pero no puede detectar los BeanBags que ya están en la entrada. |
|
Sensor de parachoques |
Montado en la parte frontal del robot. Detecta cuando el robot entra en contacto con un objeto. |
|
Temporizador cerebral |
Registra el tiempo transcurrido desde que comenzó el proyecto. |
parques infantiles#
Patio de juegos |
Descripción |
|---|---|
Juega al desafío “Sube de nivel tus habilidades de codificación autónoma” para personas con un coeficiente intelectual de 26-27. |