
遥控器#
简介#
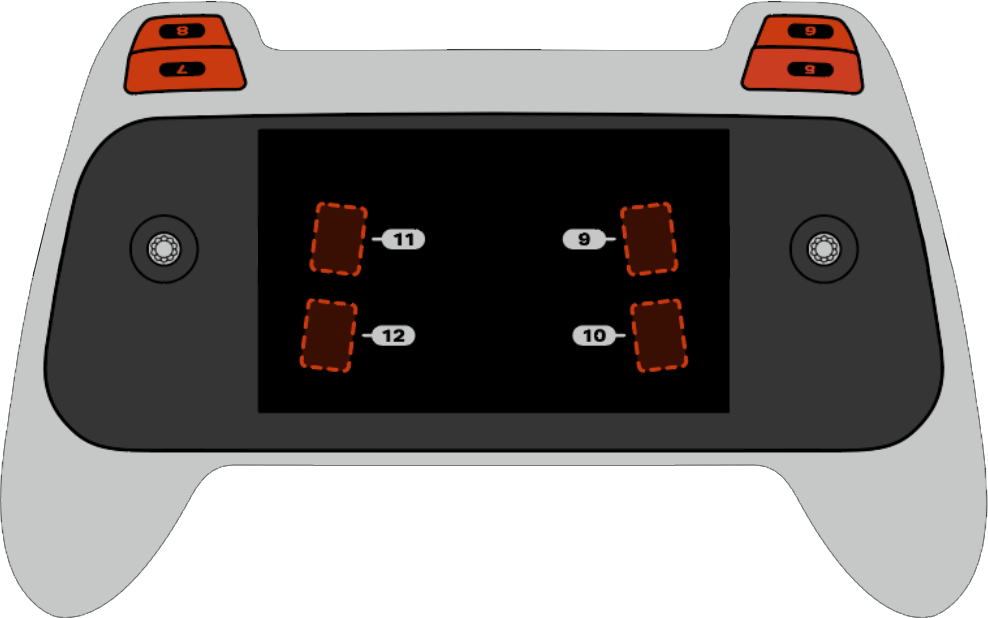
VEX AIR 无人机遥控器采用 12 个按钮布局和两个摇杆。这些输入使无人机能够检测按钮按下和摇杆移动,从而实现交互式和灵敏的控制。
以下是所有可用指令块的列表:
遥控器按钮被按下 — 检查当前是否按下了某个特定的按钮。
遥控器轴位置 — 报告摇杆沿指定轴的位置。
遥控器已连接 — 报告遥控器是否已连接到无人机。
遥控器电池电量 — 报告遥控器的电池电量。
当遥控器按钮 — 当按下或释放选定的按钮时,运行其下的指令块。
当控制器轴改变时 — 当摇杆的位置沿选定的轴改变时,运行其下的指令块。
遥控器按钮是否被按下#
遥控器按钮是否被按下布尔指令块返回所选遥控器按钮是否被按下。
真 — 指定的按钮正在被按下。
假 — 指定的按钮未被按下。
遥控器按钮按下布尔块。#
<遥控器按键 [5 v] 按下了?>
参数 |
描述 |
|---|---|
按钮 |
检查是否被按下的按钮,范围从5到12。 |
示例
当开始
[Take a picture when button 5 is pressed.]
起飞至 [500] [毫米 v] ▶
永久循环
使用遥控器移动
如果 <遥控器按键 [5 v] 按下了?> 那么
在 [向前 v] 相机上捕捉图像
结束
结束
遥控器轴位置#
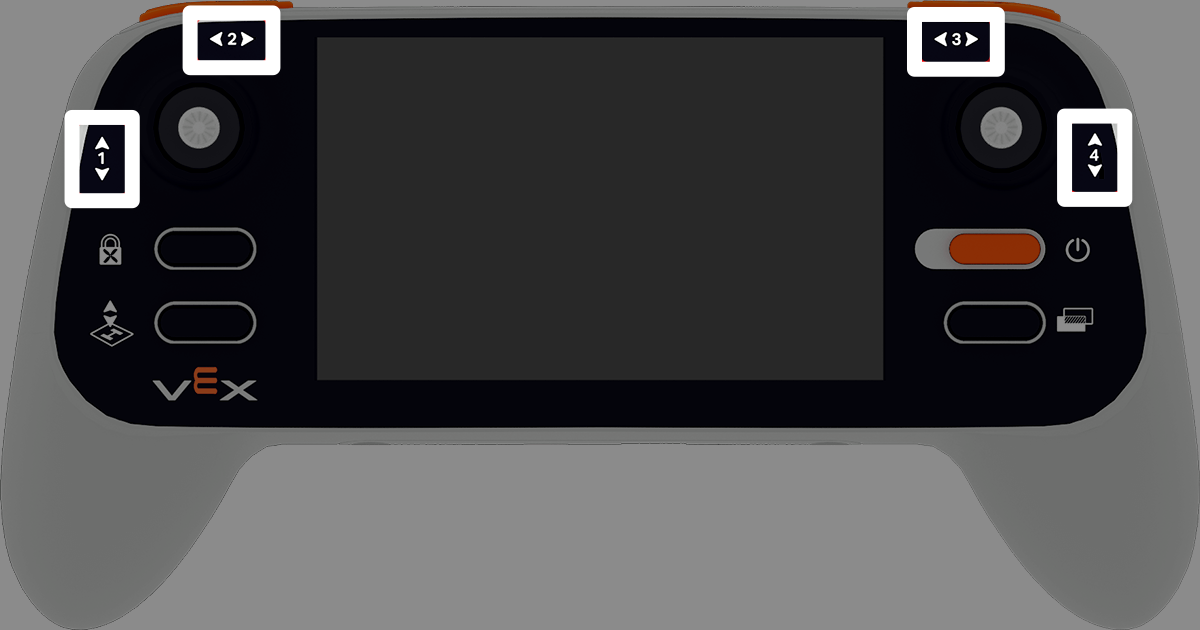
遥控器轴位置报告指令块报告指定摇杆轴的位置。该指令块报告的数值为 -100 到 100 之间的整数。
遥控器轴位置报告指令块。#
(控制器轴 [1 v] 位置)
参数 |
描述 |
|---|---|
轴 |
报告位置的轴:
|
示例
当开始
[Climb when the left joystick is moved up.]
起飞至 [500] [毫米 v] ▶
永久循环
如果 <(控制器轴 [1 v] 位置) [math_greater_than v] [0]> 那么
爬升 [向上 v]
否则
徘徊
结束
遥控器已连接#
遥控器已连接 布尔块报告遥控器是否已连接到无人机。
真 — 遥控器已连接。
假 — 遥控器未连接。
遥控器轴位置报告指令块。#
<控制器是否连接到无人机?>
参数 |
描述 |
|---|---|
该指令块没有参数。 |
示例
当开始
[Print controller connection status on screen.]
永久循环
如果 <控制器是否连接到无人机?> 那么
清屏
在屏幕上设定光标至 (1) 行 (1) 列
在屏幕上打印 [Controller connected]▶
等待 (0.5) 秒
结束
结束
遥控器电池电量#
遥控器电池电量报告指令块会报告控制器的电池电量,以 0% 到 100% 的百分比表示。
遥控器轴位置报告指令块。#
(控制器电池电量百分比)
参数 |
描述 |
|---|---|
该指令块没有参数。 |
示例
当开始
[Show controller's battery level.]
如果 <(控制器电池电量百分比) [math_greater_than v] [50]> 那么
在屏幕上打印 [Battery level ok]▶
否则
在屏幕上打印 [Battery level low]▶
当遥控器按钮按下时#
当按下或释放按钮时,当遥控器按钮帽块会运行其下的指令块。
当遥控器按钮按下时,帽块。#
当遥控器按键 [5 v] [pressed v]
参数 |
描述 |
|---|---|
按钮 |
确定哪个按钮将触发该事件,取值范围为 5 到 12。 |
动作 |
决定所附加的指令块何时执行:按下后 会在按钮被按下时运行,释放后 会在按钮被释放时运行。 |
示例
当开始
起飞至 [500] [毫米 v] ▶
永久循环
使用遥控器移动
结束

当遥控器按键 [5 v] [pressed v]
[Take a picture when button 5 is pressed.]
在 [向前 v] 相机上捕捉图像
当遥控器轴改变时#
当遥控器轴改变时,当遥控器轴改变时 帽块会在摇杆的位置沿选定轴改变时运行其下的指令块。
当遥控器轴改变时帽子块。#
当遥控器 [1 v] 轴改变
参数 |
描述 |
|---|---|
轴 |
要监测变化的轴:
|
示例
当开始
[Move forward when the left joystick moves.]
起飞至 [500] [毫米 v] ▶

当遥控器 [1 v] 轴改变
将 [向前 v] 移至 (200) [毫米 v] ▶