
传感器#
简介#
VEX AIR 无人机内置惯性仪,用于测量旋转运动和检测运动变化,以及测距传感器,用于测量距离。VEX AIR 无人机还可以跟踪电池电量。这些传感器使无人机能够追踪其方向、航向、加速度以及与物体的距离。
以下是所有可用指令块的列表:
惯性仪 - 跟踪无人机的旋转运动。
旋转 — 返回无人机自启动以来转动的幅度。
航向 — 返回无人机的航向角(0 到 359.99 度)。
方向 — 返回无人机的横滚、俯仰或偏航(-180.00 到 180.00 度)。
加速度 — 返回沿向前、向右或向下轴向上的加速度。
获取转弯速率 — 返回无人机当前的旋转速度(以度/秒 \(dps\) 为单位)。
重置旋转 — 将旋转值重置为零。
[重置航向](#reset-heading)—将航向值重置为零。
测距范围 — 通过无人机的测距传感器检测距离。
距离 — 报告所选测距传感器与最近检测到的物体之间的距离。
电池 - 返回无人机的电池电量。
电池电量 — 以百分比返回无人机的电池电量。
惯性仪#
旋转#
旋转 指令块返回无人机自启动以来旋转了多少度。它会将所有旋转角度相加,并以度数形式返回总旋转角度:正数表示顺时针,负数表示逆时针。
(转向角度值)
参数 |
描述 |
|---|---|
该指令块没有参数。 |
示例
当开始
[Display the rotation after turning.]
起飞至 [500] [毫米 v] ▶
[左 v] 转 (450) 度 ▶
在控制台上打印 (转向角度值)▶
土地 ▶
航向#
航向 指令块返回无人机的航向角。它返回 0 到 359.99 度范围内的十进制数。
(归位角度值)
参数 |
描述 |
|---|---|
该指令块没有参数。 |
示例
当开始
[Display the rotation after turning left.]
起飞至 [500] [毫米 v] ▶
[左 v] 转 (90) 度 ▶
在屏幕上打印 (归位角度值)▶
方向#
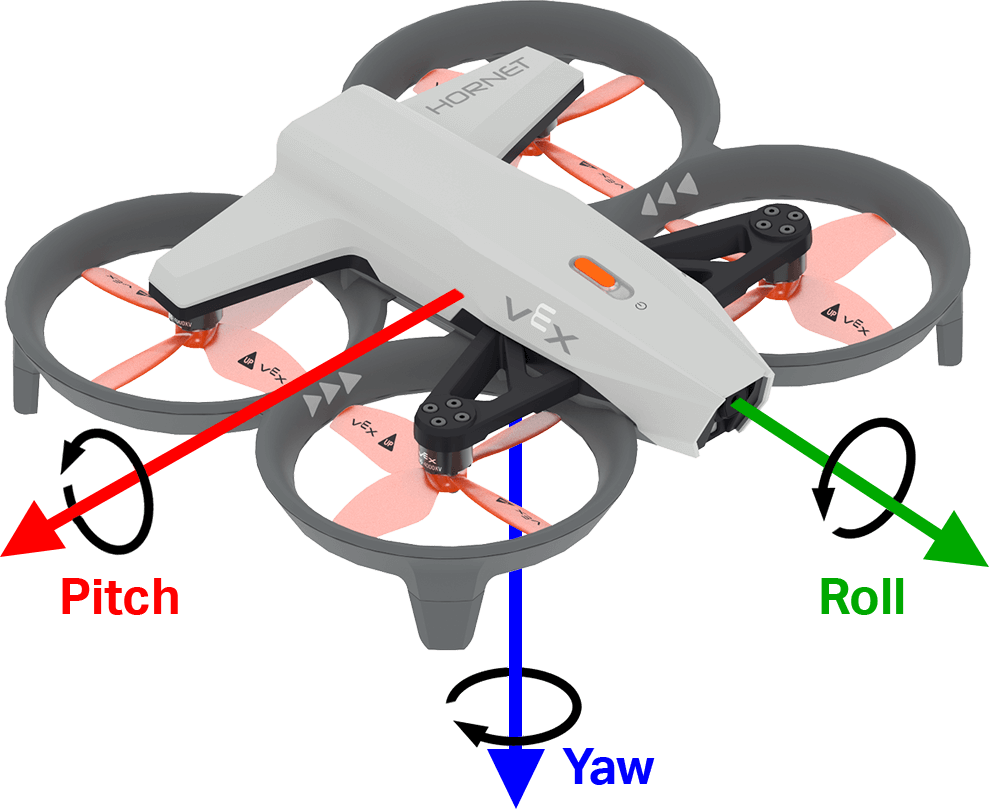
方向 指令块以十进制数返回无人机在 -180.00 到 180.00 度范围内的滚动、俯仰或偏航。
下图使用箭头表示滚动、俯仰、偏航的正旋转方向。
[横滚 v] 偏转角度值
参数 |
描述 |
|---|---|
轴 |
方向轴:
|
示例
当开始
[Display the drone orientation as it is rotated by hand.]
永久循环
清屏
在屏幕上设定光标至 (7) 行 (1) 列
在屏幕上打印 [Roll:]▶
在屏幕上打印 ([横滚 v] 偏转角度值)▶
结束
加速度#
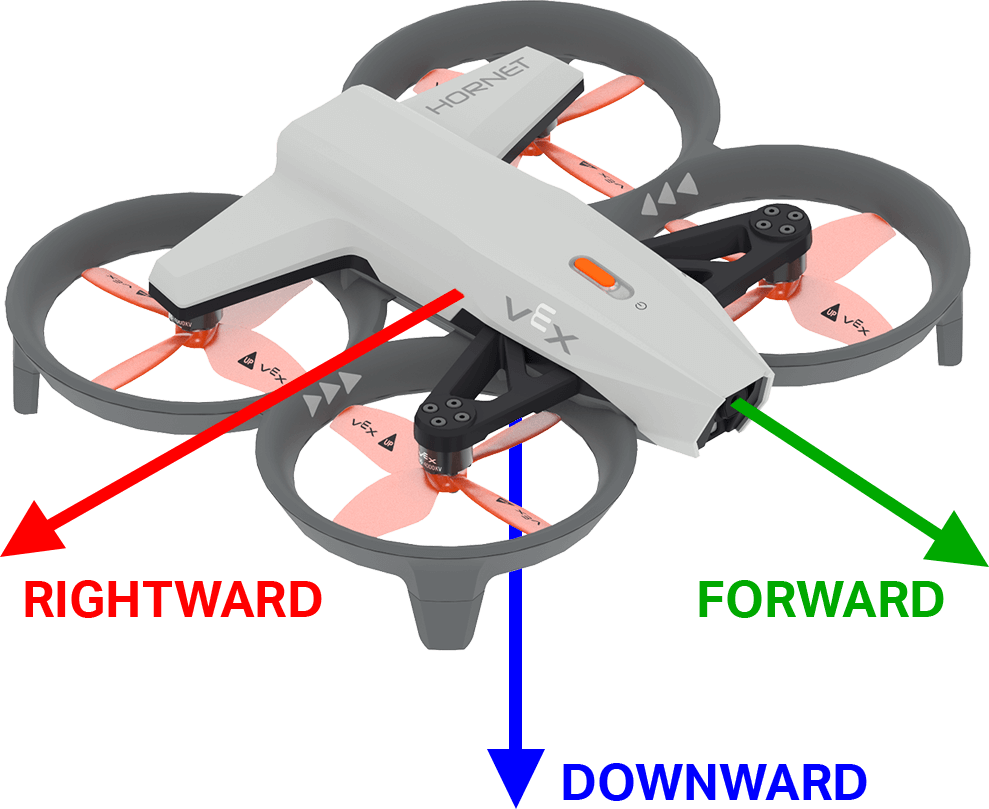
加速度 模块返回无人机在指定方向上的加速度。返回值表示速度变化率,以 g 为单位(1g ≈ 9.81 m/s²),取值范围为 -4.00 到 4.00。
下图用箭头表示向前和向右的正加速度方向,向下的负加速度方向。
([向前 v] 轴加速度值\(g\) :: custom-controller-inertial-timer)
参数 |
描述 |
|---|---|
轴 |
返回加速度的轴:
|
示例
当开始
[Display the acceleration as the drone takes off.]
起飞至 [500] %2 ◀ 并且不等待
永久循环
清屏
在屏幕上设定光标至 [1] 行 [1] 列
在屏幕上打印 ([向下 v] 轴加速度值\(g\))▶
等待 [0.5] 秒
结束
获取转弯速率#
获取转弯速率 指令块返回无人机沿指定轴旋转的速率。它将返回以度/秒 \(dps\) 为单位的整数值。
下图使用箭头表示滚动、俯仰、偏航的正旋转方向。
([横滚 v] 轴角速度\(dps\))
参数 |
描述 |
|---|---|
轴 |
返回转弯速率的轴:
|
示例
当开始
[Display the drone turn rate as it is rotated by hand.]
永久循环
清屏
在屏幕上设定光标至 (7) 行 (1) 列
在屏幕上打印 [Roll:]▶
在屏幕上打印 ([横滚 v] 轴角速度\(dps\))▶
结束
重置旋转#
重置旋转块将无人机的旋转值重置为 0 度。
重置转向角度值
参数 |
描述 |
|---|---|
该指令块没有参数。 |
示例
当开始
[Display the rotation after resetting.]
起飞至 [500] [毫米 v] ▶
[右 v] 转
等到 <(转向角度值) [math_greater_than v] [360]>
徘徊
重置转向角度值
等待 [1] 秒
在控制台上打印 (转向角度值)▶
重置航向#
重置航向指令块将无人机的航向重置为零度。
重置航向角度值
参数 |
描述 |
|---|---|
该指令块没有参数。 |
示例
当开始
[Turn to the same heading before and after resetting.]
起飞至 [500] [毫米 v] ▶
归位至 [90] 度 ▶
等待 [1] 秒
重置航向角度值
归位至 [90] 度 ▶
等待 [1] 秒
土地 ▶
范围#
距离#
距离报告指令块报告所选测距传感器与最近检测到的物体之间的距离。
(distance [forward v] range in [mm v])
参数 |
描述 |
|---|---|
范围 |
可使用的测距传感器:前向测距仪或向下测距仪。前向测距仪测量无人机前方距离。向下测距仪测量无人机下方距离。 |
单位 |
距离单位:毫米或英寸。 |
示例
当开始
[Hover at 200 mm.]
起飞至 [500] [毫米 v] ▶
爬升 [向下 v]
等到 <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
徘徊
等待 (3) 秒
土地 ▶
电池#
电池电量#
电池电量 指令块以百分比形式返回无人机的电池电量。返回值范围为 0 到 100。
(无人机电池电量百分比)
参数 |
描述 |
|---|---|
该指令块没有参数。 |
当开始
[Display the battery level.]
在屏幕上打印 (无人机电池电量百分比)▶