Conexión al brazo de 6 ejes#
Este tutorial te guiará paso a paso para conectar el brazo de 6 ejes a VEXcode CTE mediante un cable USB-C. Al finalizar, tendrás el brazo conectado y listo para ejecutar proyectos.
Asegúrese de que el brazo de 6 ejes esté encendido y conectado a su computadora con un cable USB-C. Consulte Configuración del brazo de 6 ejes para obtener instrucciones sobre cómo configurar los cables.
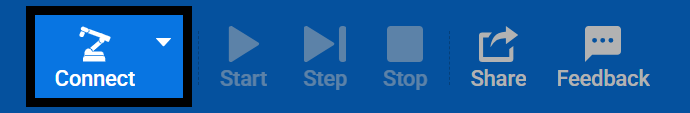
Seleccione el botón Conectar en la parte superior derecha de VEXcode.
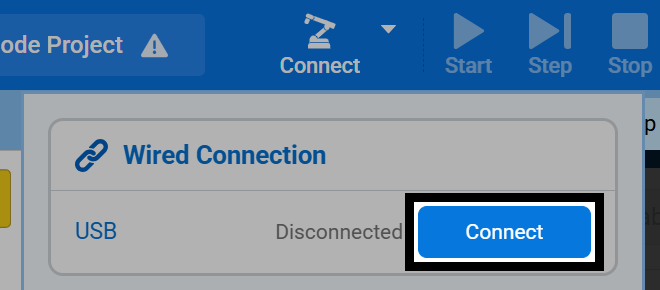
Seleccione Conectar junto a USB en Conexión por cable.
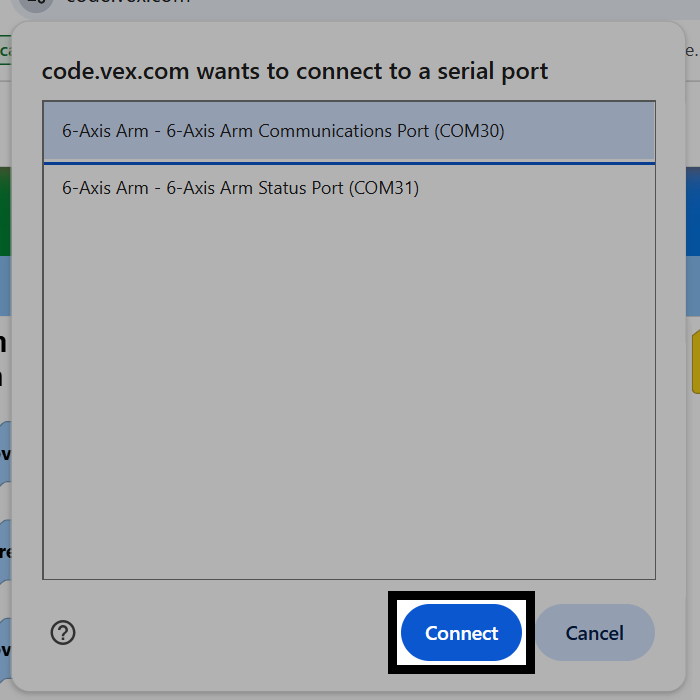
Su navegador le preguntará a qué puerto serie desea conectarse. En Windows, seleccione Puerto de comunicaciones del brazo de 6 ejes. El número de puerto COM no importa.
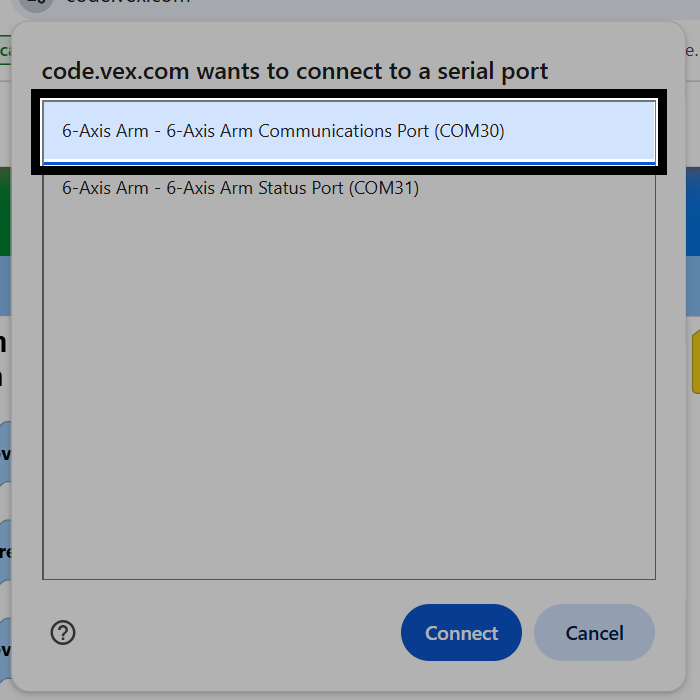
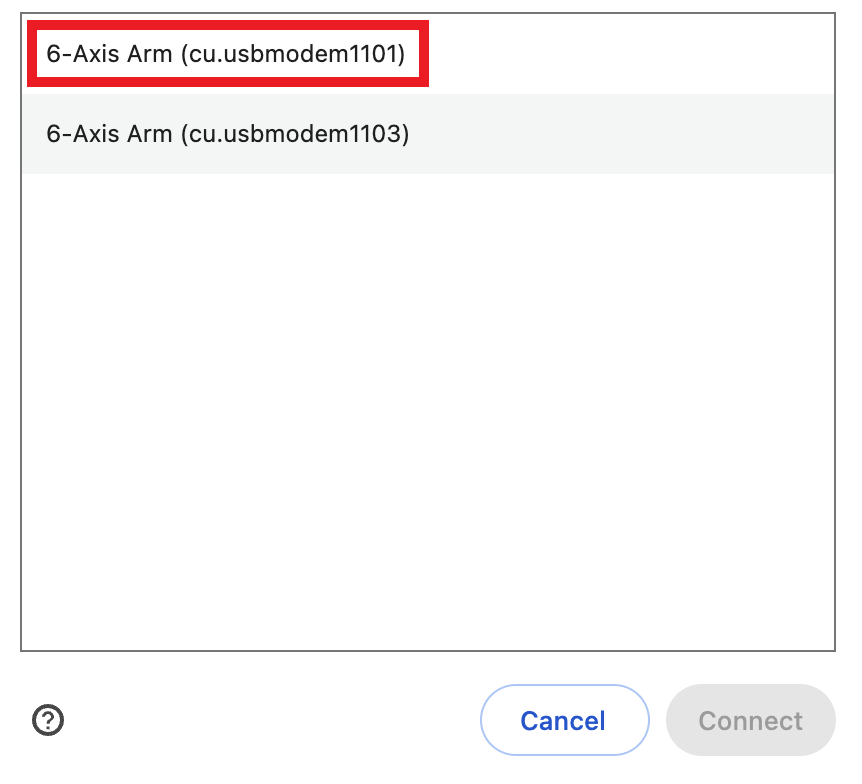
En macOS, seleccione la entrada Brazo de 6 ejes con el número más bajo.
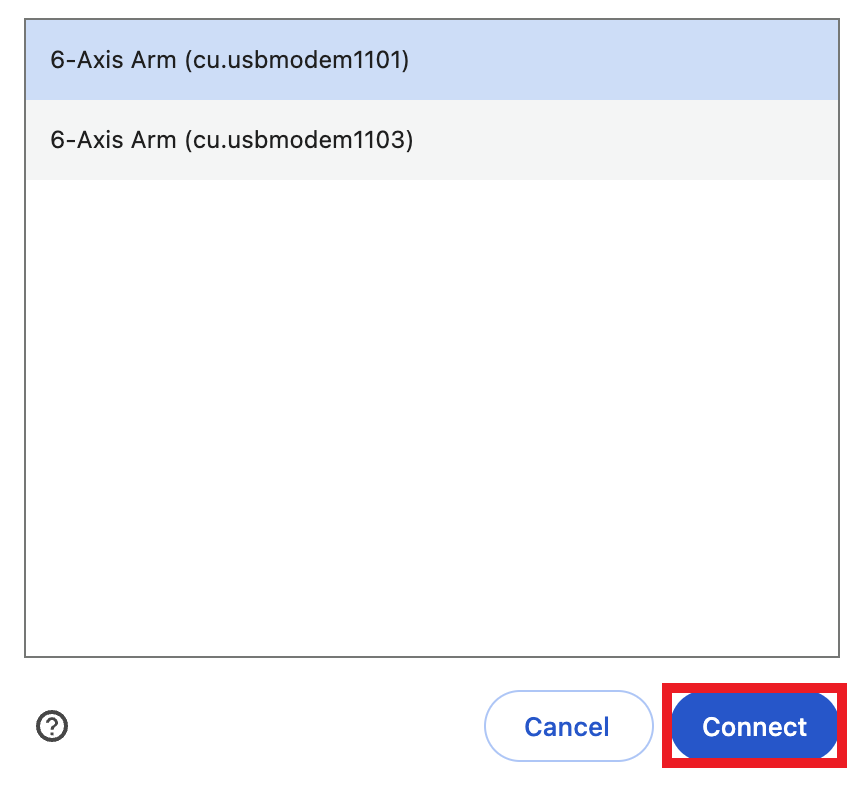
Seleccione Conectar.
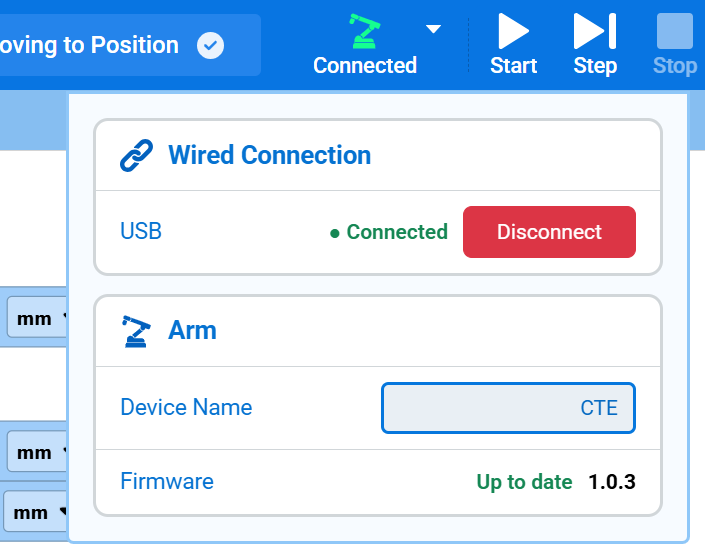
Una vez conectado, USB aparecerá como Conectado, y se mostrará la sección Brazo con el nombre del dispositivo y la versión del firmware. El icono del brazo en la barra de herramientas también se pondrá verde, y el botón Conectar mostrará Conectado. Desde aquí, también puede editar el nombre del brazo.