Actualización del firmware de ARM#
Este tutorial le guiará a través del proceso de comprobación y actualización del firmware del brazo robótico de 6 ejes en VEXcode CTE. Al finalizar, su brazo robótico estará ejecutando el firmware más reciente.
Asegúrese de que su brazo esté conectado al código VEX.
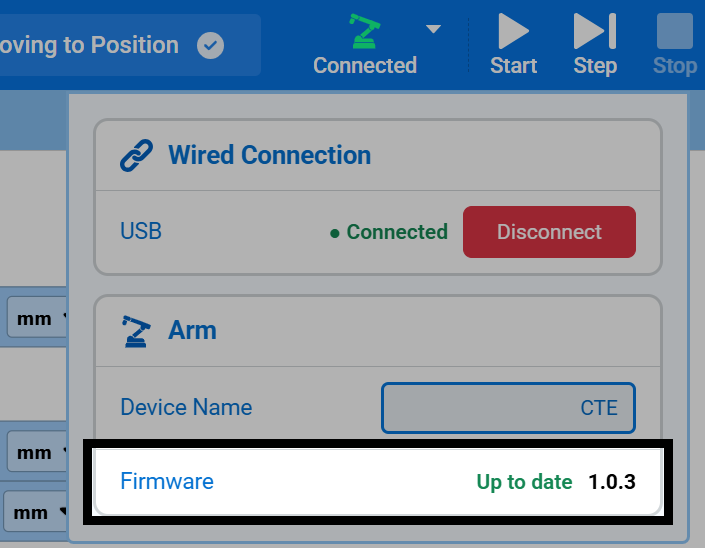
Seleccione Conectado en la parte superior derecha de VEXcode. La fila Firmware en la sección Arm muestra si el firmware del ARM está actualizado, junto con su número de versión.
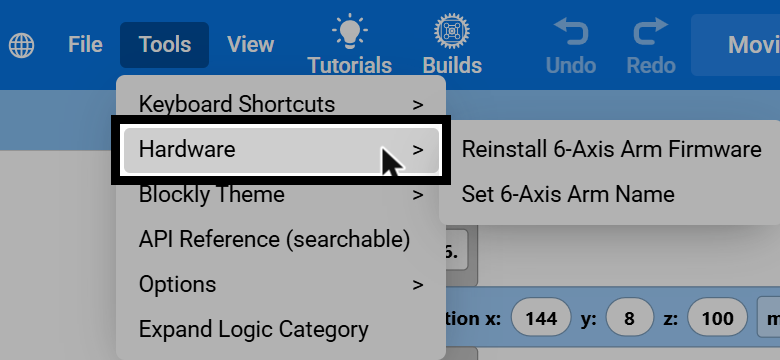
Para instalar el firmware más reciente, seleccione Herramientas en la parte superior izquierda de VEXcode y, a continuación, seleccione Hardware.
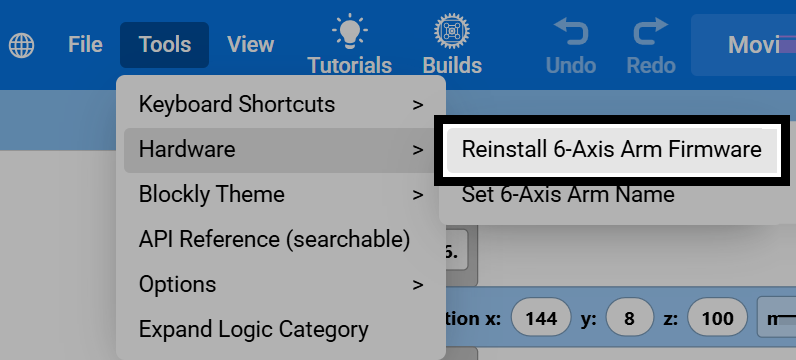
Seleccione Reinstalar el firmware del brazo de 6 ejes.
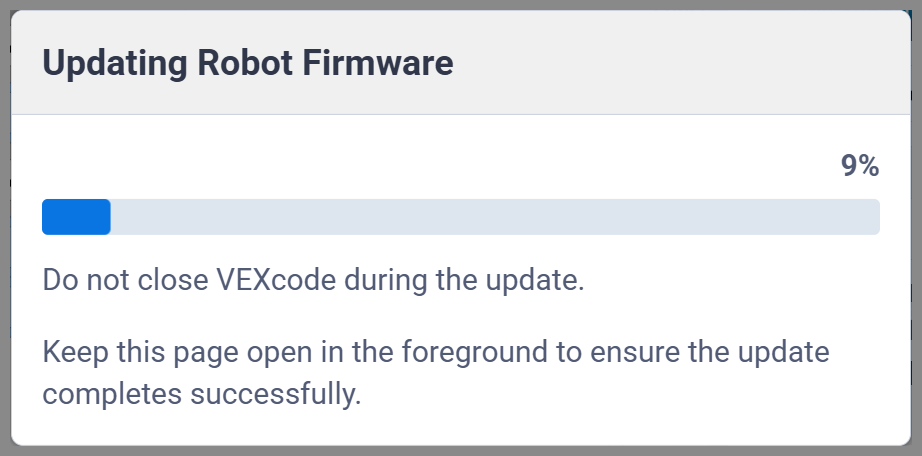
VEXcode mostrará el progreso de la actualización. No cierre VEXcode y mantenga la página abierta en primer plano hasta que finalice la actualización.
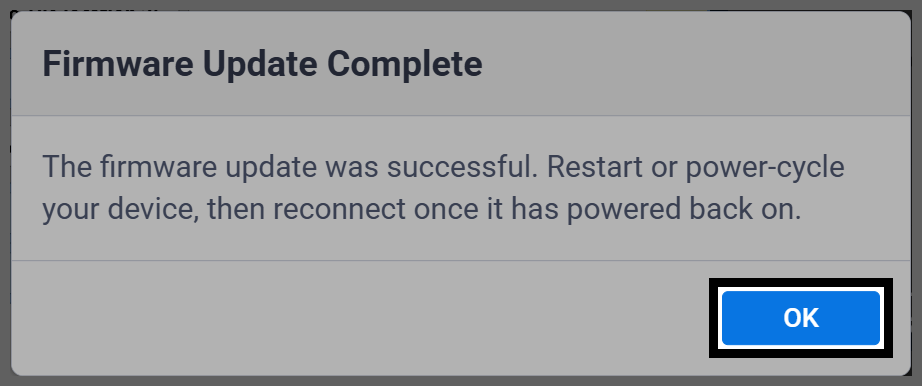
Cuando la actualización haya finalizado, seleccione Aceptar. A continuación, reinicie o apague y encienda el brazo y vuelva a conectarlo a VEXcode una vez que se haya encendido de nuevo.