Configuración del brazo de 6 ejes#
Este tutorial le guiará en la configuración del brazo de 6 ejes para conectarlo directamente a su ordenador. Al finalizar, el brazo estará encendido, conectado a VEXcode CTE y colocado en una posición inicial segura.
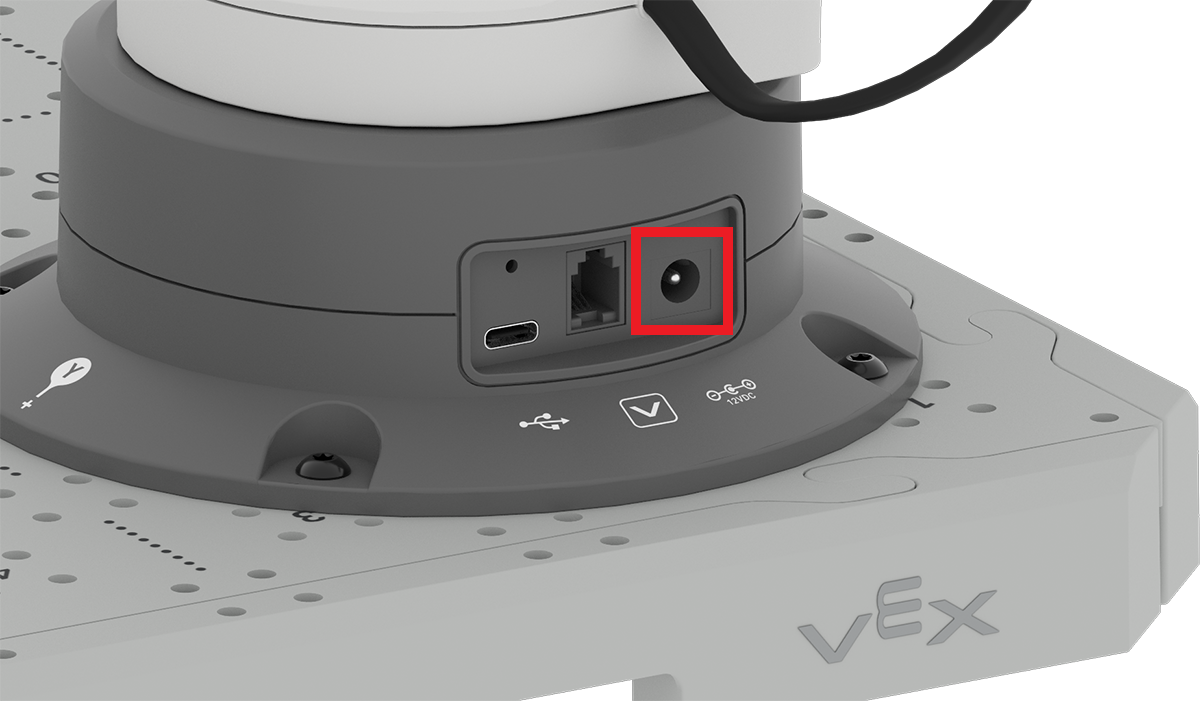
En la parte posterior de la base del brazo de 6 ejes, encontrará tres puertos.
Conecte el cable de alimentación al puerto de la derecha, marcado como 12VDC, y luego enchufe el otro extremo a una toma de corriente. El brazo de 6 ejes necesita alimentación externa cuando se conecta directamente a una computadora.
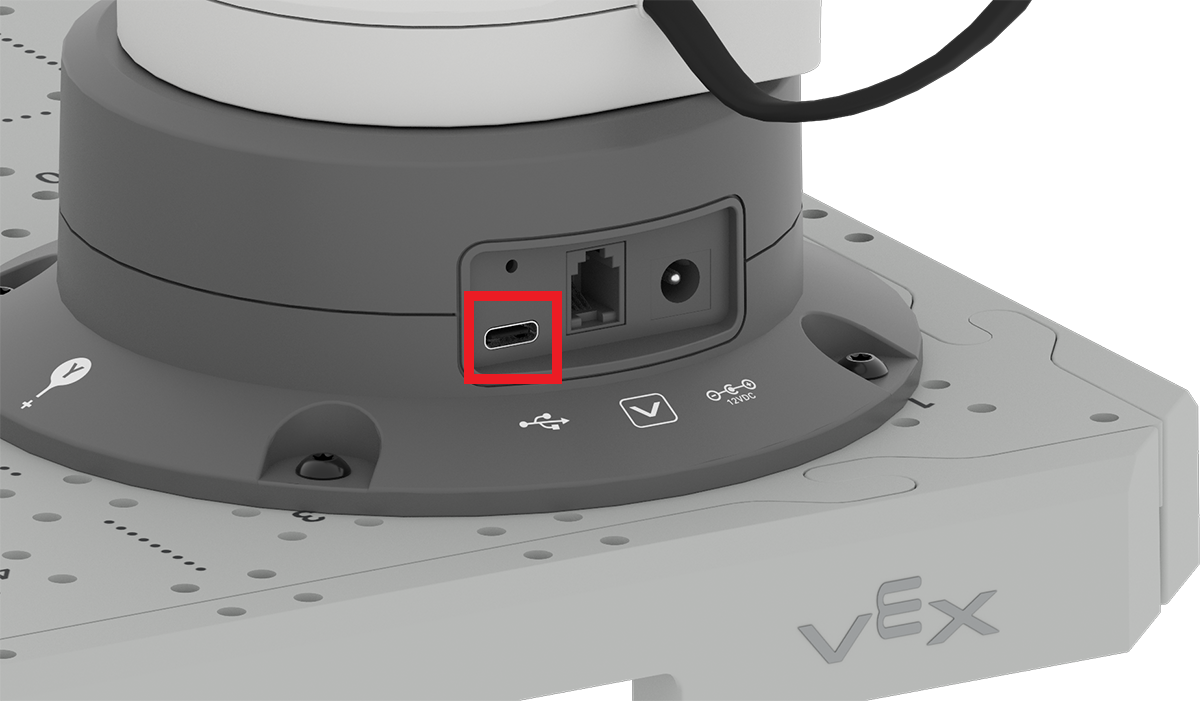
Conecta un cable USB-C al puerto situado más a la izquierda de la base y, a continuación, conecta el otro extremo a tu ordenador.
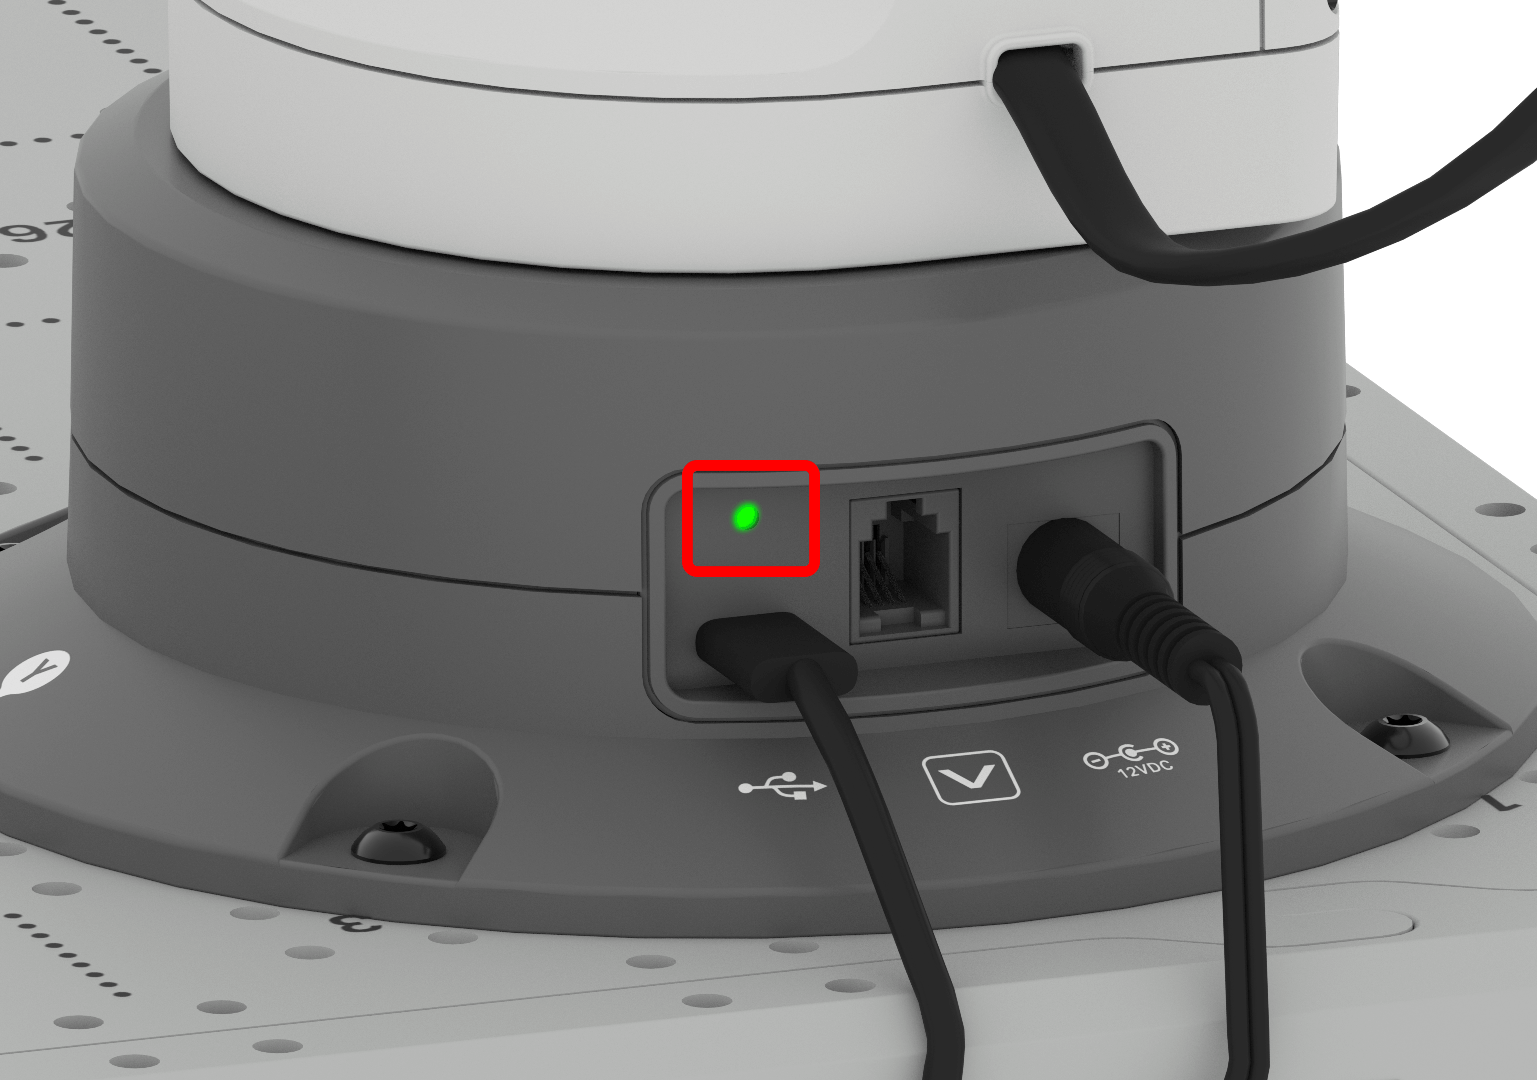
El indicador luminoso verde de la base se encenderá cuando el brazo esté encendido y conectado.
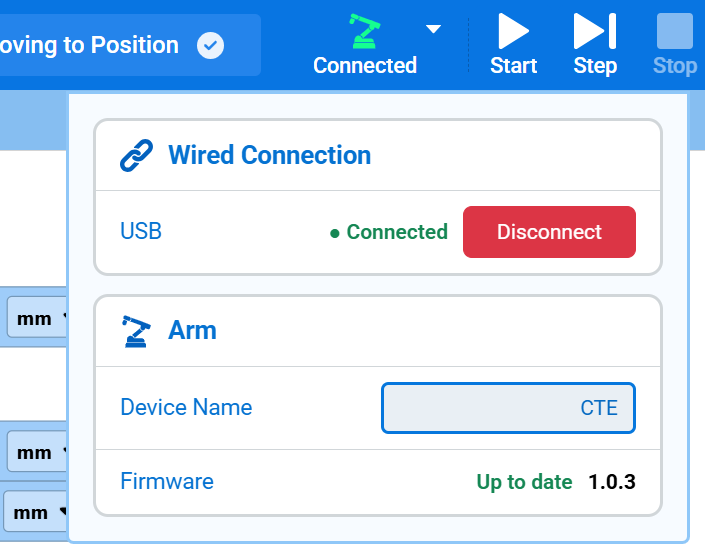
Conecte el brazo a VEXcode CTE. Consulte Conexión al brazo de 6 ejes para ver los pasos. Una vez conectado el brazo, el icono del brazo en la barra de herramientas se pondrá verde y el botón Conectar mostrará Conectado.
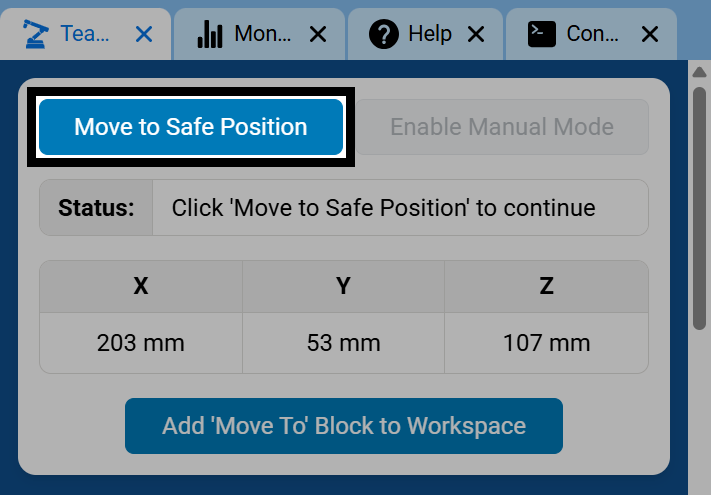
En la pestaña Colgante de enseñanza, seleccione Mover a posición segura para colocar el brazo en una posición inicial segura antes de ejecutar un proyecto.