连接至六轴机械臂#

Connecting to the 6-Axis Arm

本教程将指导您如何使用 USB-C 数据线将六轴机械臂连接到 VEXcode CTE。教程结束时,您的机械臂将连接完毕,可以开始运行项目了。

  1. 请确保六轴机械臂已通电并通过 USB-C 线缆连接到您的计算机。有关线缆的连接方式,请参阅六轴机械臂的设置。

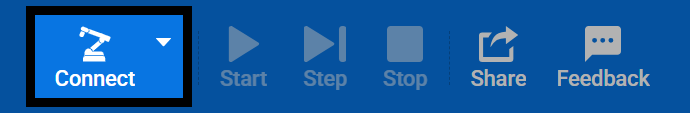
  2. 在 VEXcode 右上角选择“连接”按钮。

VEXcode CTE 工具栏的屏幕截图,其中“连接”按钮已高亮显示。
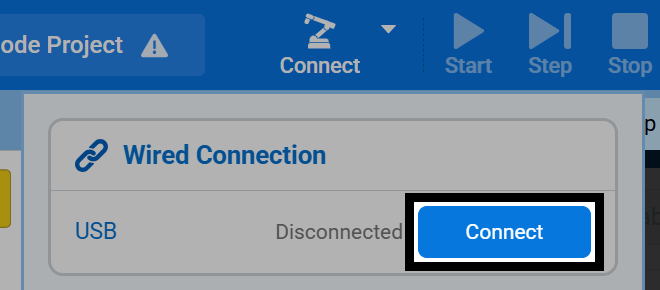
  1. 在“有线连接”下的“USB”旁边选择“连接”。

连接菜单的屏幕截图,显示了有线连接部分,其中 USB 旁边的连接按钮已突出显示。
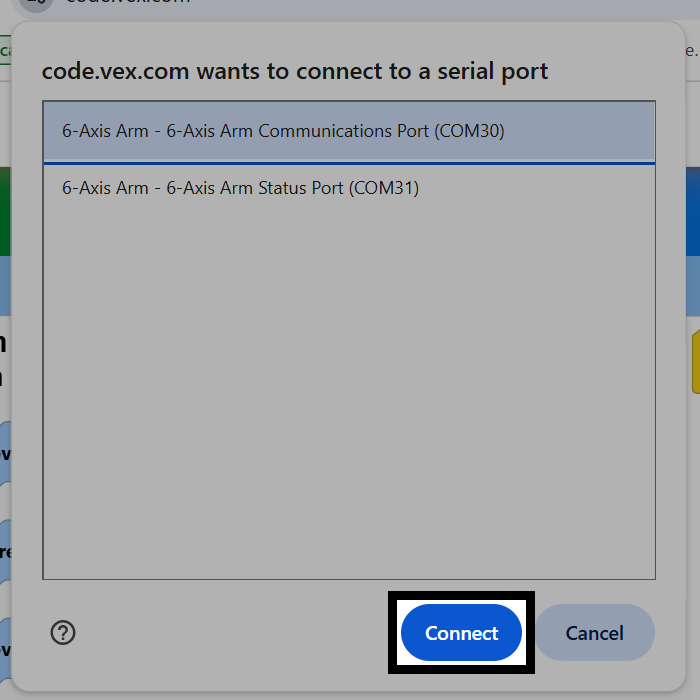
  1. 浏览器会询问要连接哪个串口。在 Windows 系统中,请选择6 轴机械臂通信端口。COM 端口号无关紧要。
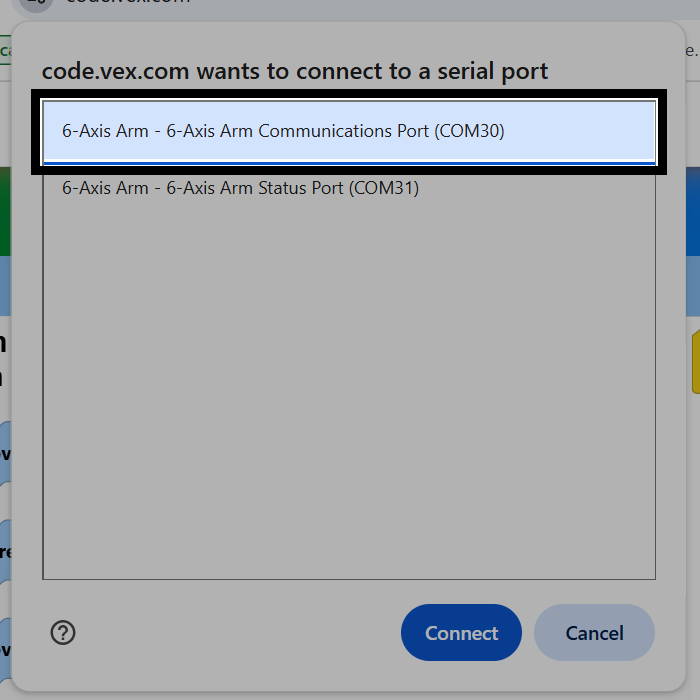
Windows 串口对话框的屏幕截图,列出了 6 轴机械臂通信端口 (COM30) 和 6 轴机械臂状态端口 (COM31),其中通信端口已选中并高亮显示。

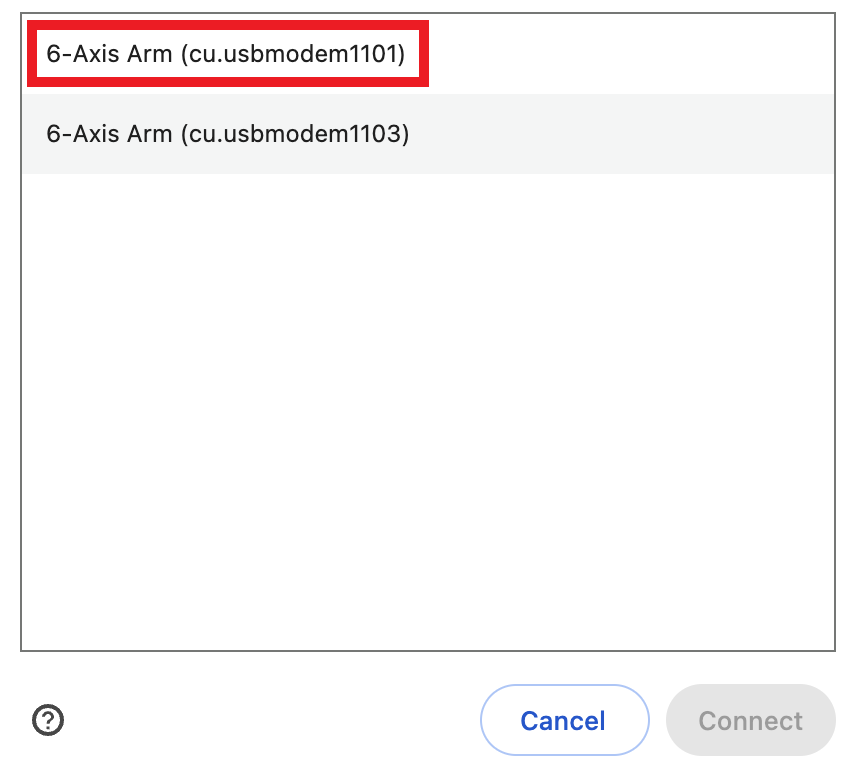
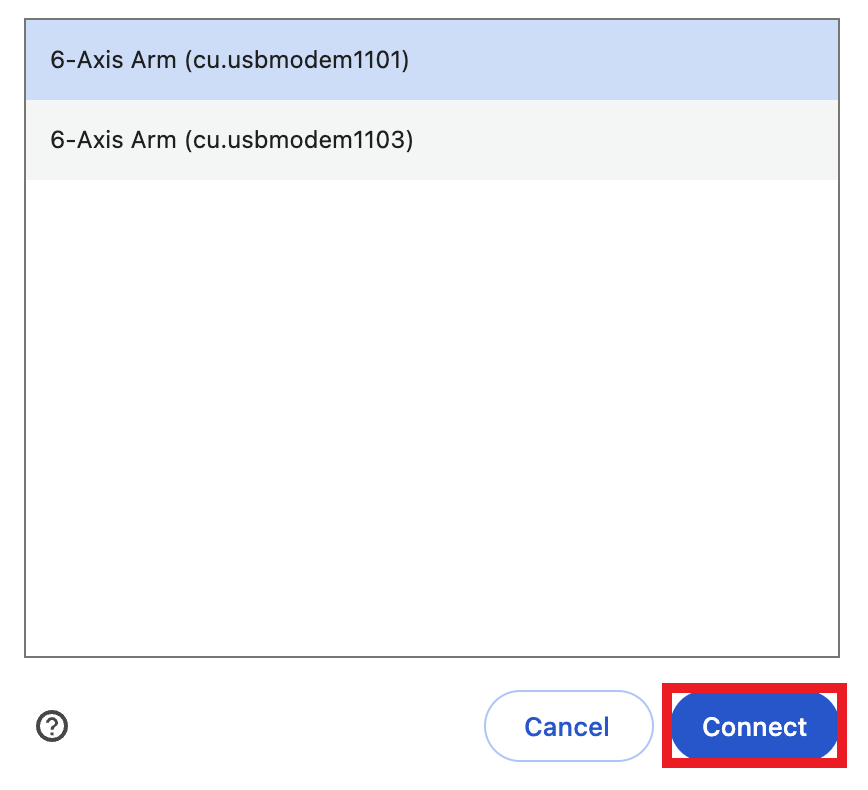
在 macOS 系统中,选择编号最小的 6 轴机械臂 条目。

macOS 上的串口对话框截图,列出了 6 轴机械臂 (cu.usbmodem1101) 和 6 轴机械臂 (cu.usbmodem1103),其中编号较小的 1101 条目已突出显示。
  1. 选择连接。

Windows 系统串口对话框截图,已选择 6 轴机械臂通信端口 (COM30) 并突出显示“连接”按钮。 macOS 上的串口对话框截图,其中已选择 6 轴机械臂 (cu.usbmodem1101) 条目并突出显示“连接”按钮。
  1. 连接成功后,USB 将显示为已连接,机械臂部分将显示设备名称和固件版本。工具栏中的机械臂图标也会变为绿色,连接按钮将显示为已连接。您也可以在此处编辑机械臂的名称。
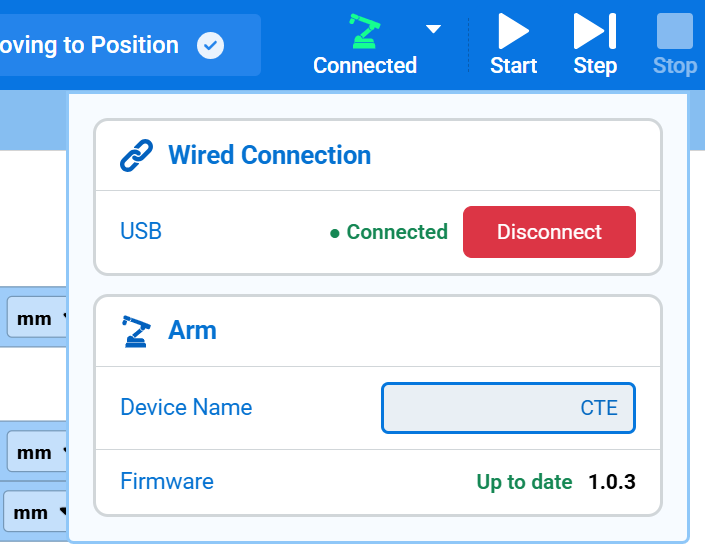
连接菜单的屏幕截图,其中 USB 显示为已连接,Arm 部分显示其设备名称和固件版本,工具栏中的 arm 图标显示为绿色。