改变机械臂的方向#
Changing the Arm's Orientation
本教程将引导您使用 VEXcode CTE 中的“移动机械臂至特定方向”模块来旋转六轴机械臂的末端。教程结束时,您将完成一个可以旋转机械臂末端执行器的项目。
在 启动时 模块下方添加 移动臂到方向 模块。
启动时,下方连接了一个移动臂,用于调整方向。#
当开始
移动 [手臂 v] [俯仰 v] 偏转至 [0] 度 ▶
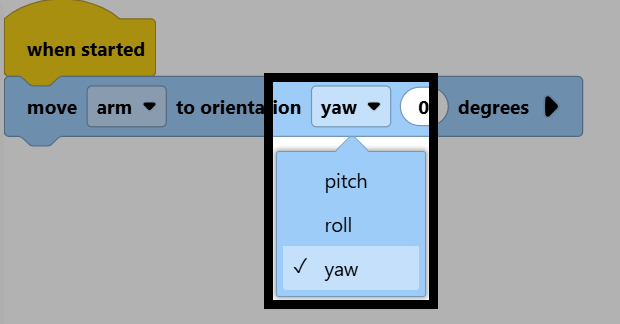
将方向参数更改为偏航。俯仰角使末端执行器向上或向下倾斜,横滚角使其左右旋转,偏航角使其向左或向右旋转。
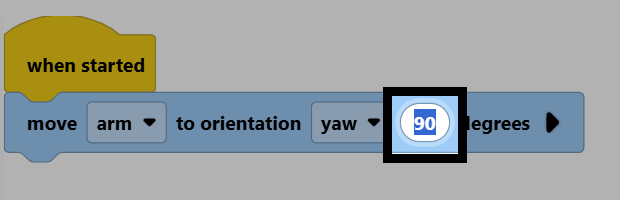
将 degrees 参数更改为 90。
请确保机械臂已连接到connecting-to-the-6-axis-arm.md,然后选择“开始”运行项目。机械臂的末端执行器将旋转 90 度。