配置您的机器人构建#
Configuring Your Robot Build
本教程将引导您在 VEXcode GO 中选择预设的机器人模型。教程结束时,您的设备将自动配置完毕,即可开始编写代码。
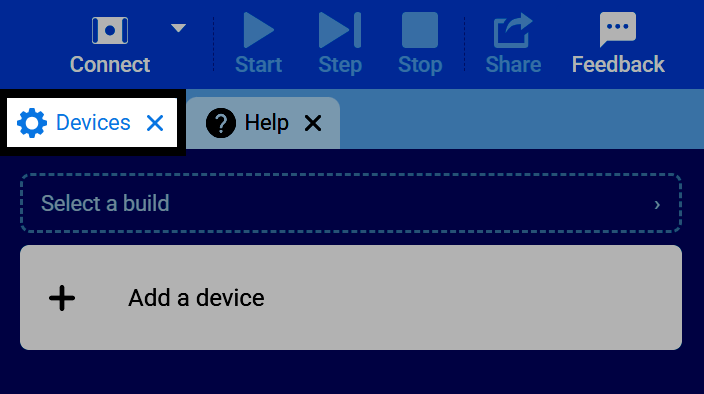
选择“设备”选项卡。
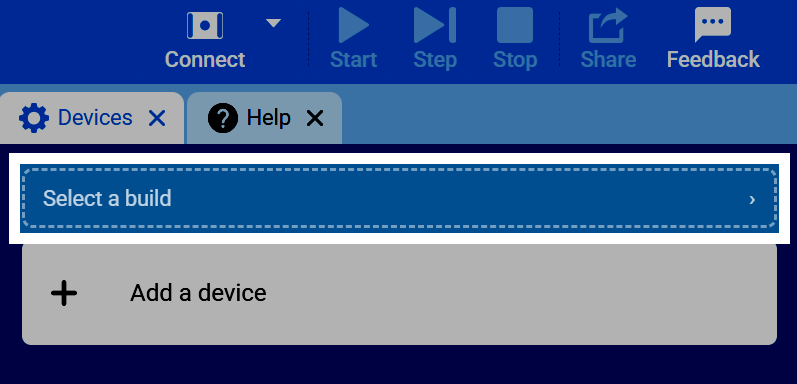
选择选择一个版本。
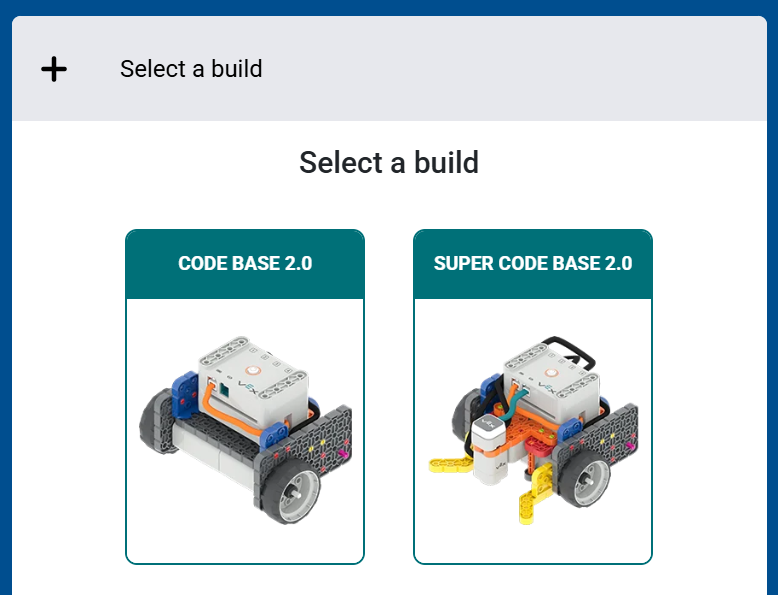
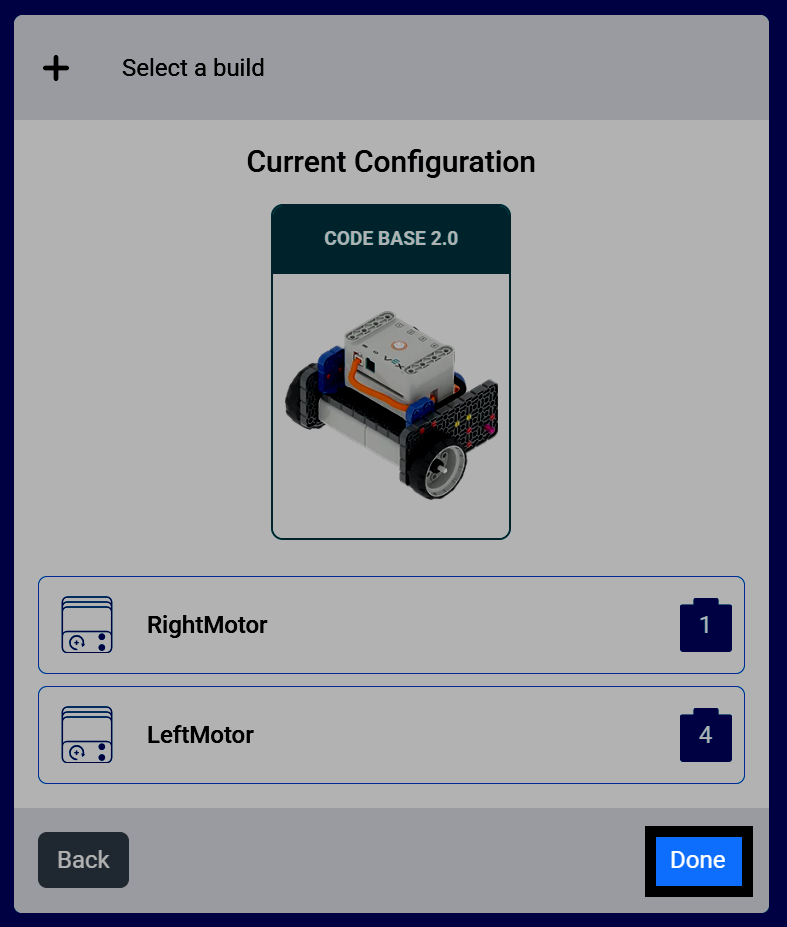
选择您正在使用的机器人版本,例如 代码库 2.0 或 超级代码库 2.0。
VEXcode 将显示构建过程中使用的所有设备及其连接的端口。选择“完成”即可将此配置添加到您的项目中。
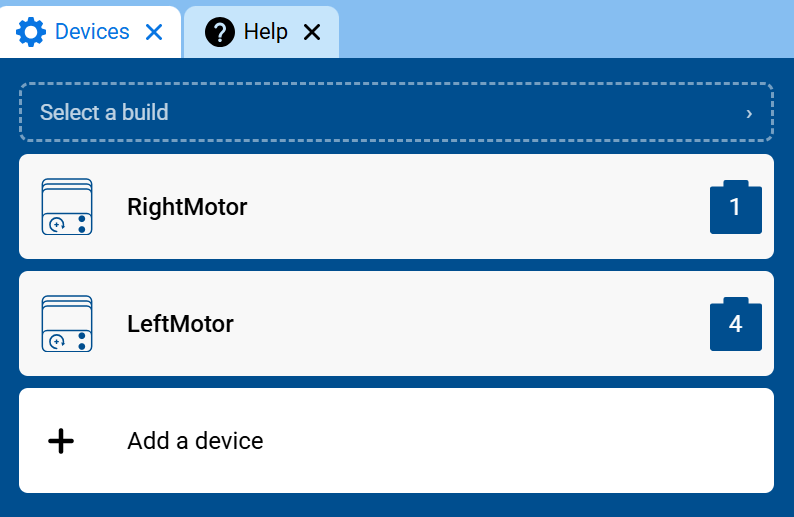
这些设备现在将显示在“设备”菜单中,并已完成配置,可以开始进行编码。
它们的模块也会添加到你的工具箱中。例如,这个模型的电机模块会出现在“运动”类别中。