Configuración de la construcción de su robot#
Configuring Your Robot Build
Este tutorial te guiará en la selección de un robot predefinido en VEXcode GO. Al finalizar, tendrás tus dispositivos configurados automáticamente y listos para programar.
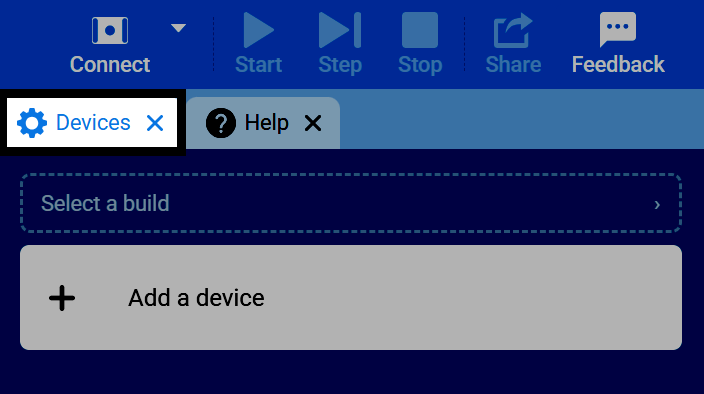
Seleccione la pestaña Dispositivos.
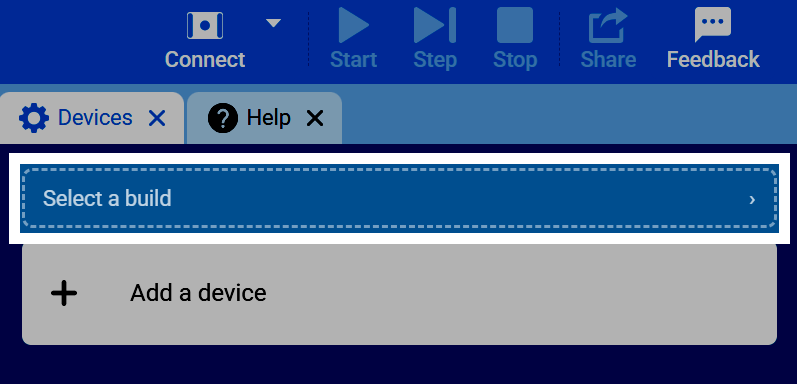
Seleccione Seleccione una compilación.
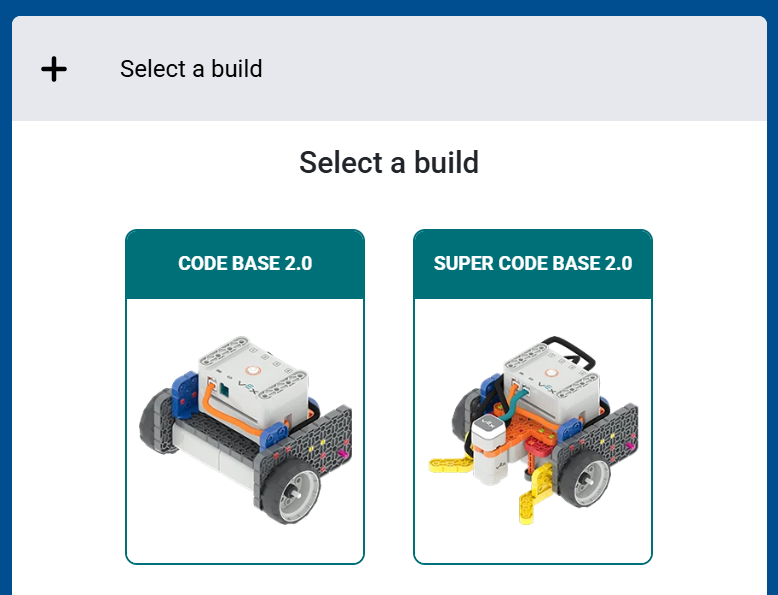
Seleccione la versión del robot que está utilizando, como Code Base 2.0 o Super Code Base 2.0.
VEXcode te mostrará todos los dispositivos utilizados en la compilación y a qué puertos están conectados. Selecciona Listo para añadir esta configuración a tu proyecto.
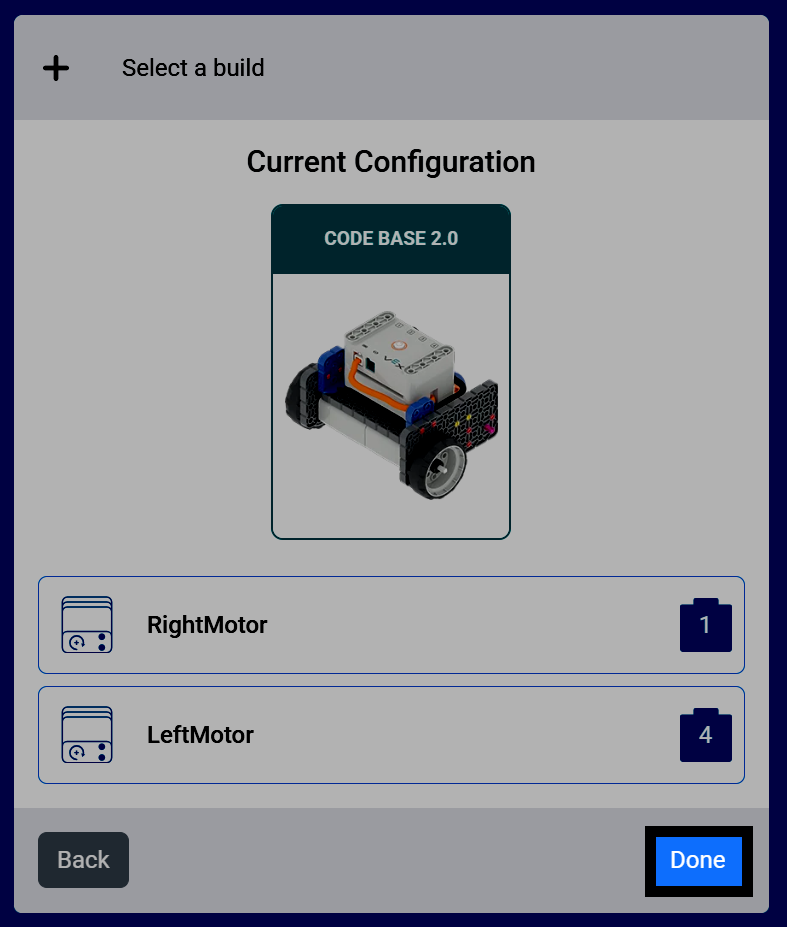
Esos dispositivos aparecerán ahora, configurados en el menú Dispositivos, listos para programar.
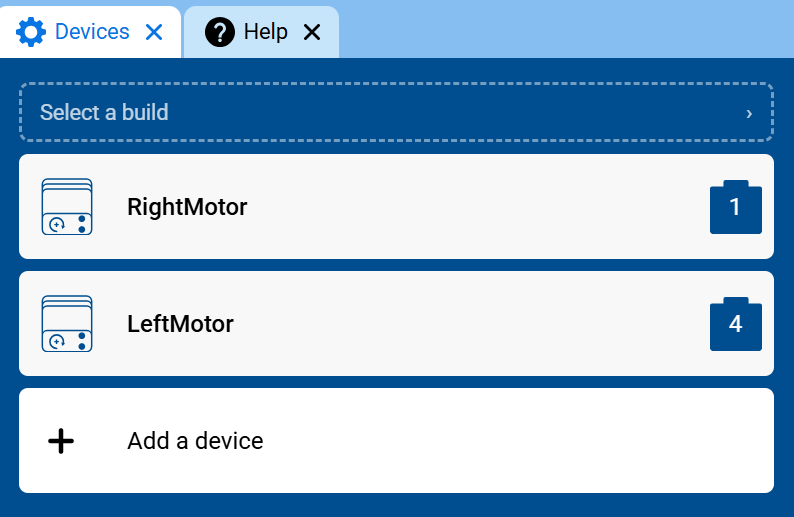
Sus bloques también se añadirán a tu caja de herramientas. Por ejemplo, los motores de esta construcción aparecen en la categoría Movimiento.