
移动手臂#
要使用 VEX V5 Clawbot 上的机械臂,首先需要在 VEXcode 中配置 Clawbot。最简单的方法是打开一个 Clawbot 模板。
配置爪机器人#
选择构建方式#
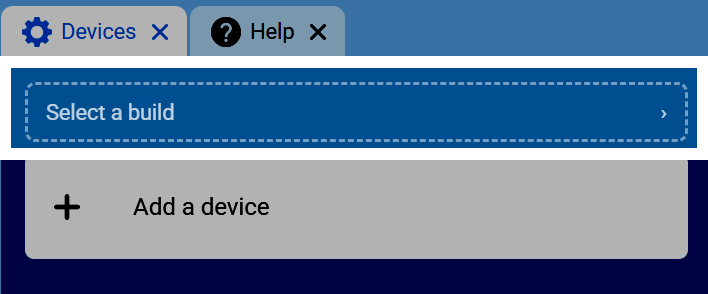
转到“设备”选项卡,然后选择“选择版本”。
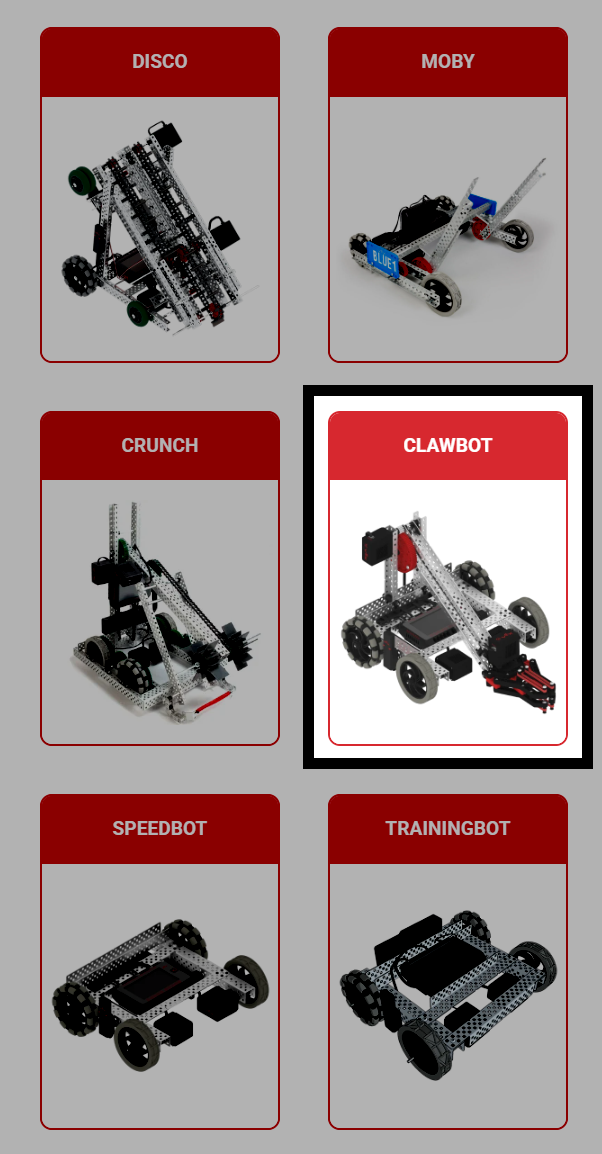
选择爪形机器人配置#
选择爪形机器人配置。
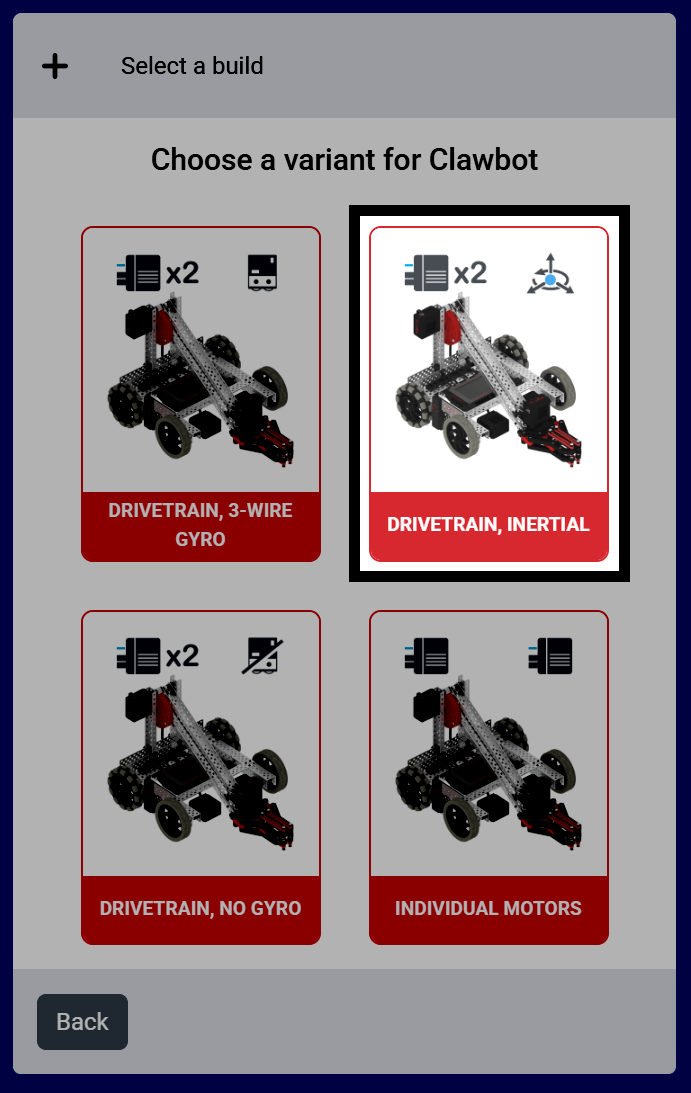
选择驱动系统版本#
本教程中使用的模型是 Clawbot 的 驱动系统,惯性 版本,它包含一个爪子电机和一个手臂电机。
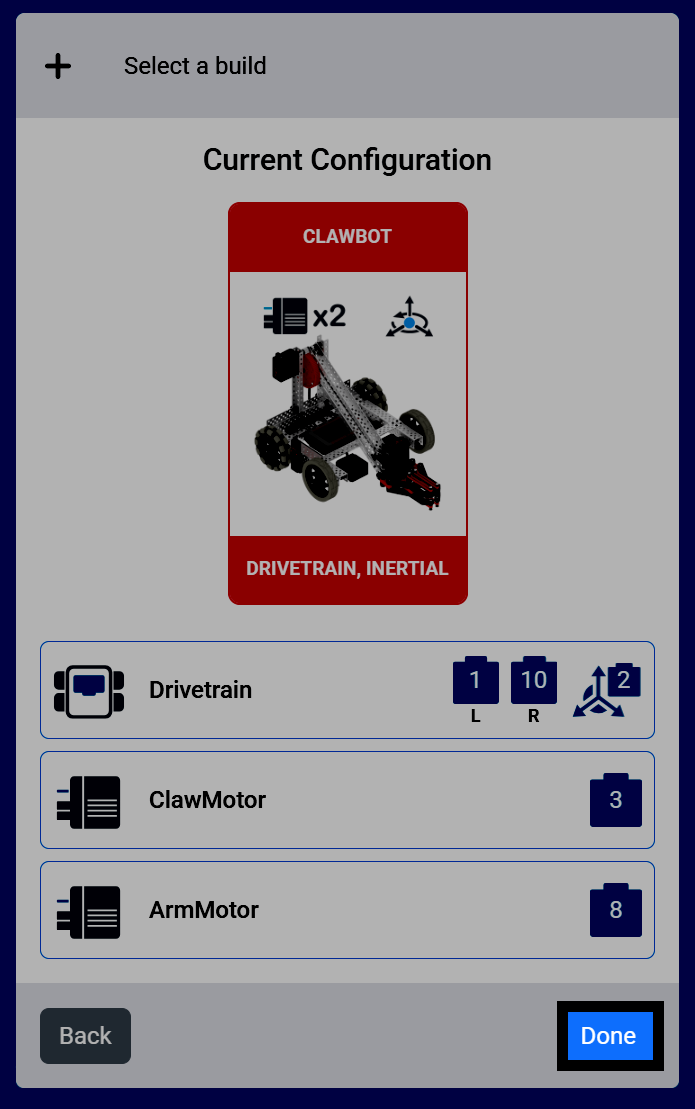
确认配置#
选择完成将此版本添加到您的项目中。
编写手臂代码#
打开动态类别#
在工具箱中选择“运动”类别,找到“旋转”模块。
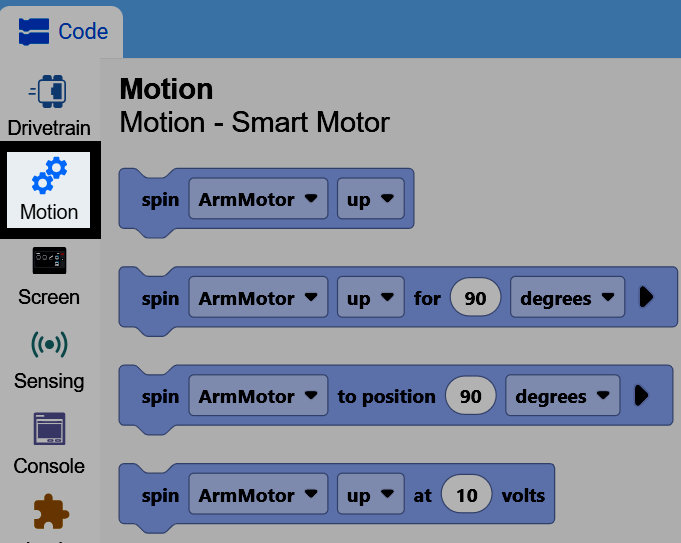
安装旋转块#
将 旋转电机模块 连接到 启动时 模块。
用于控制模块旋转的电机,默认情况下驱动 ArmMotor 旋转。#
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
移动手臂#
将方向参数更改为向上或向下,并将距离参数更改为您希望机械臂移动的距离。这将使机械臂从当前位置移动相应的角度。
启动时,将机械臂从当前位置抬升 90 度。#
当开始
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
您还可以将单位参数更改为“圈数”而不是“度数”。一圈等于 360 度。
用于积木的旋转电机,使用圈数而不是角度。#
spin [ArmMotor v] [up v] for (1) [turns v] ▶
使用电机超时#
一个技巧是,在使用 spin motor for 模块之前,先使用 set motor timeout 模块。
设置电机超时模块。#
设定 [ArmMotor v] 超时为 (1) 秒
如果您不小心将 旋转电机时间 模块的距离设置得太大,设置电机超时 模块将强制其结束,项目继续进行,即使电机尚未到达其想要的位置。
启动时,设置 1 秒超时后再抬起机械臂,这样即使机械臂没有到达目标位置,项目也会继续进行。#
当开始
设定 [ArmMotor v] 超时为 (1) 秒
spin [ArmMotor v] [up v] for (600) [degrees v] ▶