
竞赛模板#
竞赛模板适用于在VEX V5机器人竞赛或VEX U机器人竞赛中使用现场控制系统的项目。它将项目分为两个阶段:自主运行阶段,机器人自主运行;以及驾驶员控制阶段,驾驶员使用控制器操作机器人。
使用此模板可确保您的项目符合 VEX V5 比赛规则,并在比赛期间正确连接到智能场地控制系统。
打开竞赛模板项目#
公开示例#
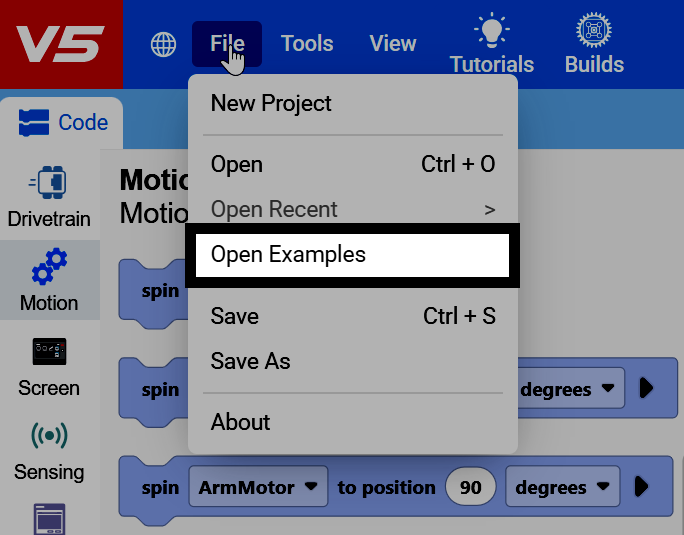
在 VEXcode 左上角选择“文件”,然后选择“打开示例”。
找到比赛模板#
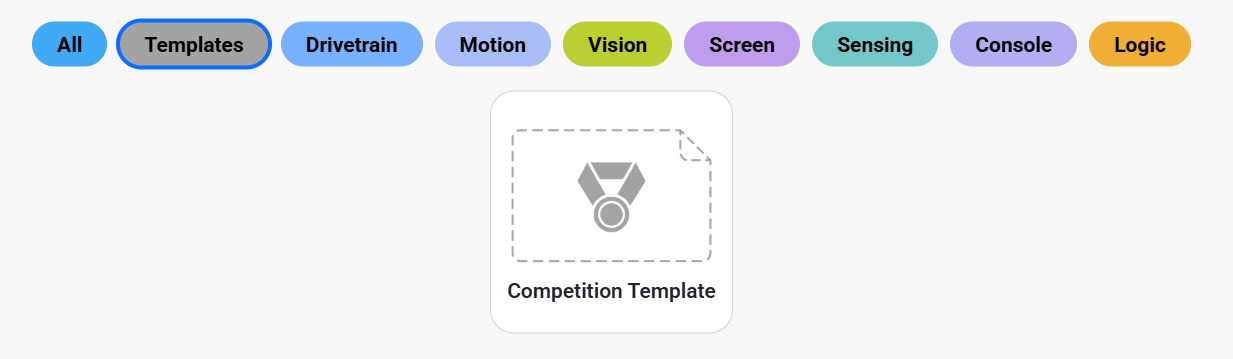
按模板筛选,找到比赛模板。
创建项目#
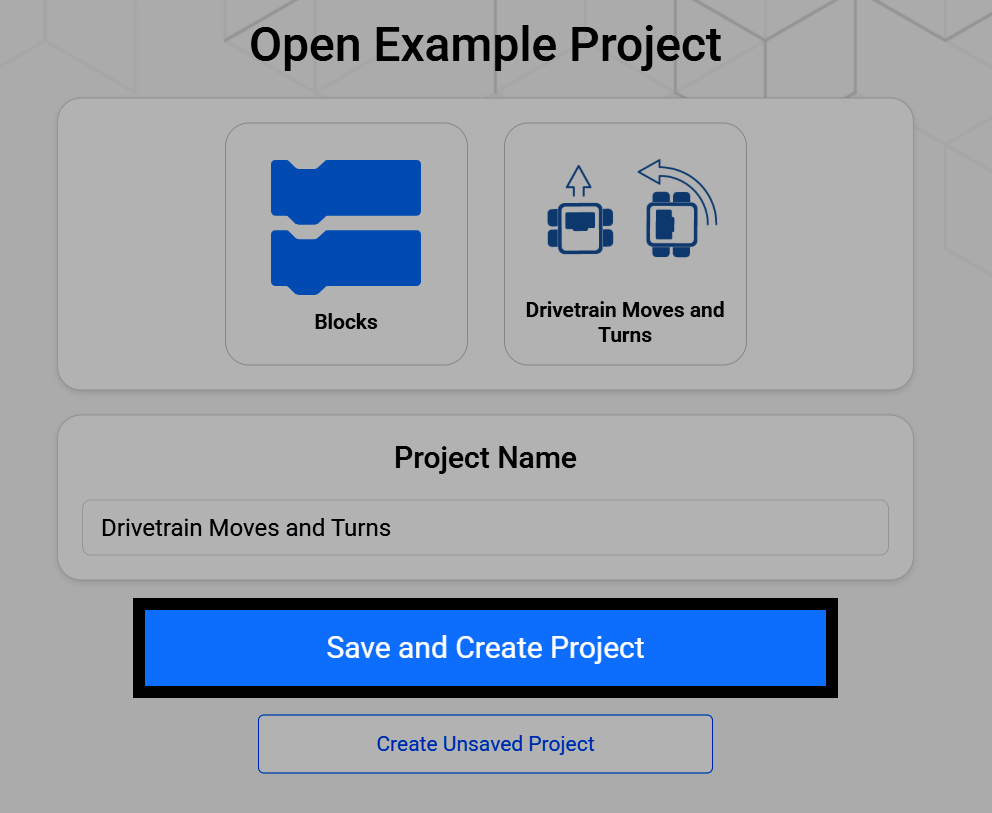
选择竞赛模板后,会打开一个界面,您可以在其中重命名模板并将其保存到您的设备。选择“保存并创建项目”即可将新项目保存到您的设备。
了解模板的帽子模块#
竞赛模板项目开始时,工作区中已经有三个帽子模块,分别对应比赛的每个部分:开始时、自主时和驾驶员控制时,并且已经附加了一个永久模块。
竞赛模板的启动时间、自动驾驶时间和驾驶员控制时间模块。#
当开始
当自控 :: hat events
when drive control :: hat events
永久循环
结束
设置#
“启动时”模块会在项目启动时立即运行一次,在自主运行或驾驶员控制阶段开始之前执行。它可以用于机器人所需的任何设置,例如校准陀螺仪或惯性传感器,或设置变量。
如果不需要任何设置,启动时代码块可以保持为空。
启动堆栈,用于在比赛开始前校准传动系统的惯性传感器。#
当开始
校准底盘
自主#
连接到“自主运行”帽形模块的模块会在“自主运行”期间运行,此时场地控制系统会发送自主信号,机器人无需驾驶员输入即可自主运行。此模块可用于计分程序或其他自主行为。
如果不需要自主行为,则 自主时 模块可以留空。
一个简单的自主程序,向前行驶,然后停止。#
当自控 :: hat events
drive [forward v] for (600) [mm v] ▶
驱动停止
驾驶员控制#
连接到 当驾驶员控制 帽块的模块在 驾驶员控制期间 运行,此时现场控制系统发送驾驶员控制信号,驾驶员使用控制器操作机器人。
一个简单的驾驶员控制程序,按住 X 按钮即可向前行驶。#
when drive control :: hat events
永久循环
如果 <[Controller 1 v] [X v] 按下?> 那么
驱动 [向前 v]
否则
驱动停止
结束
结束