
Plantilla de concurso#
La Plantilla de Competición se utiliza para proyectos que se ejecutarán con el Sistema de Control de Campo durante la Competición de Robótica VEX V5 o la Competición de Robótica VEX U. Divide un proyecto en dos periodos: el periodo Autónomo, donde el robot funciona por sí solo, y el periodo Controlado por el Conductor, donde un conductor opera el robot con un Controlador.
El uso de esta plantilla garantiza que su proyecto cumpla con las Reglas de Competición VEX V5 y se conecte correctamente al Sistema de Control de Campo Inteligente durante un partido.
Abrir un proyecto de plantilla de concurso#
Ejemplos abiertos#
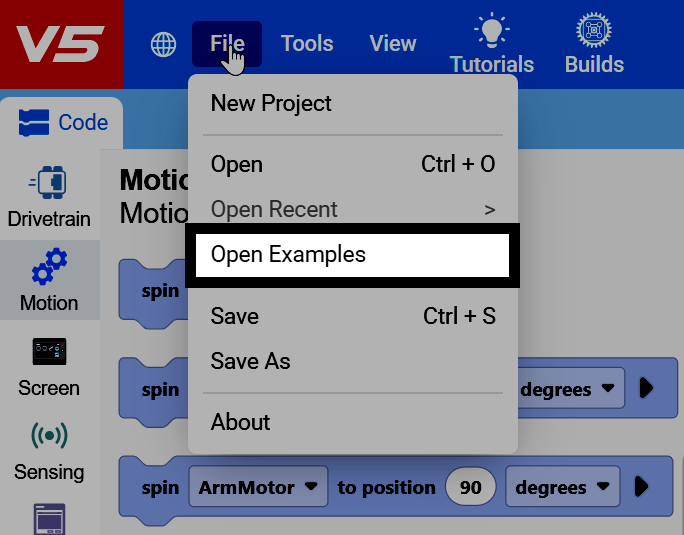
Seleccione Archivo en la parte superior izquierda de VEXcode y, a continuación, seleccione Abrir ejemplos.
Encuentra la plantilla de la competición#
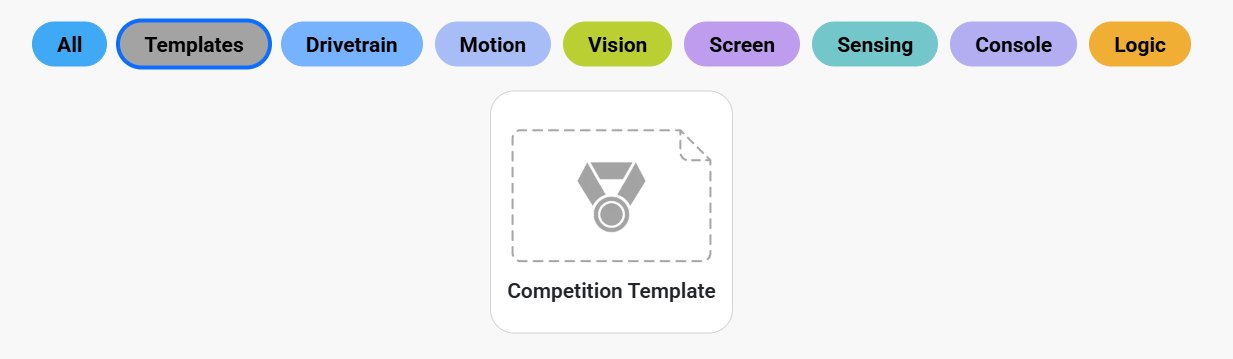
Filtra por Plantillas para encontrar la Plantilla de concurso.
Crear el proyecto#
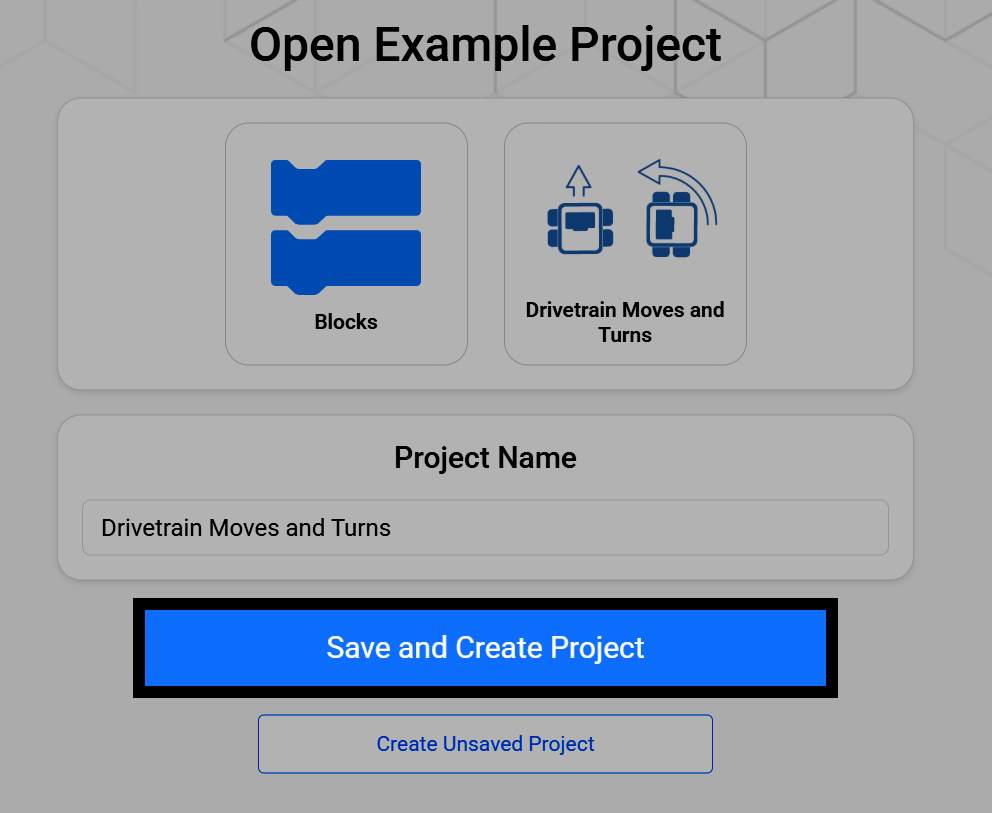
Al seleccionar la plantilla de concurso, se abrirá una pantalla donde podrá cambiarle el nombre y guardarla en su dispositivo. Seleccione Guardar y crear proyecto para guardar el nuevo proyecto en su dispositivo.
Comprenda los bloques de sombrero de la plantilla.#
Un proyecto de plantilla de competición comienza con tres bloques de sombrero ya en el espacio de trabajo, uno para cada parte de un partido: cuando se inicia, cuando es autónomo y cuando el conductor controla con un bloque para siempre ya adjunto.
cuando empezó
cuando autónomo :: hat events
when drive control :: hat events
para siempre
fin
Configuración#
El bloque al iniciarse se ejecuta una sola vez, inmediatamente después de que comience el proyecto, antes de que empiecen los periodos de funcionamiento autónomo o controlado por el conductor. Úselo para cualquier configuración que necesite su robot, como calibrar un giroscopio o un sensor inercial, o establecer variables.
Si no se necesita ninguna configuración, el bloque al iniciar puede permanecer vacío.
cuando empezó
calibrar la transmisión
Autónomo#
Los bloques conectados al bloque de sombrero cuando es autónomo se ejecutan durante el período autónomo, cuando el sistema de control de campo envía la señal autónoma y el robot actúa por sí solo, sin intervención del conductor. Utilice esta pila para una rutina de puntuación u otro comportamiento autónomo.
Si no se desea un comportamiento autónomo, el bloque cuando es autónomo puede permanecer vacío.
cuando autónomo :: hat events
drive [forward v] for (600) [mm v] ▶
deja de conducir
Control del conductor#
Los bloques conectados al bloque de control cuando el conductor controla se ejecutan durante el período de control del conductor, cuando el sistema de control de campo envía la señal de control del conductor y un conductor opera el robot con un controlador.
when drive control :: hat events
para siempre
si <[Controller 1 v] [X v] presionado?> entonces
unidad [adelante v]
demás
deja de conducir
fin
fin