Trasladando tu robot#
Moving Your Robot
Este tutorial te guiará en el uso del bloque drive for para mover tu robot hacia adelante y hacia atrás en VEXcode GO. Al finalizar, tendrás un proyecto que mueve tu robot hacia adelante y luego hacia atrás.
Asegúrate de que tu robot esté configurado con un sistema de transmisión, para que veas los bloques correspondientes en la caja de herramientas. Consulta Configuración de dispositivos si aún no has añadido uno.
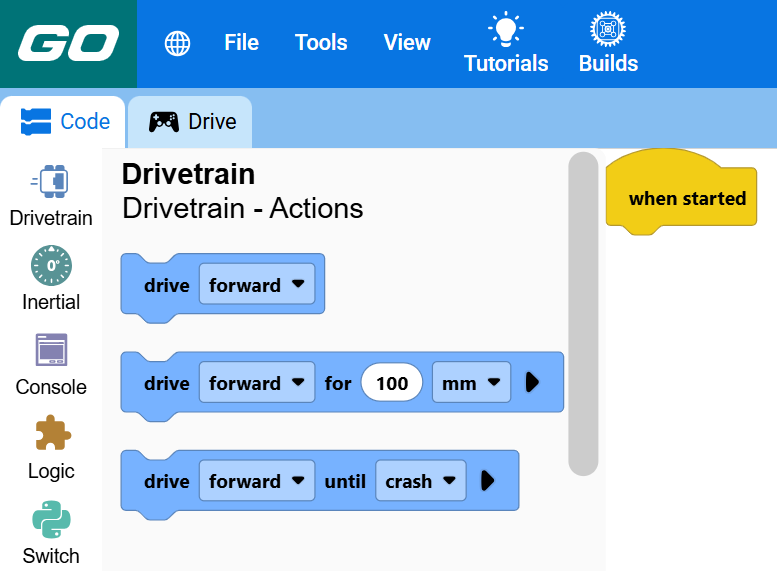
Coloque dos bloques drive for debajo del bloque when started.
Dos unidades de accionamiento para bloques conectados debajo cuando se inician.#
cuando empezó :: hat events
unidad [adelante v] para (100) [mm v] ▶
unidad [adelante v] para (100) [mm v] ▶
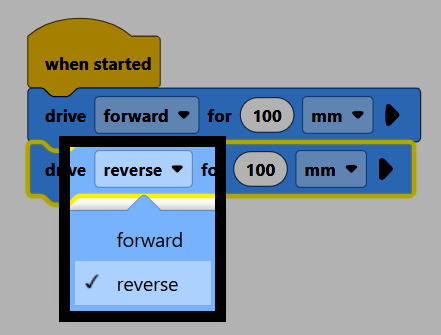
En el segundo bloque, cambie el parámetro dirección a invertir.
Asegúrate de que tu robot esté conectado a VEXcode (connecting-to-your-robot.md), luego selecciona Iniciar para ejecutar el proyecto. El robot avanzará y luego recorrerá la misma distancia en reversa.