Detección de objetos#
Este tutorial te guiará en el uso del sensor ocular para detectar un objeto. Al finalizar, tendrás un proyecto que imprime un mensaje cuando se detecta un objeto.
Asegúrese de que su robot tenga un sensor ocular conectado. Consulte Configuración de dispositivos si aún no ha añadido uno.
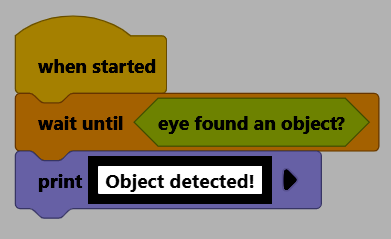
Adjunte un bloque esperar hasta debajo del bloque cuando se inicie.
cuando empezó :: hat events
esperar hasta <>
Arrastra el bloque booleano ¿Encontraste un objeto? del sensor ocular a la ranura de condición del bloque esperar hasta.
cuando empezó :: hat events
esperar hasta <¿El ojo encontró un objeto?>
Adjunte un bloque de imprimir debajo del bloque de esperar hasta.
cuando empezó :: hat events
esperar hasta <¿El ojo encontró un objeto?>
imprimir [VEXcode] ▶
Cambia su texto a ¡Objeto detectado!.
Asegúrese de que su robot esté conectado a VEXcode. Consulte Conexión con su robot si aún no está conectado.
Seleccione Iniciar para ejecutar el proyecto y, a continuación, sostenga un objeto frente al sensor ocular. Una vez detectado, se imprimirá ¡Objeto detectado! en la consola.