
Espera hasta que sea verdad#
Este tutorial te guía en el uso del bloque esperar hasta para pausar un proyecto hasta que se cumpla una condición, utilizando un botón LED como ejemplo. Al finalizar, tendrás un proyecto que ilumina el botón LED en verde al presionarlo.
Asegúrate de que tu robot tenga un paragolpes LED conectado. Consulta Configuración de dispositivos si aún no has añadido uno.
Arrastra un bloque esperar hasta debajo del bloque cuando se inicie.
cuando empezó :: hat events
esperar hasta <>
Arrastra el bloque booleano ¿presionado? del LED Bumper a la ranura de condición del bloque esperar hasta.
cuando empezó :: hat events
wait until <[LEDBumper2 v] pressed? :: custom-led>
Adjunte un bloque Establecer color del parachoques debajo del bloque esperar hasta.
cuando empezó :: hat events
wait until <[LEDBumper2 v] pressed? :: custom-led>
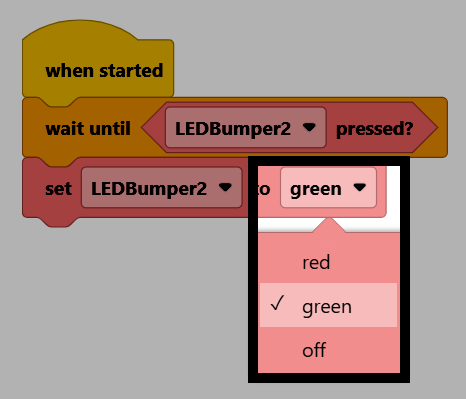
set [LEDBumper2 v] to [red v] :: custom-led
Cambia el parámetro de color a verde.
Asegúrese de que su robot esté conectado a VEXcode. Consulte Conexión con su robot si aún no está conectado.
Seleccione Iniciar para ejecutar el proyecto.
Pulsa el botón LED del parachoques para que se ponga verde.