Avanzando y retrocediendo#
Una vez que hayas añadido un sistema de transmisión a tu robot en el menú Dispositivos, podrás empezar a programar con él.
Agregar una unidad para Block#
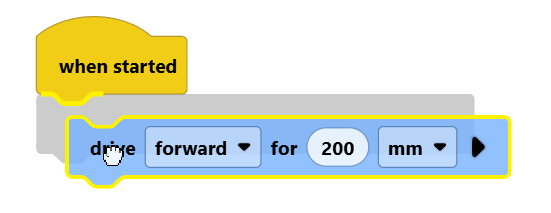
Para mover el sistema de transmisión de tu robot hacia adelante y hacia atrás, usa el bloque drive for, que se encuentra en la categoría Drivetrain.
unidad [adelante v] para (200) [mm v] ▶
Conecte el bloque accionamiento para al bloque cuando se inicie.
Configurar los parámetros#
Establezca la distancia#
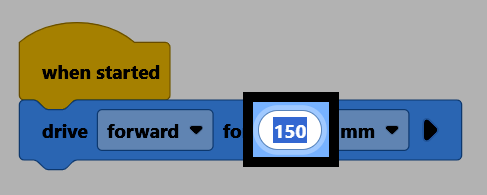
Seleccione el número en el recuadro para introducir la distancia que desea que recorra el sistema de transmisión, incluyendo decimales.
Establece la dirección#
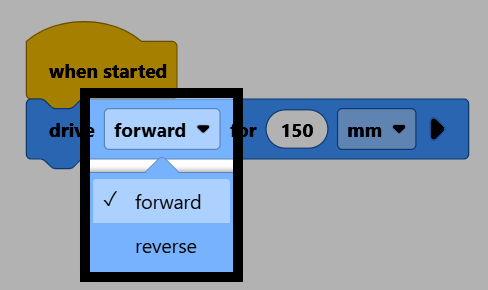
Seleccione adelante para abrir el menú desplegable y elija si desea mover el sistema de transmisión hacia adelante o hacia atrás.
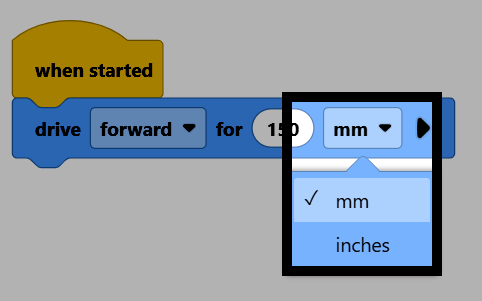
Establecer las unidades#
Seleccione mm para abrir el menú desplegable y elija si desea moverse en milímetros o pulgadas.
Configurar si se debe esperar#
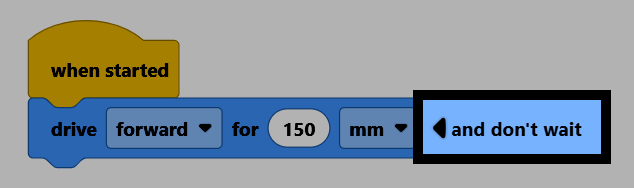
Seleccione la flecha para expandir el bloque y que diga y no espere. Esto hace que el proyecto continúe con el siguiente bloque de inmediato, en lugar de esperar a que el sistema de transmisión termine de moverse primero.