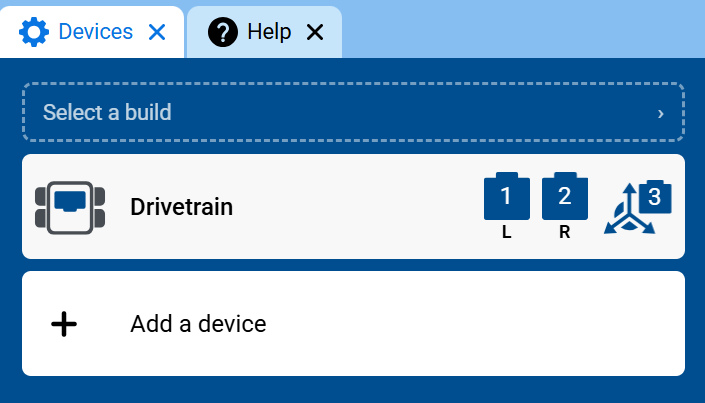
Configuración del dispositivo: Tren motriz#
Agregar un tren motriz#
Abra la pestaña Dispositivos#
Seleccione la pestaña Dispositivos.
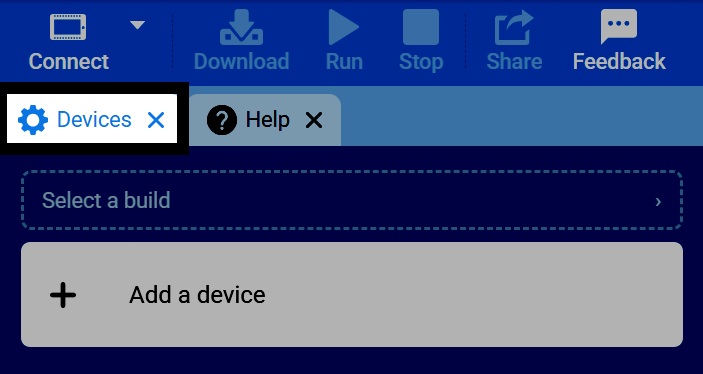
Si la pestaña Dispositivos no está visible, consulte Agregar una pestaña en el tutorial Navegación por VEXcode.
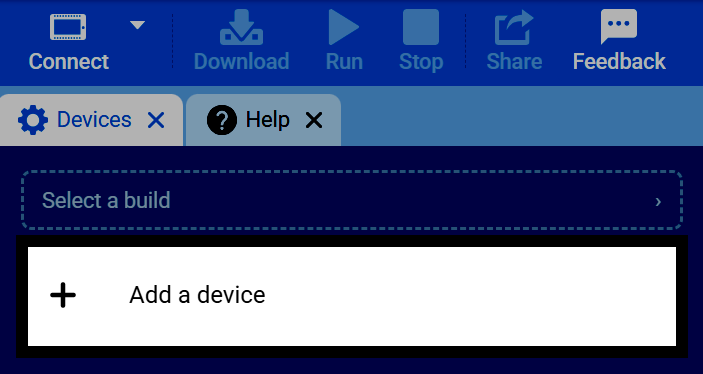
Seleccione Agregar un dispositivo#
Seleccione Agregar un dispositivo en la pestaña Dispositivos.
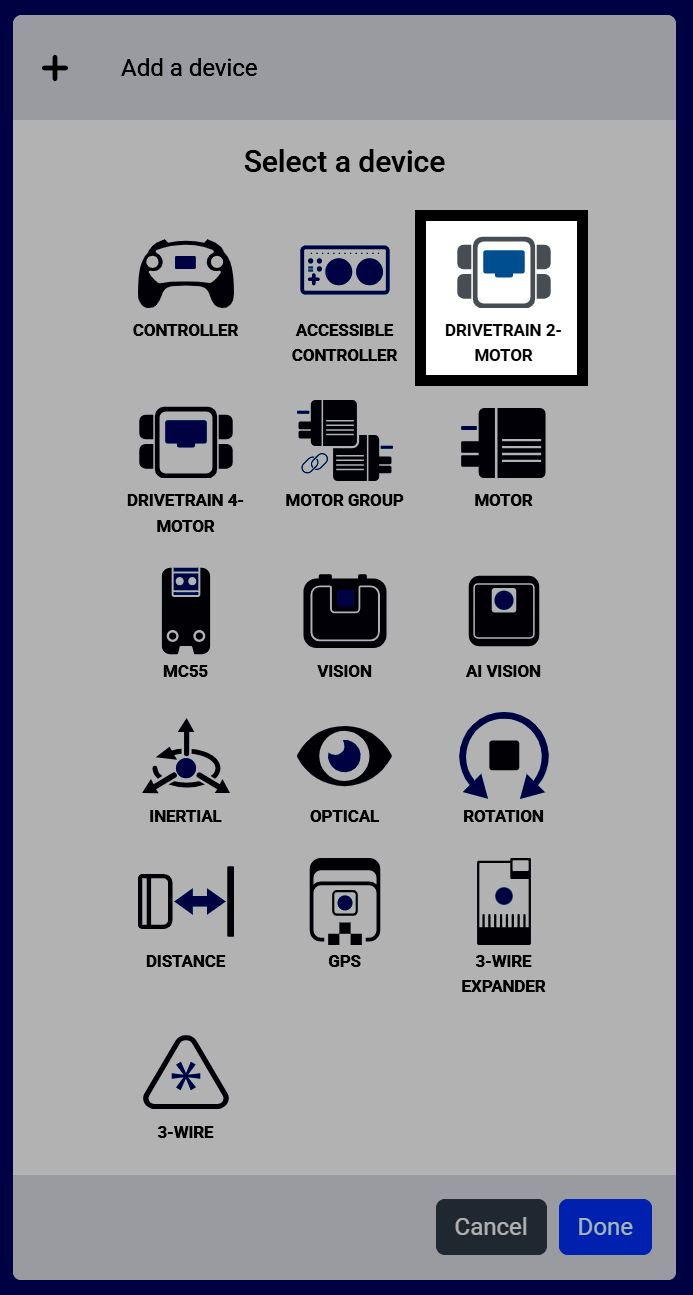
Seleccione un tren motriz#
Seleccione Transmisión de 2 motores o Transmisión de 4 motores, según la cantidad de motores que utilice en su transmisión.
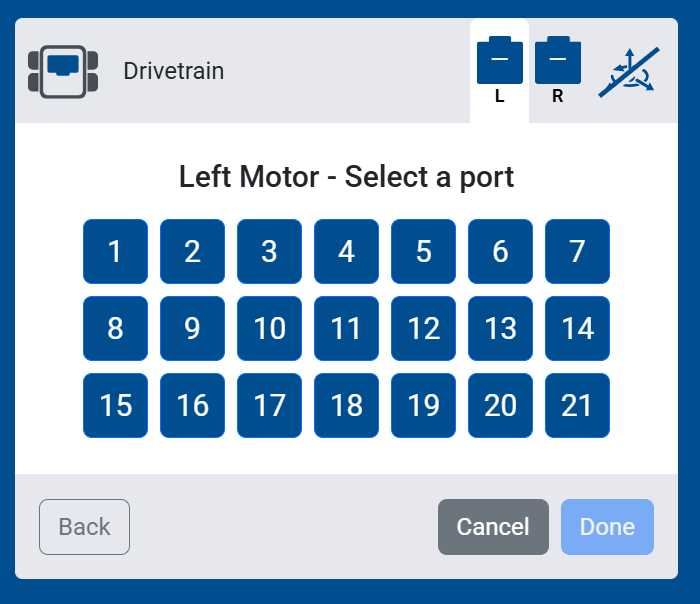
Seleccione el/los puerto(s) del motor izquierdo(s).#
Selecciona los puertos para los motores que impulsan las ruedas izquierdas de tu robot.
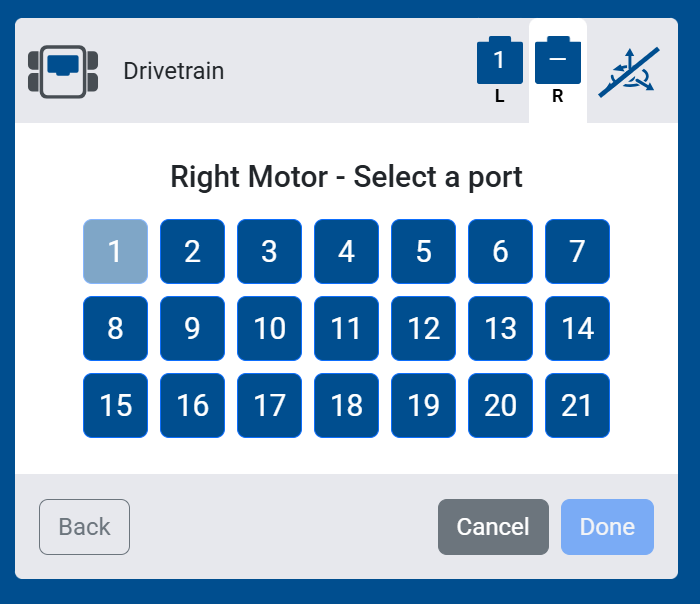
Seleccione el/los puerto(s) del motor correcto(s).#
Selecciona los puertos para los motores que impulsan las ruedas derechas de tu robot.
Seleccione un sensor#
Seleccione el sensor que desea utilizar con su sistema de transmisión:
Sin sensores — No se conectará ningún sensor inercial, GPS o giroscópico a su sistema de transmisión. Los bloques que dependen de estos sensores no aparecerán en su caja de herramientas.
Sensor inercial — Seleccione el puerto para conectar un sensor inercial y medir los movimientos del sistema de transmisión.
Sensor GPS — Seleccione el puerto para conectar un sensor GPS que mida los movimientos del sistema de transmisión y la posición en el terreno.
Giroscopio de 3 cables — Seleccione el puerto para un sensor giroscópico para medir los movimientos de la transmisión.
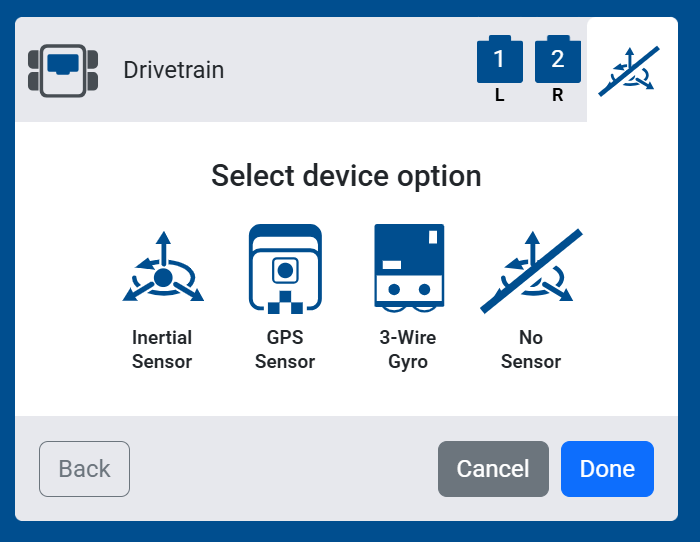
V5 no tiene un sensor inercial incorporado; a diferencia de otras plataformas VEXcode, se debe agregar un sensor inercial, GPS o giroscópico por separado para habilitar los bloques de rumbo y rotación.
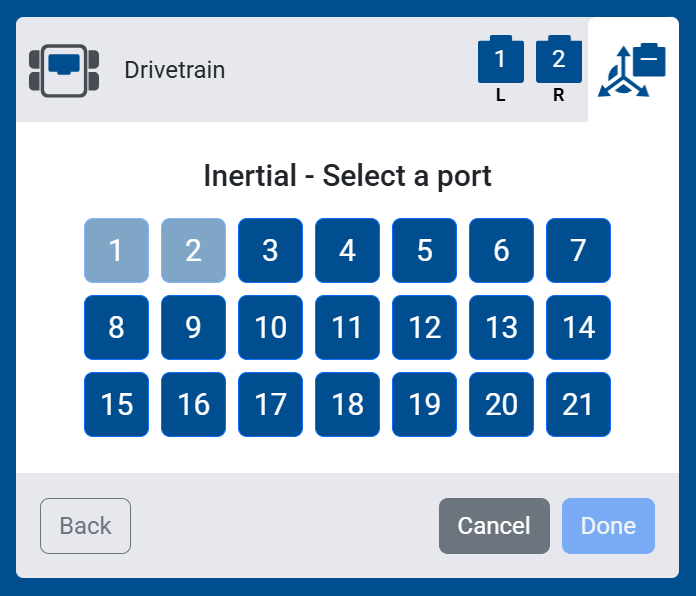
Si seleccionó Sensor inercial, Sensor GPS o Giroscopio de 3 cables, seleccione el puerto al que está conectado.
Configura tu tren motriz#
Ajustar la configuración de la transmisión#
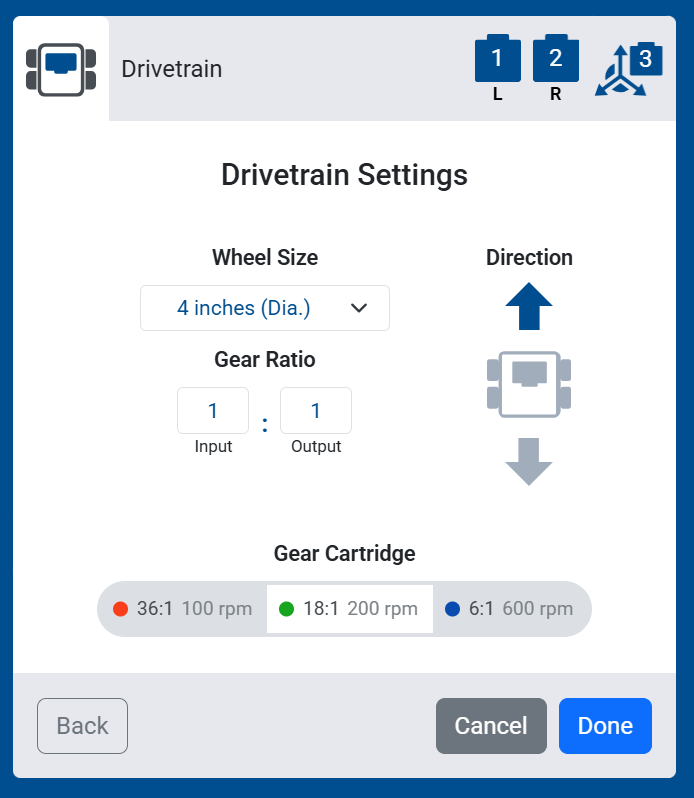
Configura los ajustes de tu sistema de transmisión. Si utilizas una configuración predefinida, no es necesario modificar los valores predeterminados.
Tamaño de la rueda — El diámetro o circunferencia de las ruedas de su tren motriz: 2,75 pulgadas (Diám.), 3,25 pulgadas (Diám.), 4 pulgadas (Diám.) (el predeterminado), 5 pulgadas (Diám.), 6 pulgadas (Diám.) o 200 mm (Cir.) (SDV).
Relación de transmisión — La relación entre los engranajes de entrada y salida, si su sistema de transmisión utiliza engranajes externos. Use 1:1 si no se utilizan engranajes externos.
Dirección — Seleccione la flecha hacia arriba o hacia abajo para establecer la dirección de avance del sistema de transmisión.
Seleccione el cartucho del motor#
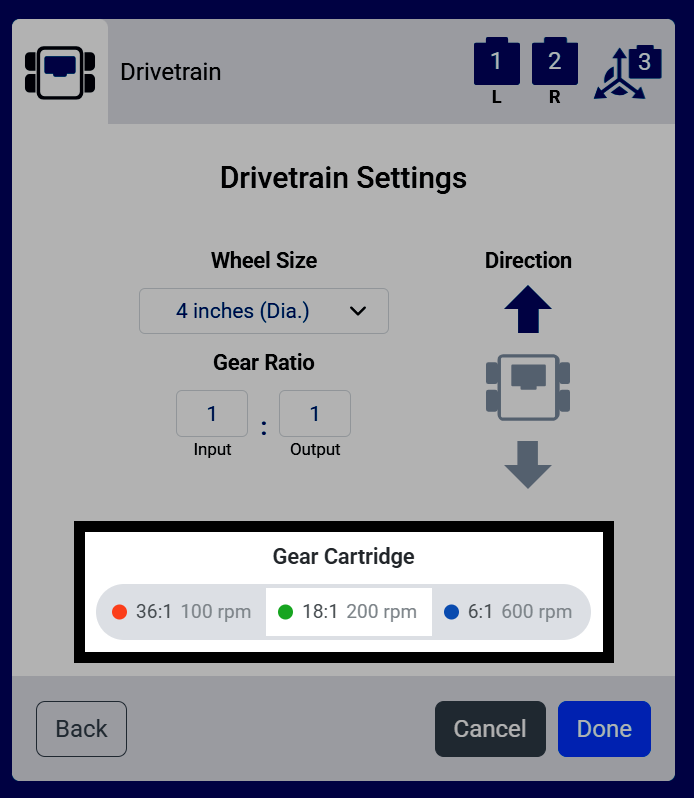
Seleccione el color de los cartuchos de engranajes internos de los motores:
rojo (36:1, 100 RPM)
verde (18:1, 200 RPM, el valor predeterminado)
azul (6:1, 600 RPM).
Este debe coincidir con el cartucho instalado físicamente en los motores del sistema de transmisión.
Configuración adicional para la ausencia de sensor.#
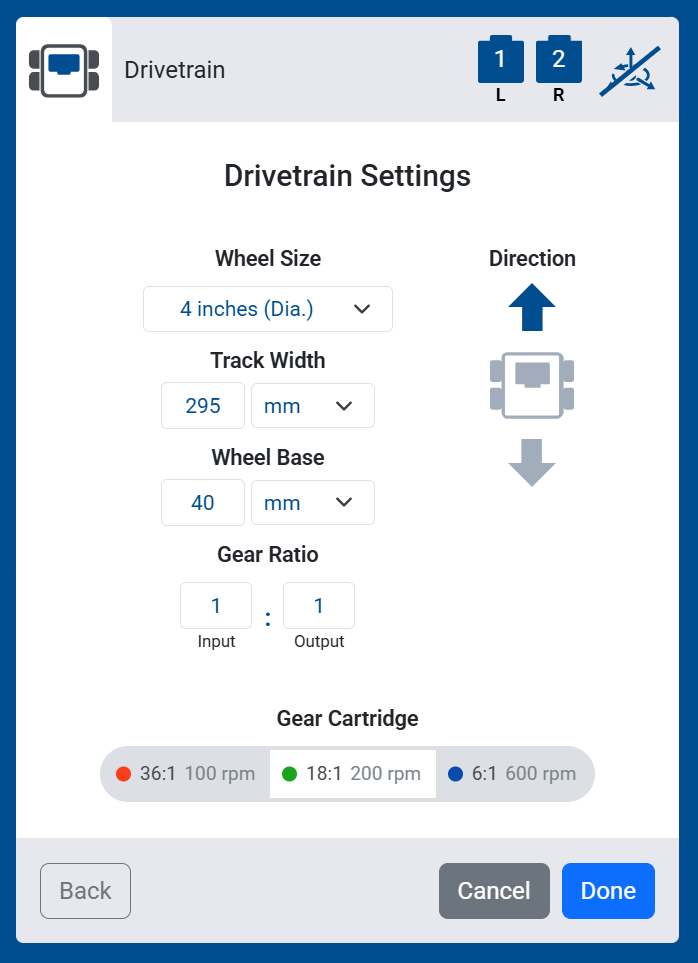
Si seleccionas Sin sensor, también aparecerán dos configuraciones adicionales:
Ancho de vía — La distancia entre las ruedas izquierda y derecha.
Distancia entre ejes — La distancia entre las ruedas delanteras y traseras.
Estas mediciones ayudan al sistema de transmisión a estimar su movimiento sin necesidad de un sensor inercial, GPS o giroscópico para medirlo directamente.
Finalizar la instalación del tren motriz#
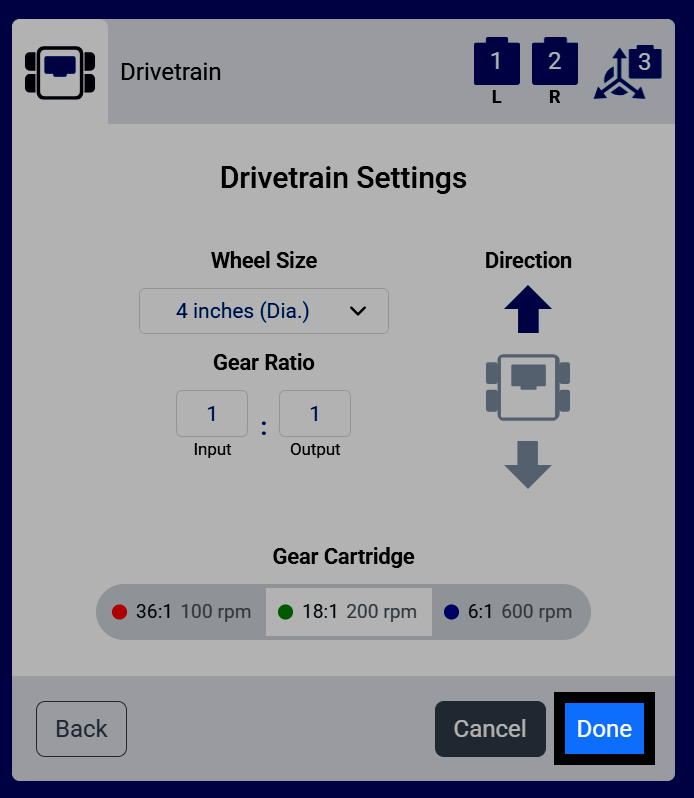
Seleccione Listo para agregar el sistema de transmisión a su robot.
Consulta la lista de dispositivos para ver el sistema de transmisión.#
El sistema de transmisión aparecerá ahora en su lista de dispositivos, y la categoría y los bloques del sistema de transmisión se añadirán a su caja de herramientas.