Uso de ejemplos y plantillas#
Los proyectos de ejemplo son un excelente recurso para explorar diferentes comportamientos de robots o cómo se utilizan los distintos bloques en VEXcode. Las plantillas son proyectos en blanco con dispositivos ya configurados, por lo que si utilizas un robot compilado desde builds.vex.com, no tendrás que configurar los dispositivos tú mismo.
Utilice un proyecto de ejemplo#
Ejemplos abiertos#
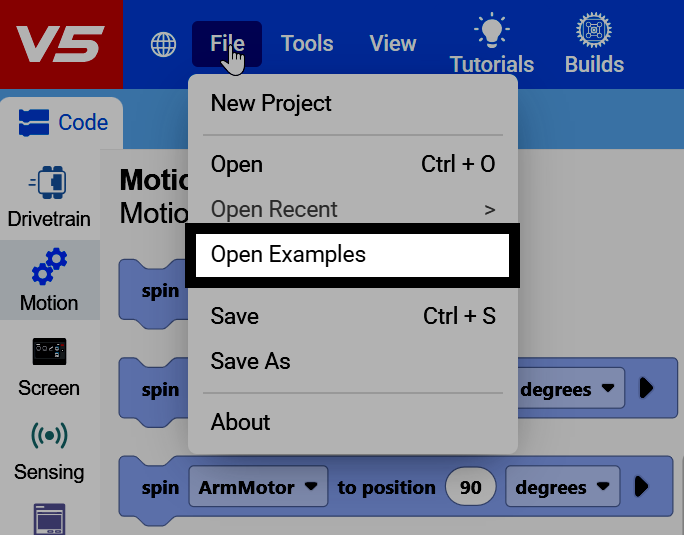
Seleccione Archivo en la parte superior izquierda de VEXcode y, a continuación, seleccione Abrir ejemplos.
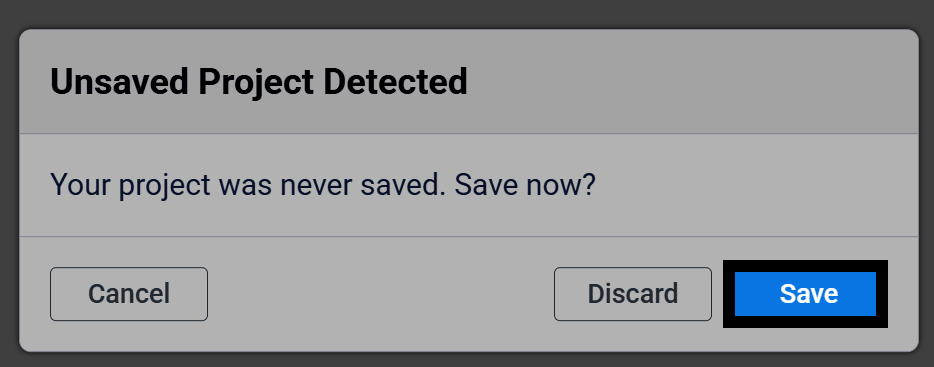
Al abrir la página de Ejemplos, se abrirá un nuevo proyecto. Asegúrese de guardar primero cualquier trabajo pendiente en su proyecto actual. Si su proyecto aún no se ha guardado, seleccione Guardar para guardarlo antes de continuar.
Explorar la página de ejemplos abiertos#
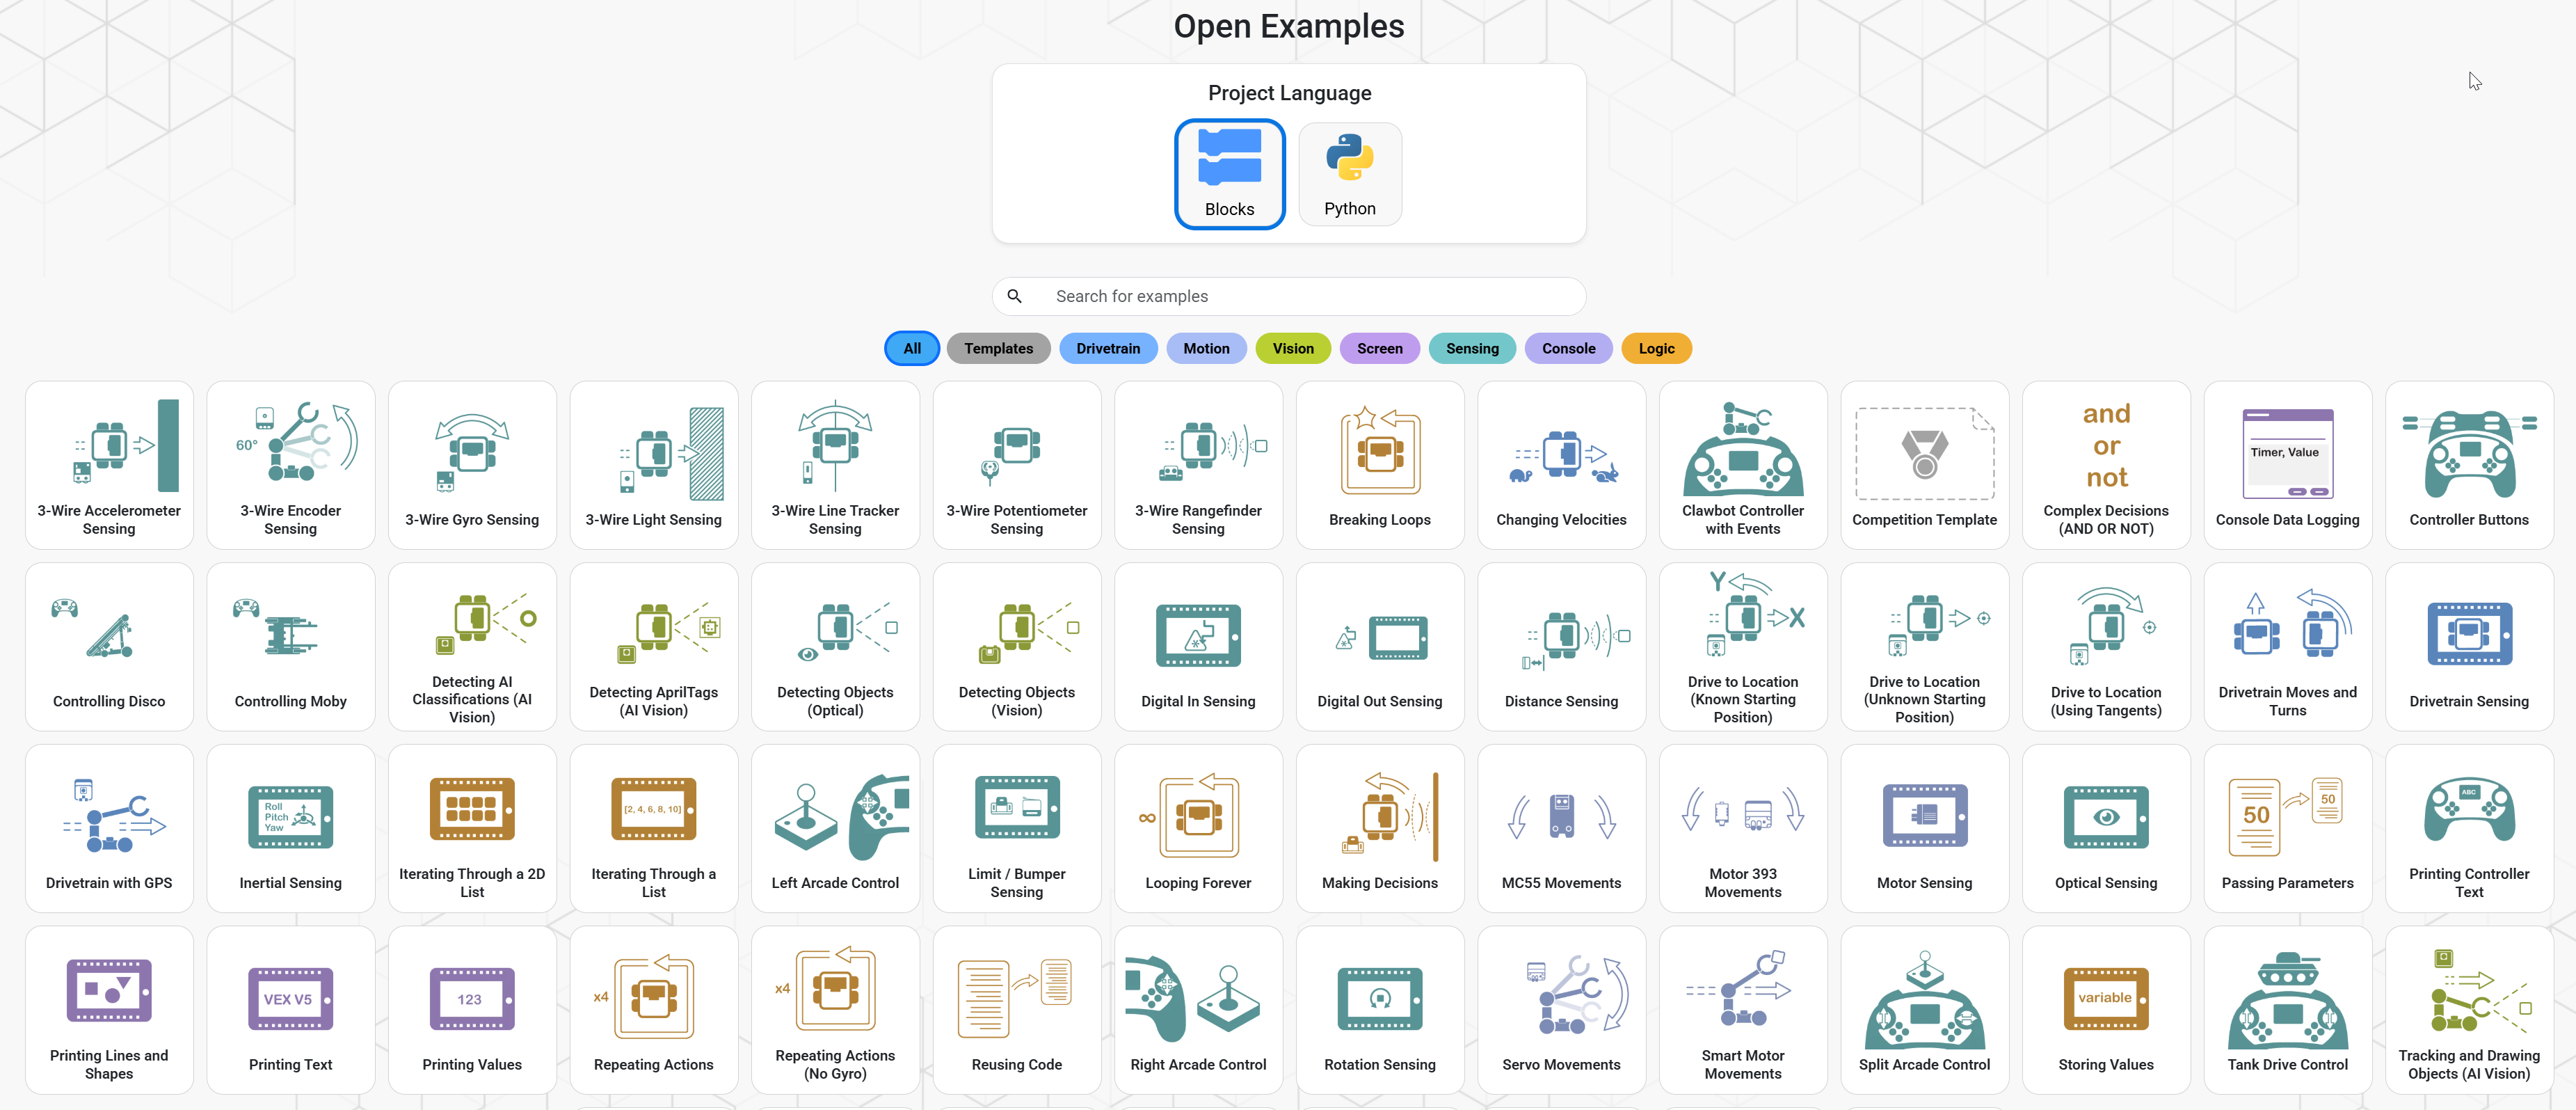
La página Ejemplos abiertos muestra todos los proyectos de ejemplo disponibles, ya sea en Blocks o en Python.
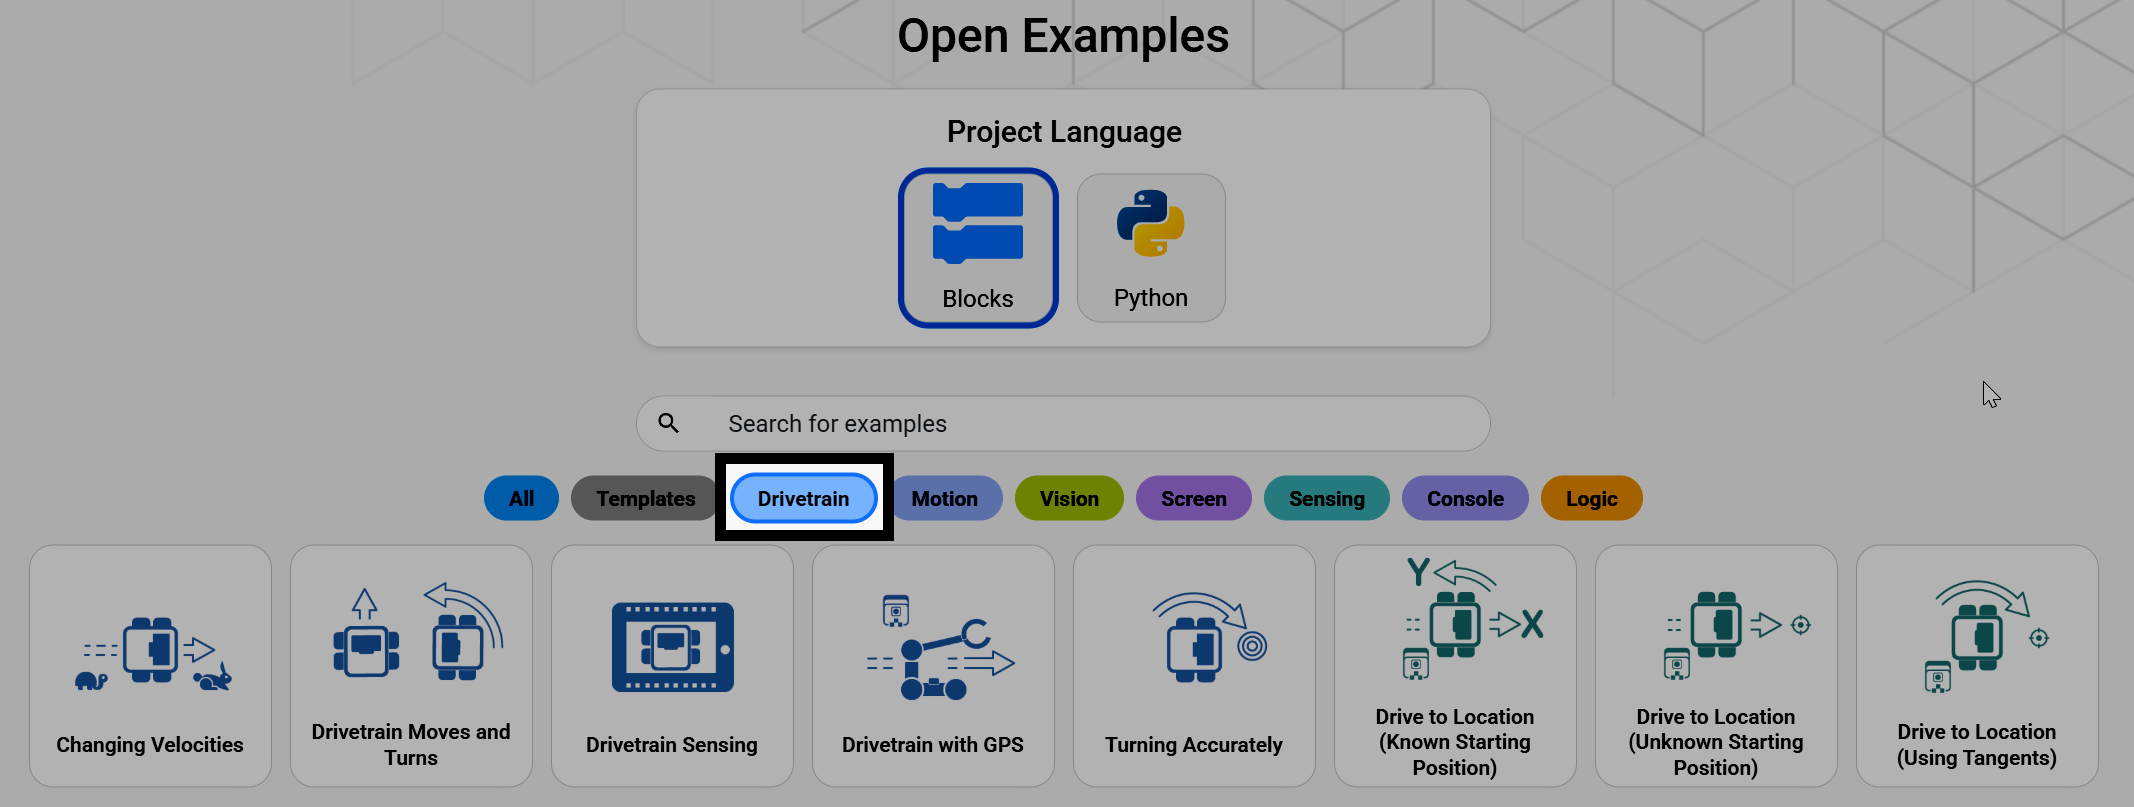
Filtrar por categoría#
Seleccione uno de los filtros para limitar los proyectos de ejemplo mostrados, como Sistema de transmisión, para mostrar solo proyectos de ejemplo que demuestren cómo programar un sistema de transmisión.
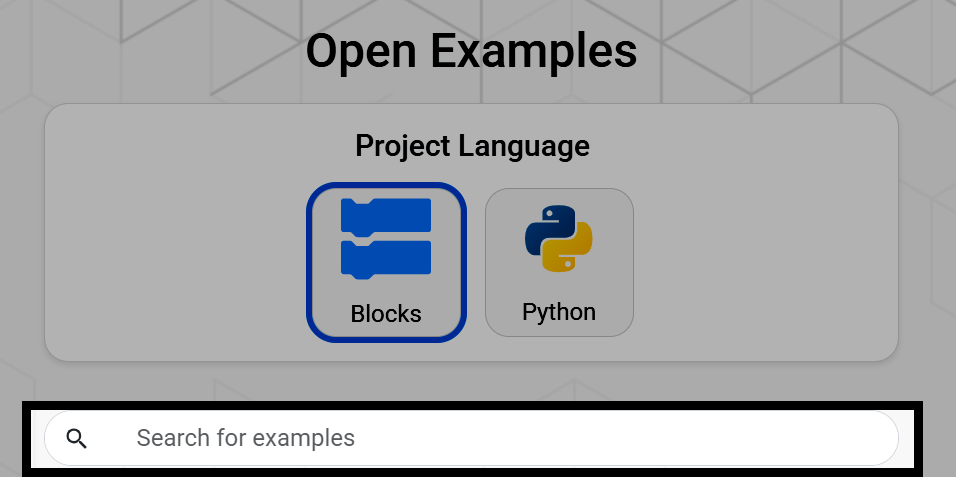
Buscar un ejemplo#
También puedes usar la barra de búsqueda para buscar el nombre de un proyecto de ejemplo.
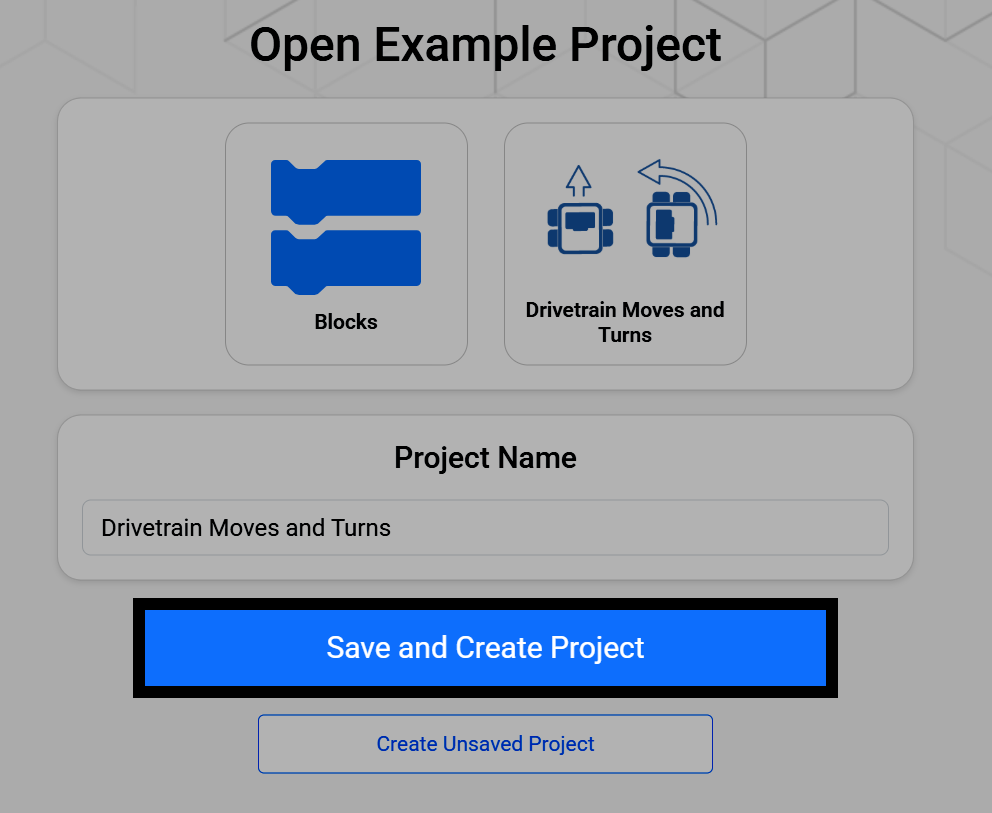
Crear el proyecto de ejemplo#
Al seleccionar un proyecto de ejemplo, se abrirá una pantalla donde podrá cambiarle el nombre y guardarlo en su dispositivo. Seleccione Guardar y crear proyecto para guardar el nuevo proyecto en su dispositivo.
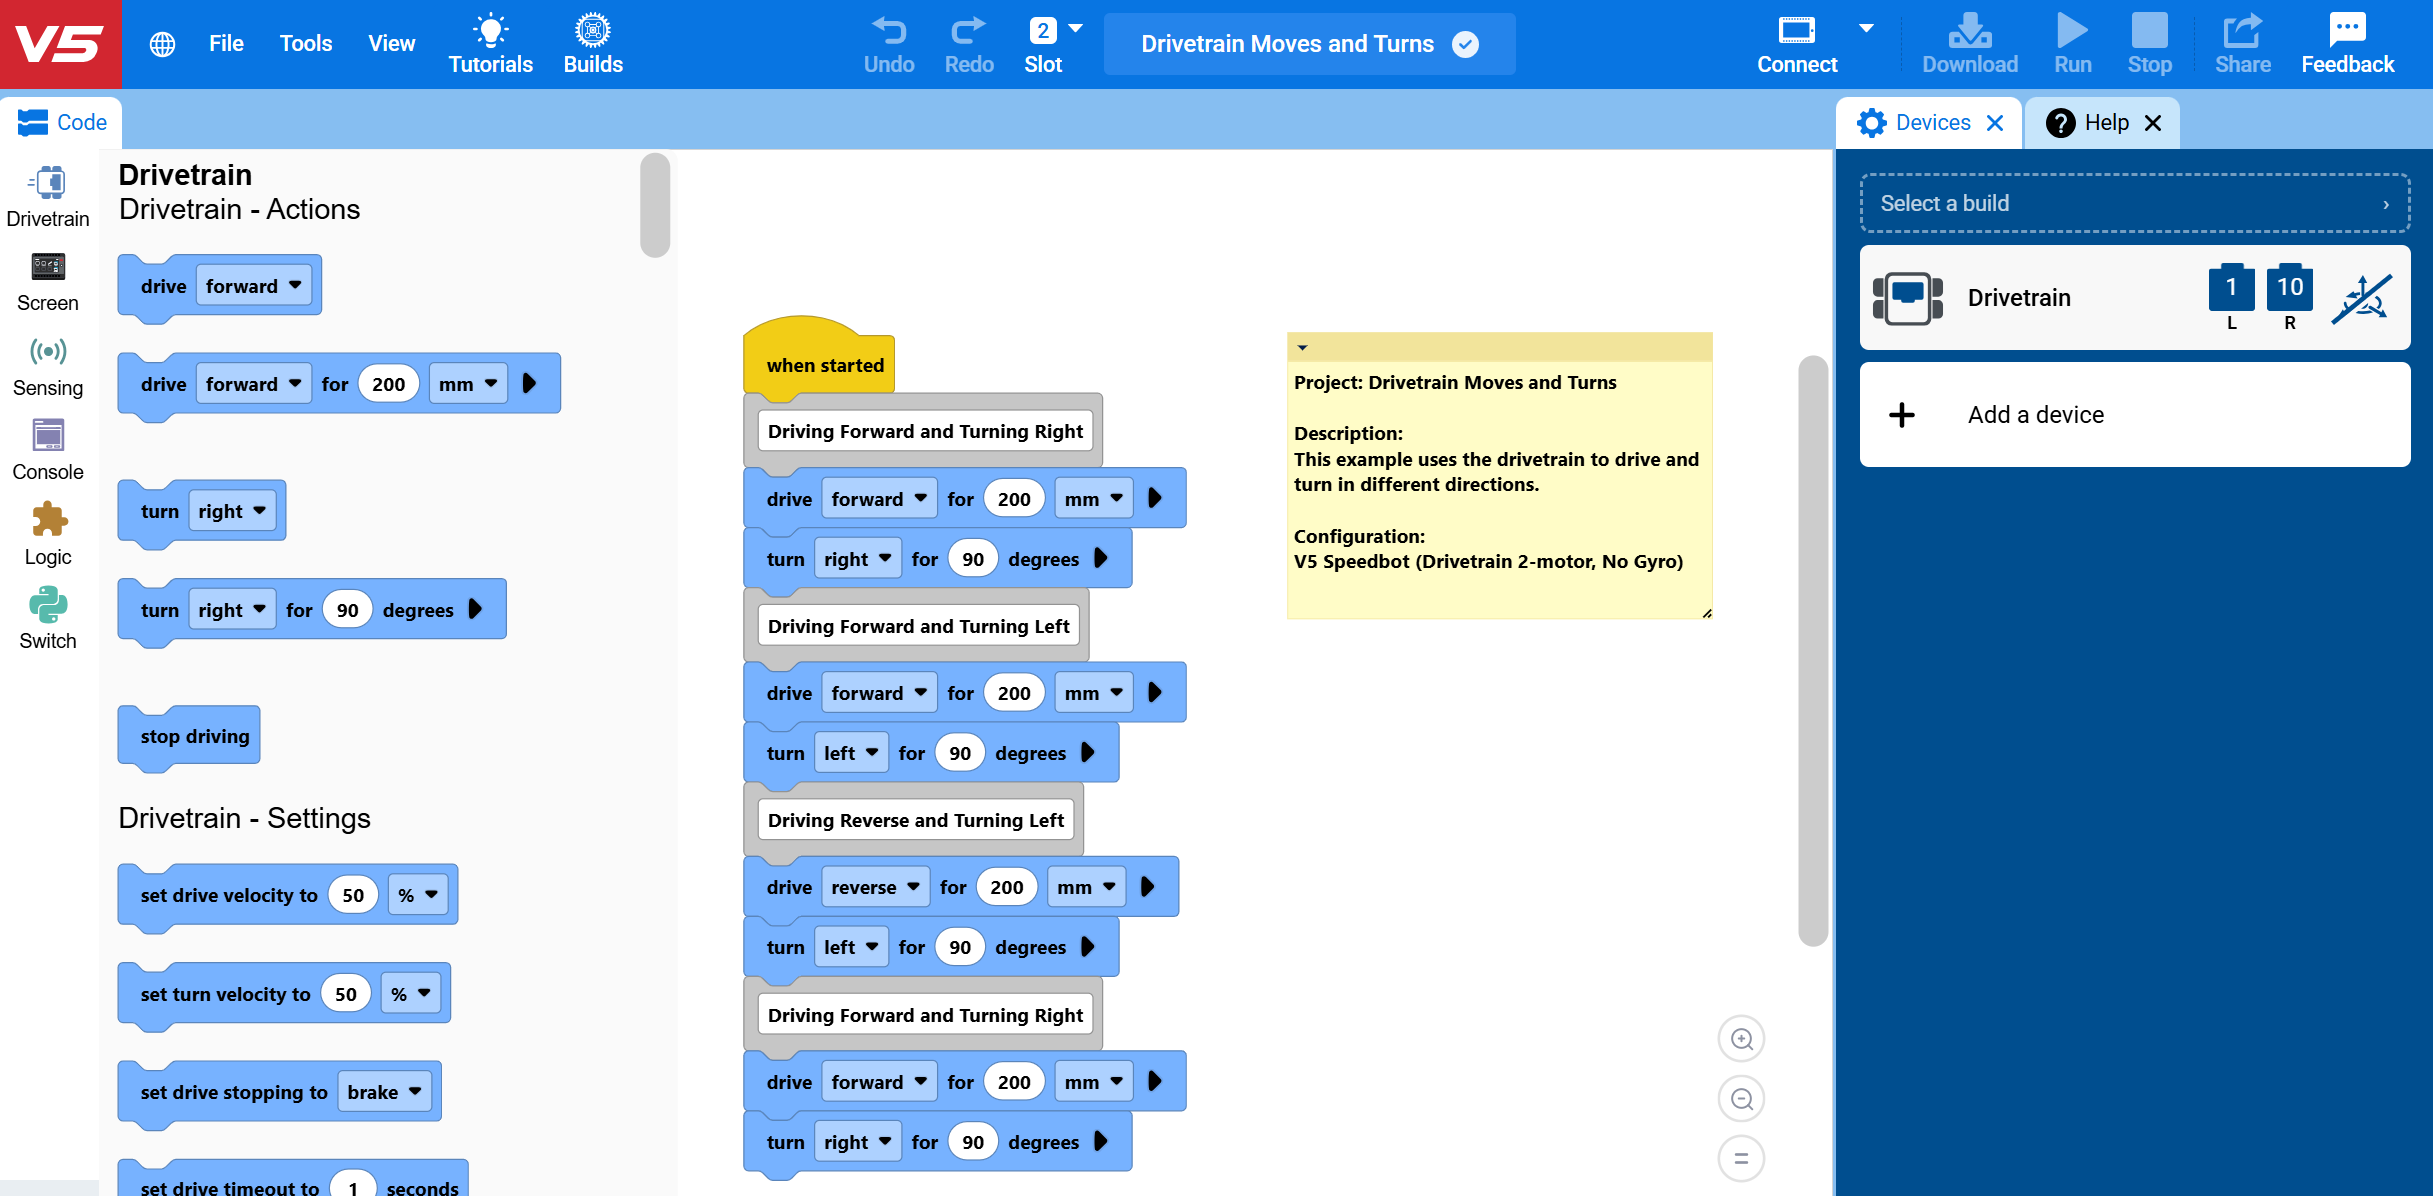
Ver el proyecto de ejemplo#
El proyecto se abrirá en VEXcode con el código que muestra el ejemplo ya integrado en el espacio de trabajo. El robot ya estará configurado en el menú Dispositivos, y una nota en el espacio de trabajo explicará la función del proyecto y la configuración de dispositivo que se debe usar.
Utiliza una plantilla#
Utilizando la plantilla de competición#
Desde la página Ejemplos abiertos, al filtrar por Plantillas se muestra la Plantilla de competición, que necesitarás si estás creando un proyecto para una competición de robótica VEX V5, una competición de robótica VEX U o una competición de robótica VEX AI.
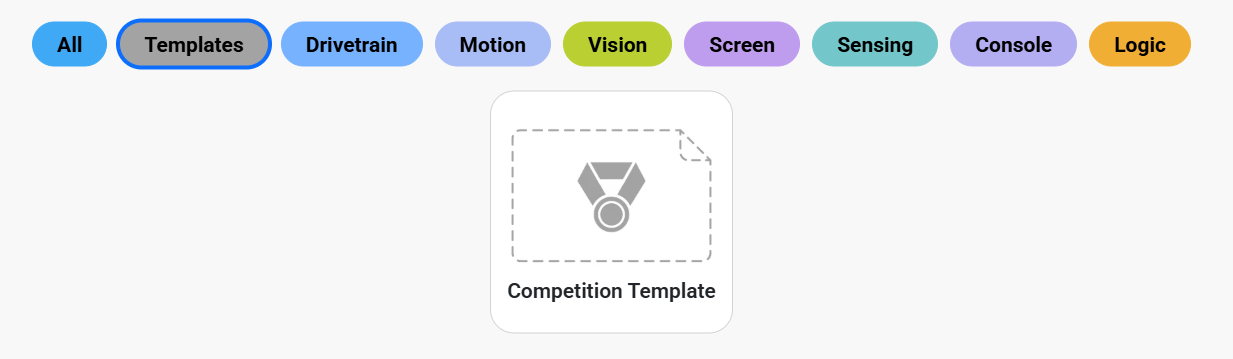
Incluye los bloques cuando se inicia, cuando es autónomo y cuando el conductor toma el control ya en el espacio de trabajo, junto con un bloque para siempre adjunto a cuando el conductor toma el control y un bloque de comentarios para la información de tu proyecto.
cuando empezó
cuando autónomo :: hat events
when drive control :: hat events
para siempre
fin
Consulte el tutorial Plantilla de competición para obtener más ayuda sobre el uso de estos bloques.
Uso de construcciones robóticas#
Seleccione una compilación#
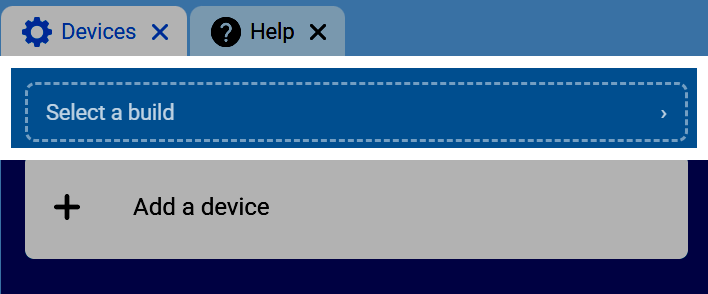
Ve a la pestaña Dispositivos y luego selecciona Seleccionar una compilación.
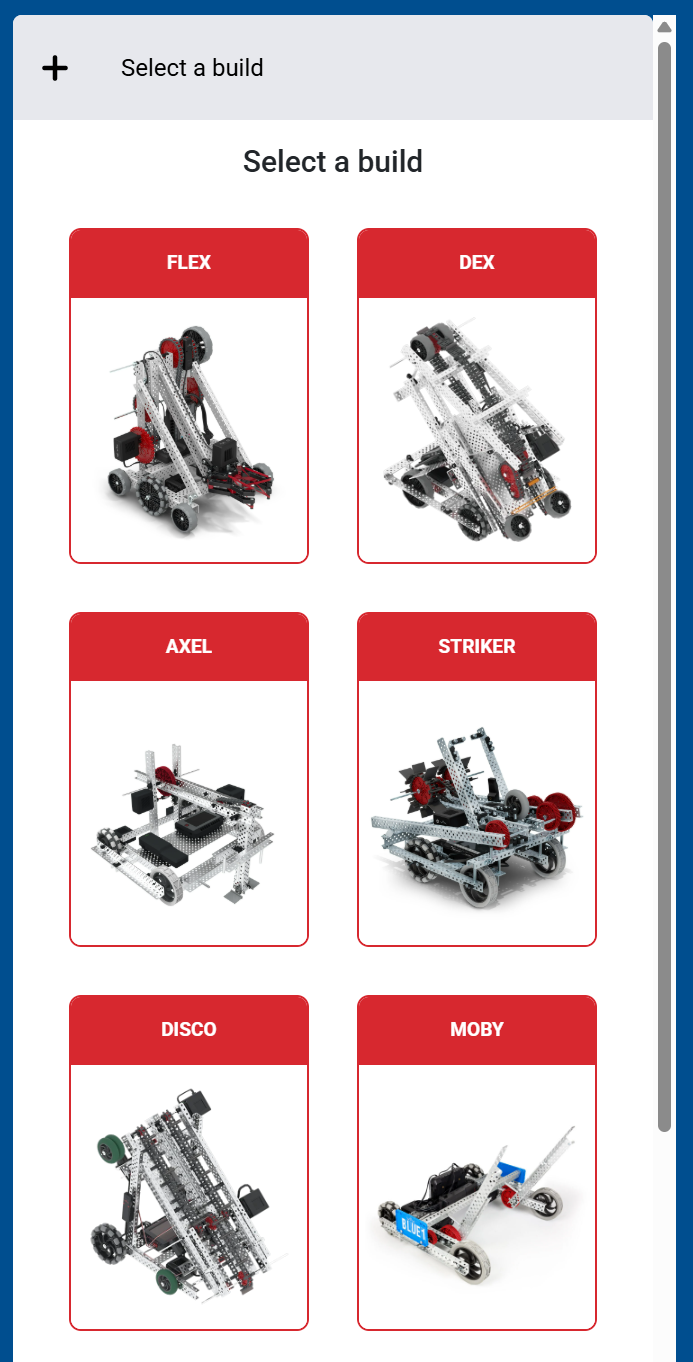
Elige tu modelo de robot#
Seleccione el modelo de robot que está utilizando.
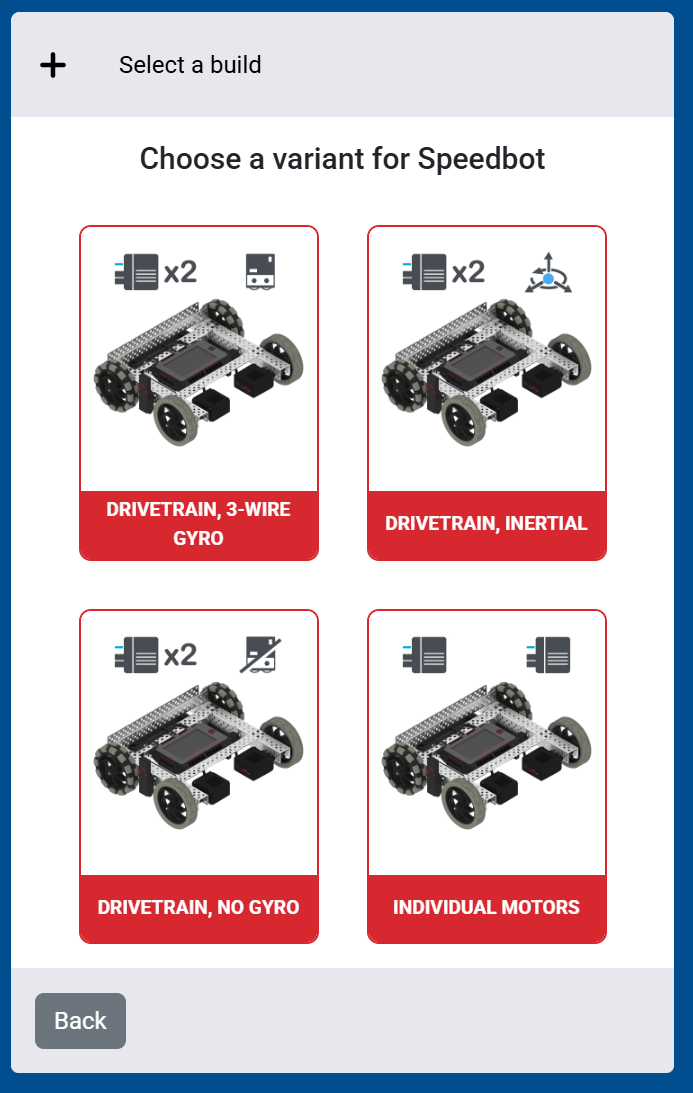
Elige una variante de compilación#
Si tu compilación tiene diferentes versiones, selecciona la versión que estás utilizando.
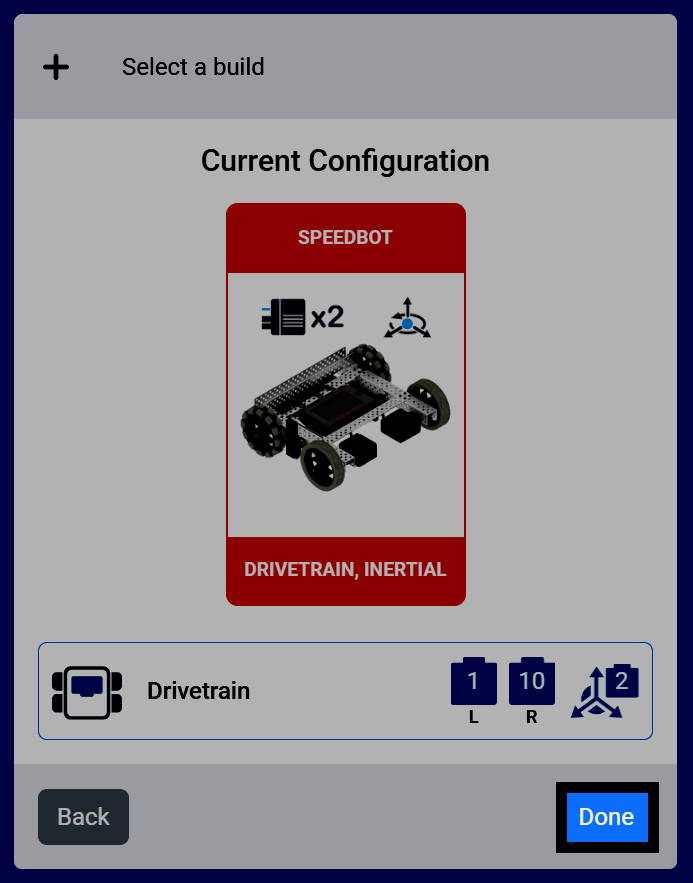
Confirmar la configuración#
VEXcode te mostrará todos los dispositivos utilizados en la compilación y a qué puertos están conectados. Selecciona Listo para añadir esta configuración a tu proyecto.
Ver los dispositivos configurados#
Esos dispositivos aparecerán ahora, configurados en el menú Dispositivos, listos para programar.