
Abriendo la garra#
Para usar la garra en tu VEX V5 Clawbot, primero debes configurarlo en VEXcode. La forma más sencilla de hacerlo es abrir una plantilla de Clawbot.
Configurar el Clawbot#
Seleccione una compilación#
Ve a la pestaña Dispositivos y luego selecciona Seleccionar una compilación.
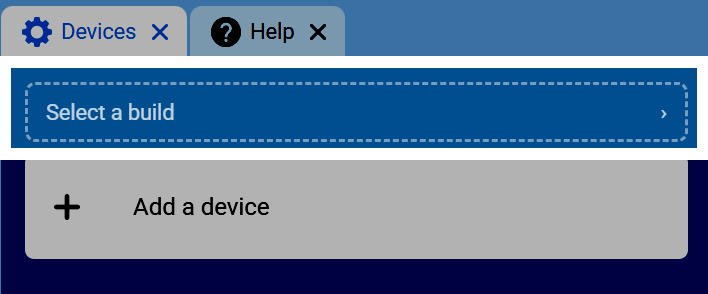
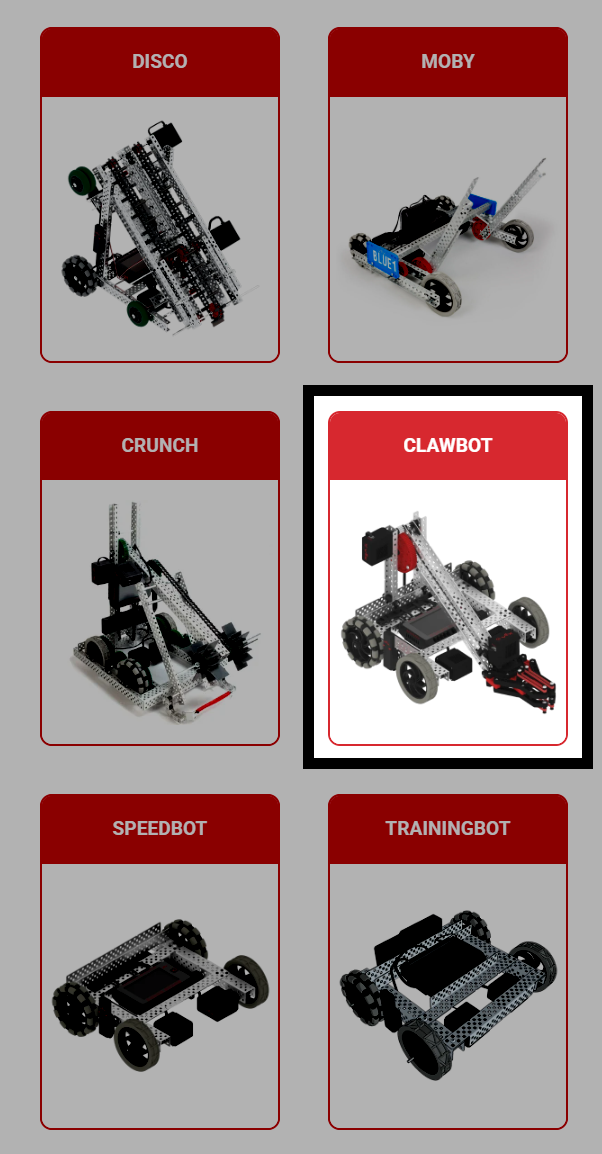
Seleccione la configuración del robot garra#
Seleccione la versión Clawbot.
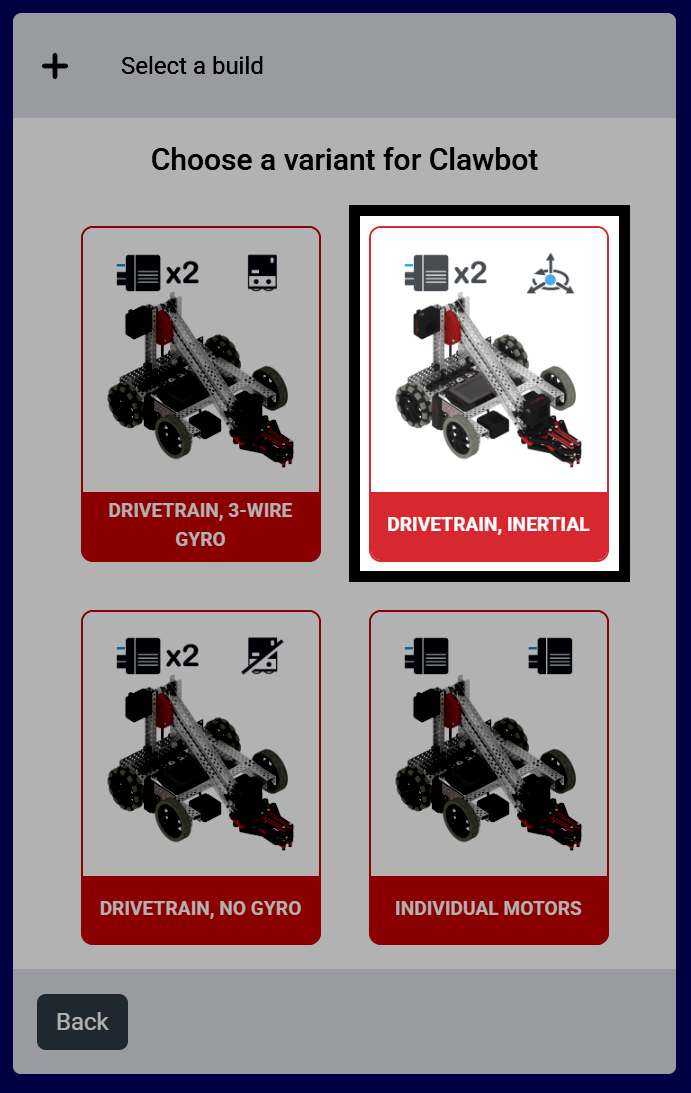
Seleccione la variante de transmisión#
El modelo utilizado para este tutorial es la versión Drivetrain, Inertial del Clawbot, que incluye un motor para la garra y otro para el brazo.
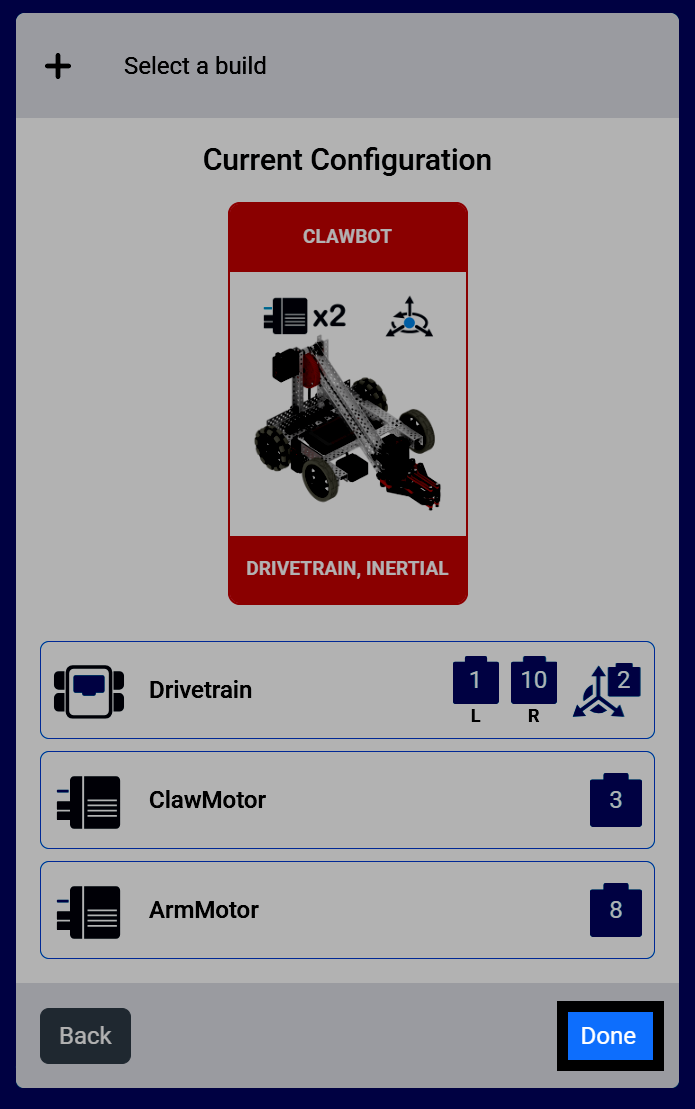
Confirmar la configuración#
Seleccione Listo para agregar esta compilación a su proyecto.
Código de la garra#
Abrir la categoría de movimiento#
Seleccione la categoría Movimiento en la caja de herramientas para encontrar los bloques giro.
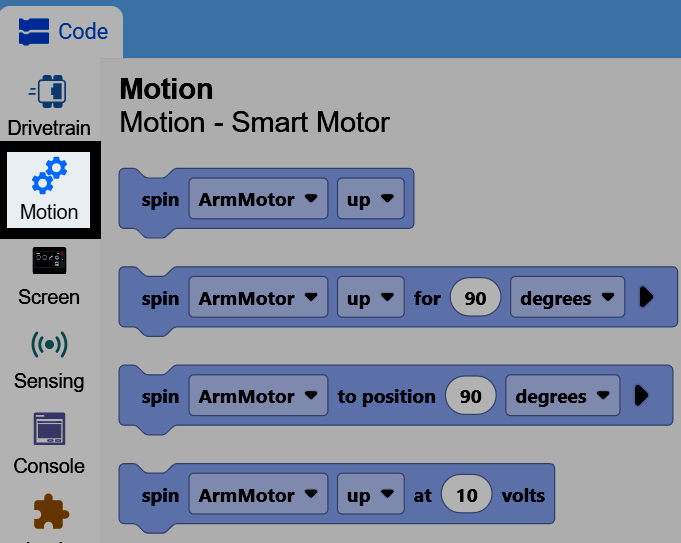
Coloca el bloque giratorio#
Conecte el bloque motor de giro para al bloque cuando se inicie.
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
Seleccione el motor de garra#
Por defecto, el parámetro del motor del bloque está configurado como ArmMotor. Seleccione el menú desplegable y elija ClawMotor para que el bloque controle la garra.
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
Abre la garra#
Cambia el parámetro de dirección a abrir en lugar de cerrar, y cambia el parámetro de distancia a 60. Esto abrirá la garra del robot 60 grados desde su posición actual.
cuando empezó
spin [ClawMotor v] [open v] for (60) [degrees v] ▶
También puedes cambiar el parámetro de unidades a vueltas en lugar de grados. Una vuelta equivale a 360 grados.
spin [ClawMotor v] [open v] for (1) [turns v] ▶
Uso de temporizadores de motor#
Un consejo es usar el bloque establecer tiempo de espera del motor antes de usar el bloque girar motor durante.
set [ClawMotor v] timeout to (1) seconds
Si accidentalmente configura el bloque spin motor for a una distancia demasiado grande, el bloque set motor timeout forzará su finalización y el proyecto continuará, incluso si el motor no ha alcanzado la posición deseada.
cuando empezó
set [ClawMotor v] timeout to (1) seconds
spin [ClawMotor v] [open v] for (600) [degrees v] ▶