
Abriendo la garra#
This tutorial covers how to open the claw on your VEX IQ Clawbot in VEXcode IQ (2nd gen). By the end, you’ll have a project that opens the claw.
Para usar la garra en tu VEX IQ Clawbot, primero debes configurarlo en VEXcode. La forma más sencilla de hacerlo es abrir una plantilla de Clawbot.
Go to the Devices tab, then select Select a build. If the Devices tab is not visible, see Navigating VEXcode.
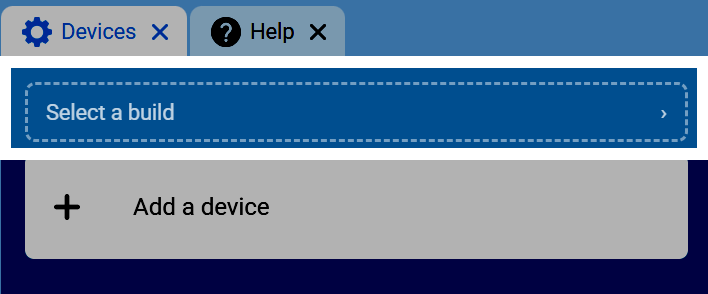
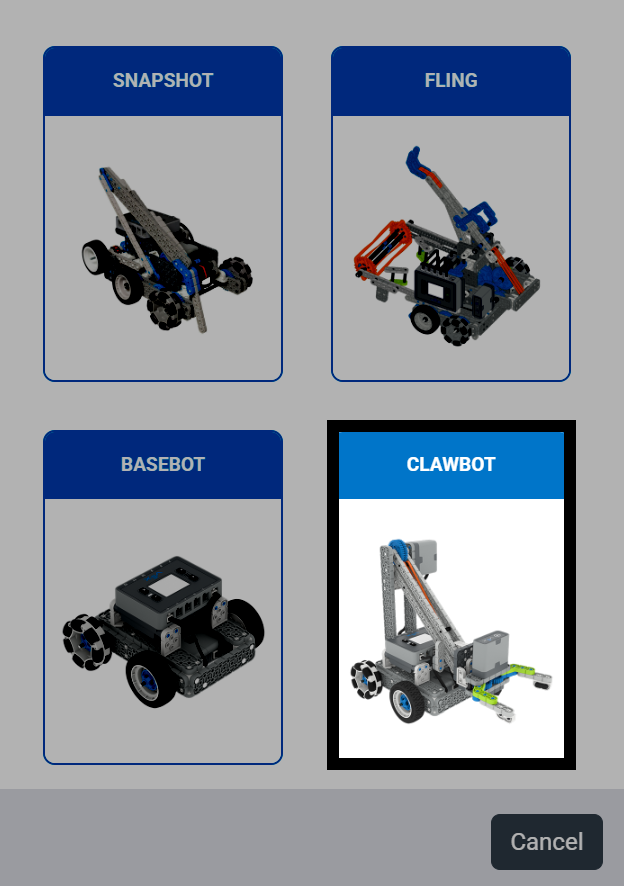
Desplázate hacia abajo y selecciona la versión Clawbot.
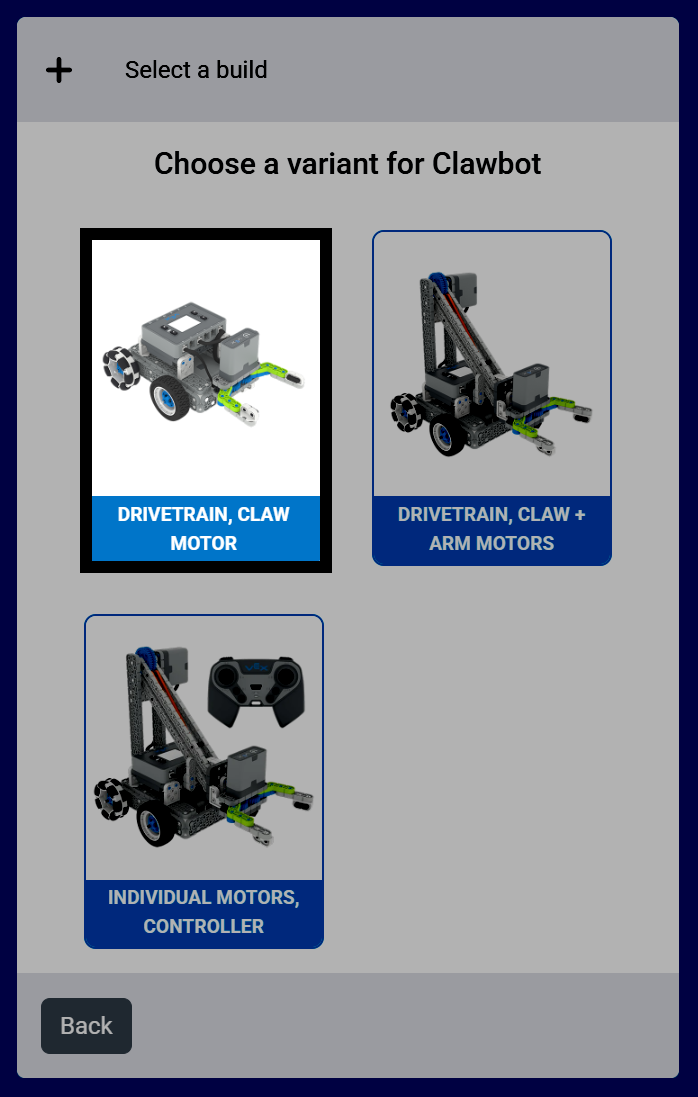
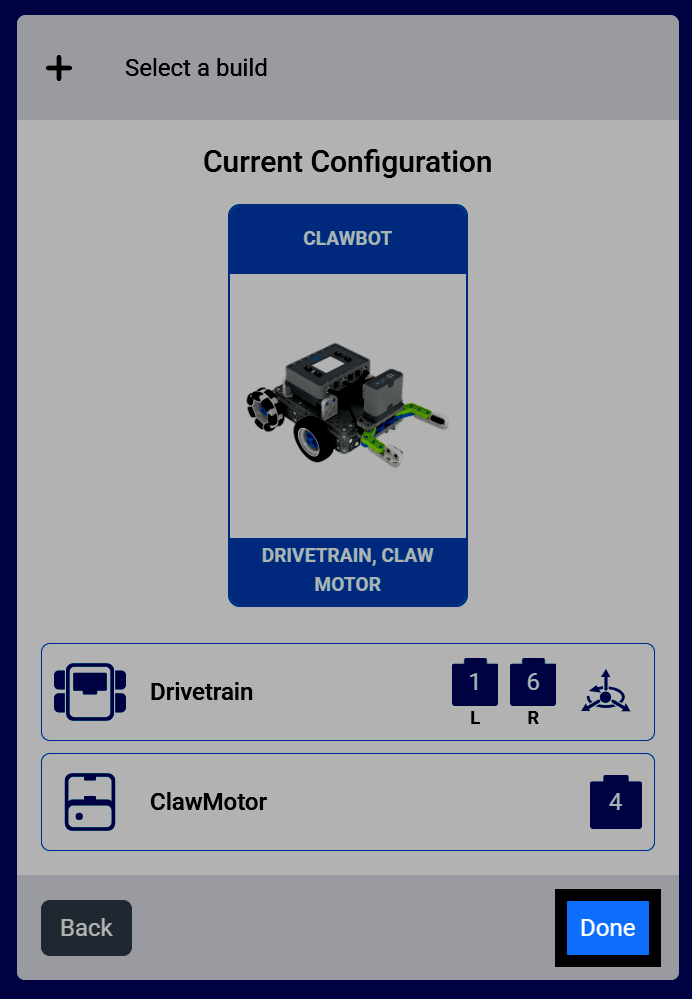
La configuración utilizada para este tutorial es la versión Transmisión, Motor de la Garra del Clawbot.
Seleccione Listo para agregar esta compilación a su proyecto.
Seleccione la categoría Movimiento en la caja de herramientas para encontrar los bloques de Movimiento, incluidos los bloques de giro para el ClawMotor.
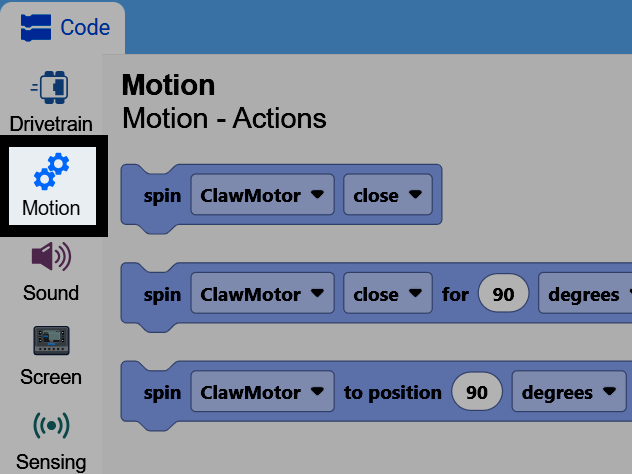
Conecte el bloque motor de giro para al bloque cuando se inicie.
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
Cambia el parámetro de dirección a abrir en lugar de cerrar, y cambia el parámetro de distancia a 60. Esto abrirá la garra del robot 60 grados desde su posición actual.
cuando empezó
spin [ClawMotor v] [open v] for (60) [degrees v] ▶
También puedes cambiar el parámetro de unidades a vueltas en lugar de grados. Una vuelta equivale a 360 grados.
spin [ClawMotor v] [open v] for (1) [turns v] ▶
Un consejo es usar el bloque establecer tiempo de espera del motor antes de usar el bloque girar motor durante.
set [ClawMotor v] timeout to (1) seconds
Si accidentalmente configura el bloque spin motor for a una distancia demasiado grande, el bloque set motor timeout forzará su finalización y el proyecto continuará, incluso si el motor no ha alcanzado la posición deseada.
cuando empezó
set [ClawMotor v] timeout to (1) seconds
spin [ClawMotor v] [open v] for (600) [degrees v] ▶